DTOF-Laser-Lidar-Sensor STL27L, 360°-Omni-Richtungs-Lidar, UART-Bus


199,91 €*
Derzeit nicht auf Lager
Ein verbindlicher Liefertermin liegt derzeit nicht vor. Bitte fragen Sie die aktuelle Verfügbarkeit bei uns an.
Produktinformationen "DTOF-Laser-Lidar-Sensor STL27L, 360°-Omni-Richtungs-Lidar, UART-Bus"
DTOF 360° Omni-Richtungs-Lidar, Kompakte Größe & großer Messradius
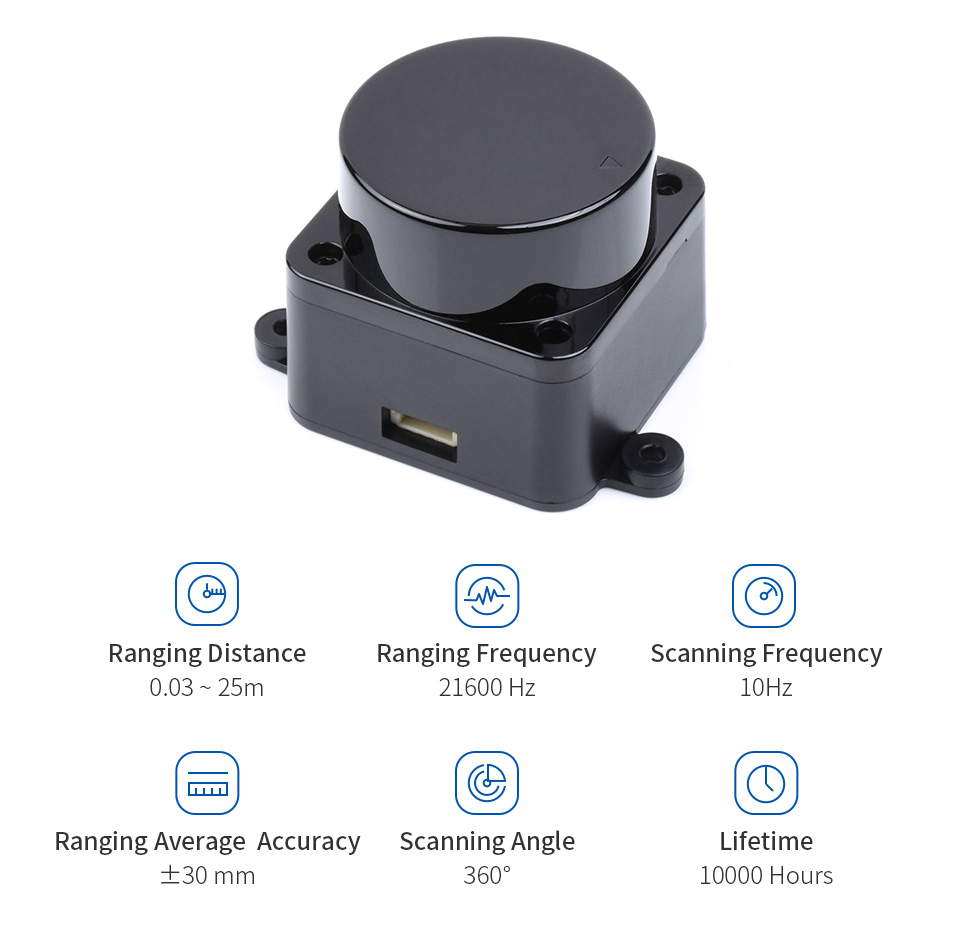
| Messbereich | 0,03~2m | 2~8m | >8m |
|---|---|---|---|
| Mittelwertfehler | ±15mm | ±20mm | ±30mm |
| Gesamtstandardabweichung | 5mm | 15mm | 25mm |
| Messbereich | 0,03~25,00m (Zieloberflächenreflexivität beträgt 80,6 %) |
|---|---|
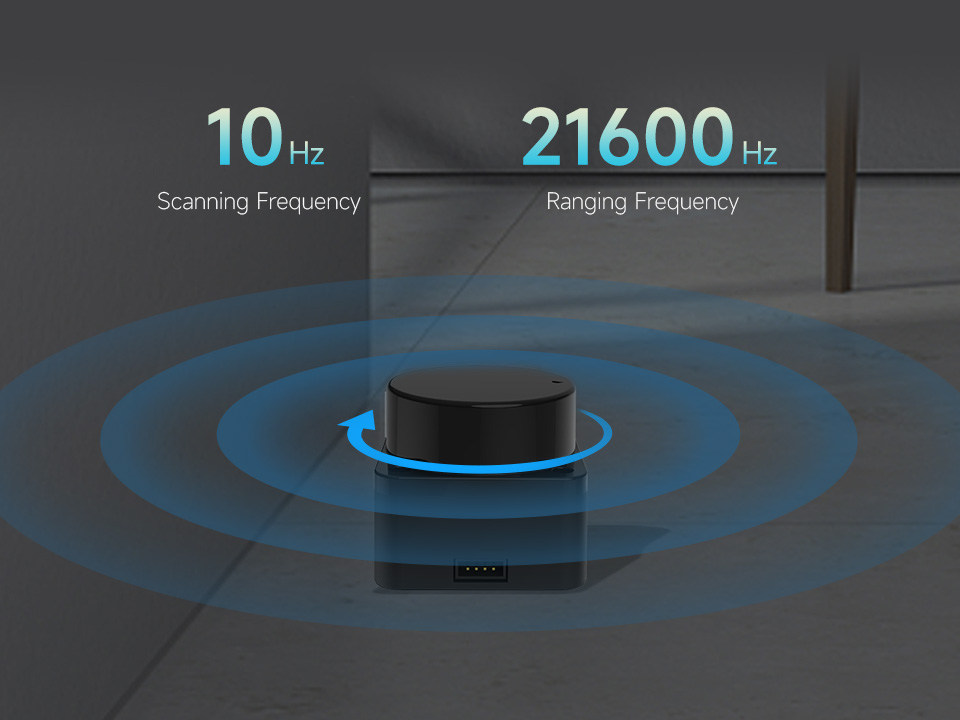
| Scanning-Frequenz | 10Hz |
| Scanning-Winkel | 360° |
| Messfrequenz | 21600Hz |
| Winkelauflösung | 0,167° |
| Wellenlänge | 895 ~ 915 nm (Typ 905) |
| Kommunikationsschnittstelle | UART @ 921600 |
| Umgebungslichttoleranz | 60 KLux |
| Stromversorgung | 4,5~5V (Typ 5V) |
| Leistungsaufnahme | 1,45W |
| Betriebsstrom | 290 mA |
| Gewicht | 46,1g |
| Betriebstemperatur | -10°C ~ 50°C |
| Lebensdauer | 10000+ Stunden |
Verwendung der TOF (Time of Flight)-Messtechnologie, bei der die Entfernung anhand der Laufzeit des Laserpulses gemessen wird. Die maximale Messreichweite kann bis zu 25 m betragen, um die Anforderungen der meisten kommerziellen Anwendungen zu erfüllen, und erreicht innerhalb der effektiven Detektionsreichweite von 8 m eine Messgenauigkeit von ±20 mm. Mit effizienter Algorithmik-Logik zur实现 360°-Detektion von Robotern, autonomer Kartierung und Hinderniserkennung...
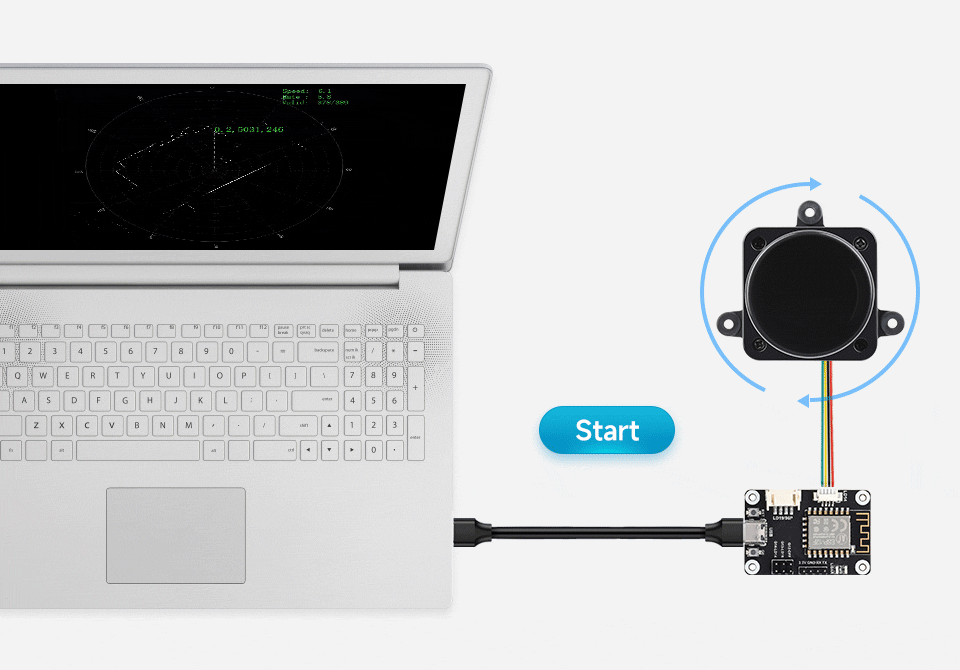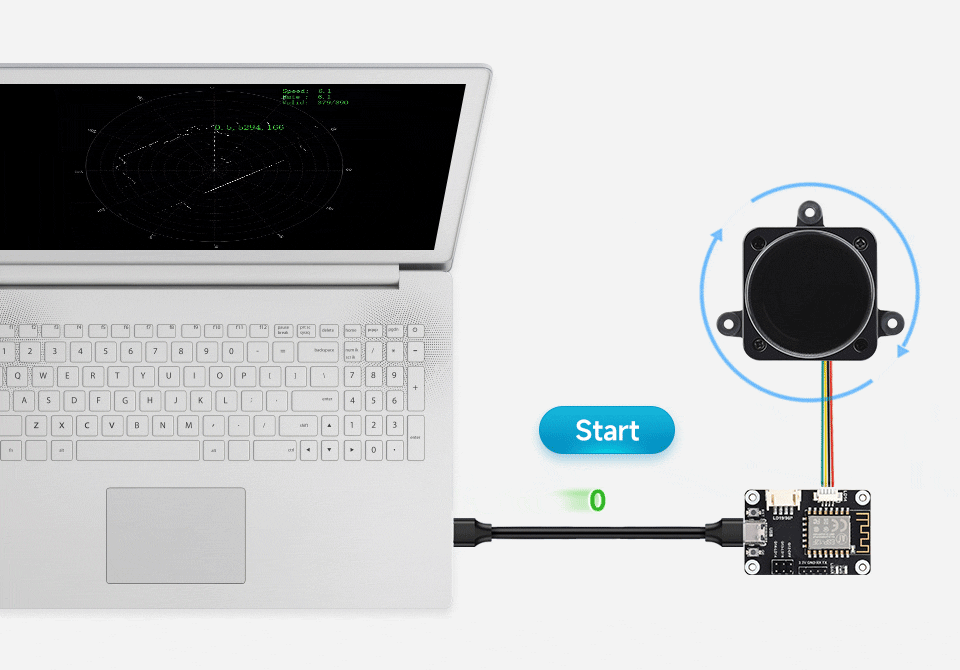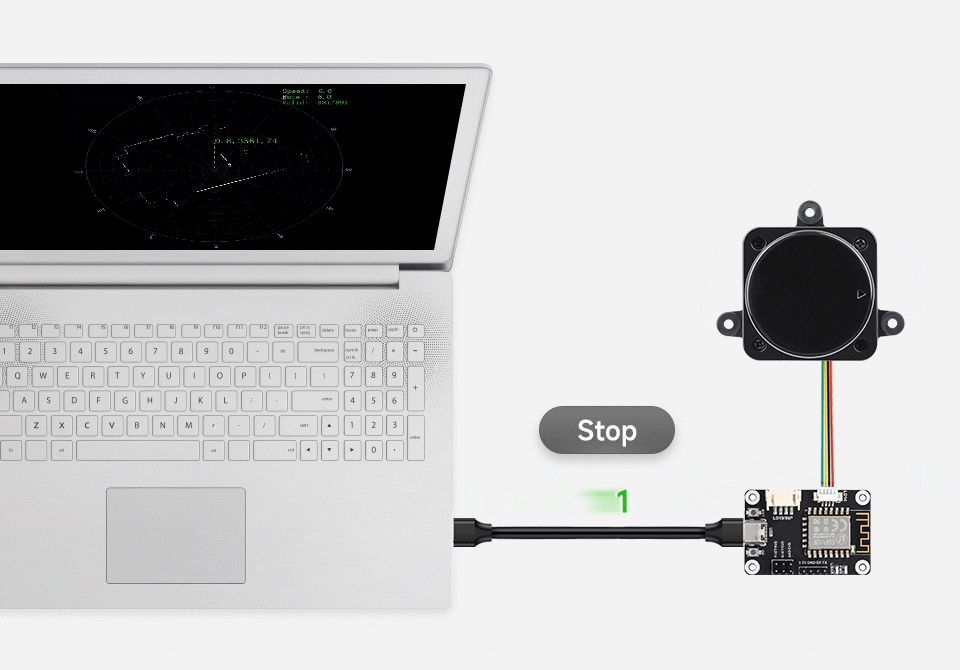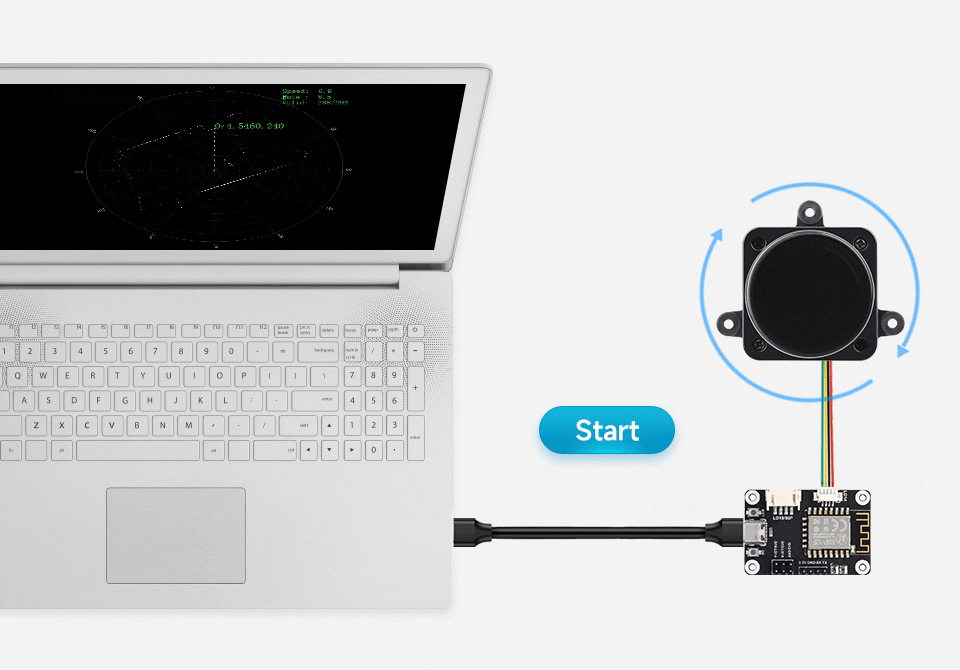
Open Source für Demo, Schaltplan und andere Ressourcen der Adapterplatine, ermöglicht personalisierte Entwicklung und Lidar-Betriebssteuerung, verlängert effektiv die Lebensdauer.
Verwendet koaxialen bürstenlosen Motor, leise ohne Reibung, unterstützt hochgeschwindigkeits-Drahtlos-Datenübertragung mit stabiler Leistung. Verfügt über eine längere Lebensdauer von bis zu 10000+ Stunden, erfüllt die Anforderung niedriger Ausfallraten in Projekten.
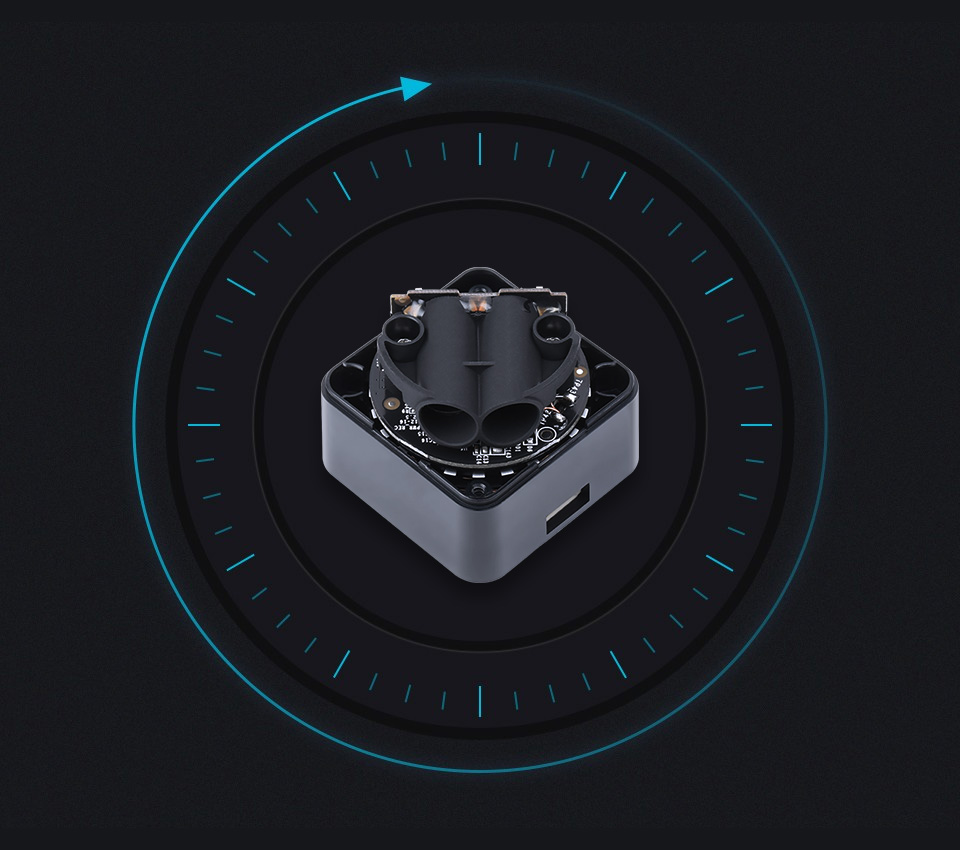
Dreht sich im Messkern im Uhrzeigersinn, um eine 360-Grad-Scanning und Messung der umgebenden Umgebung zu erreichen, wodurch die Konturkarte der umgebenden Umgebung und die Punktwolkeninformationen der Position von Hindernissen erhalten werden
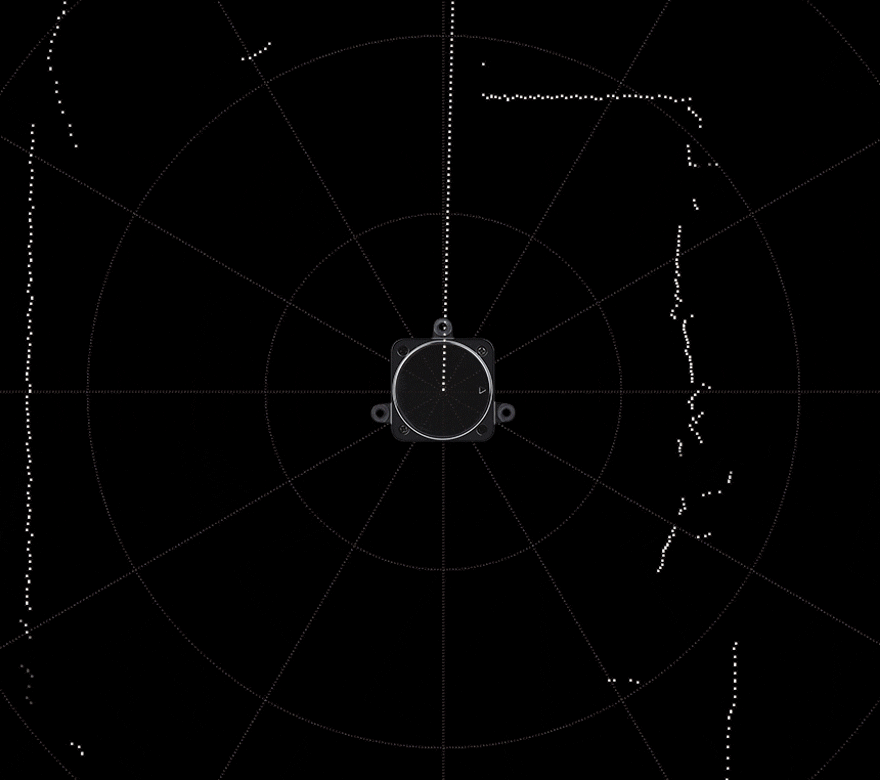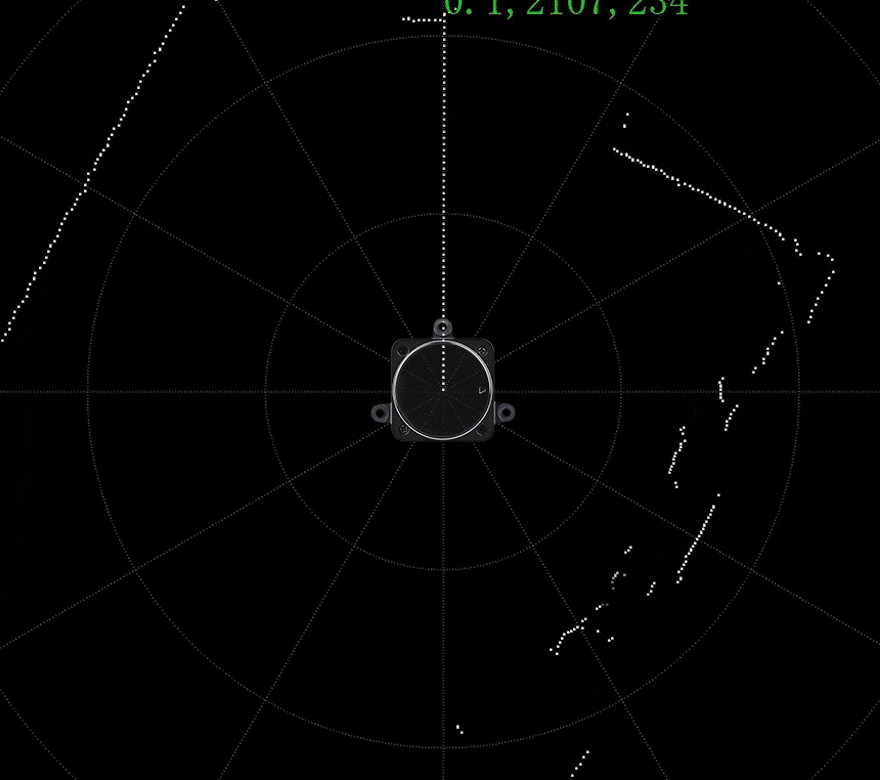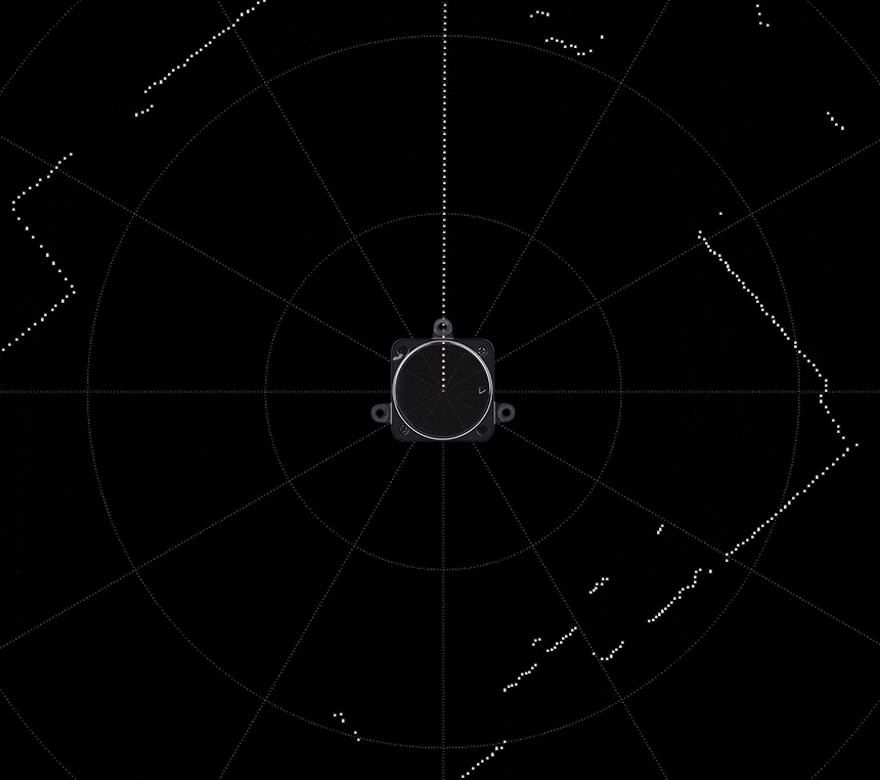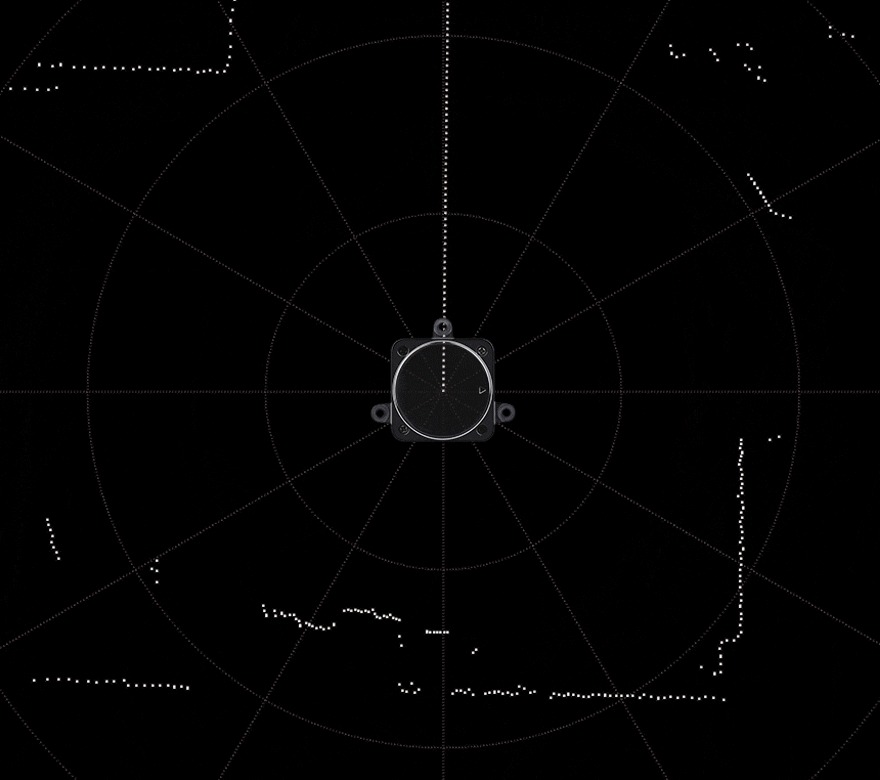
Längere Messreichweite, kann Umgebungsinformationen in größerer Entfernung erhalten, gewährleistet die Fähigkeiten zum großen Bereichs-Cruisen und Kartieren der Roboter
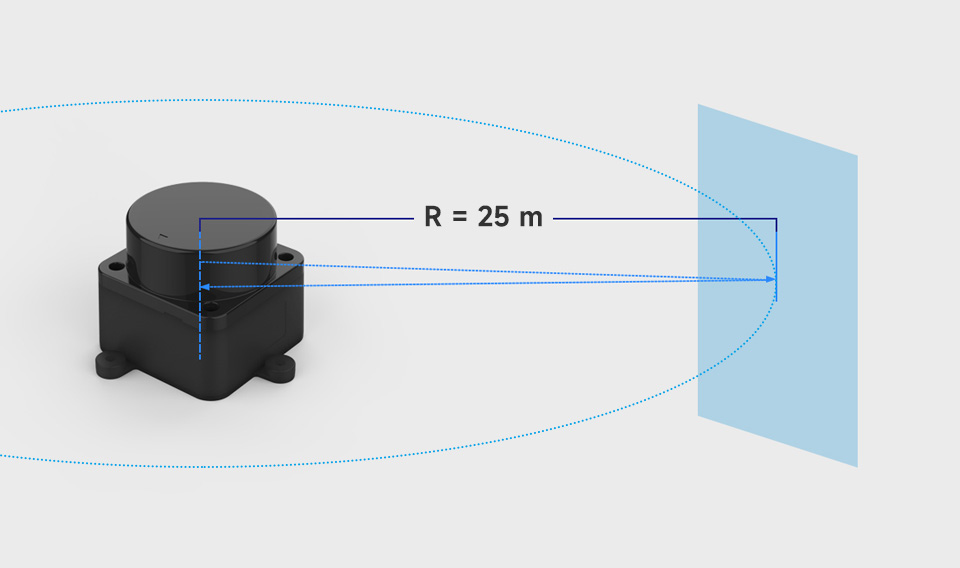
* Die Messreichweitendaten werden durch wiederholte Messungen des STL27L und einer Zieloberfläche mit 80,6 % Reflexivität unter Laborbedingungen erhalten.
Unterstützt Scanning bei 10Hz und Misst Entfernung mit einer Rate von 21600Hz, reduziert effektiv Navigationsblinden Flecken und verbessert die Scanning-Abdeckung
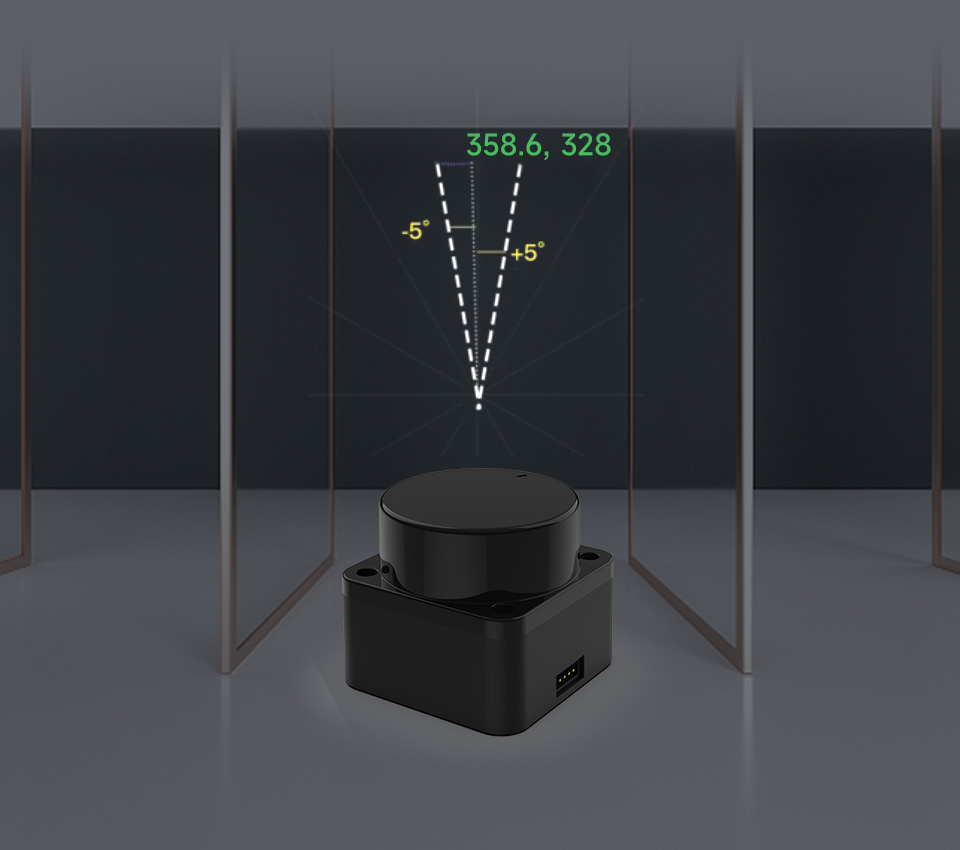
Unterstützt Glaswand-Detektion bei bestimmten Winkeln durch Multi-Echo-Detection-Technologie, reduziert Kollisionen während des Roboterbetriebs und erhöht die Sicherheit
Verwendet exzellente Filtertechnologie, um den Einsatz in 60Klux starkem Licht zu erfüllen, geeignet für eine Vielzahl von Innen- und Außenszenarien
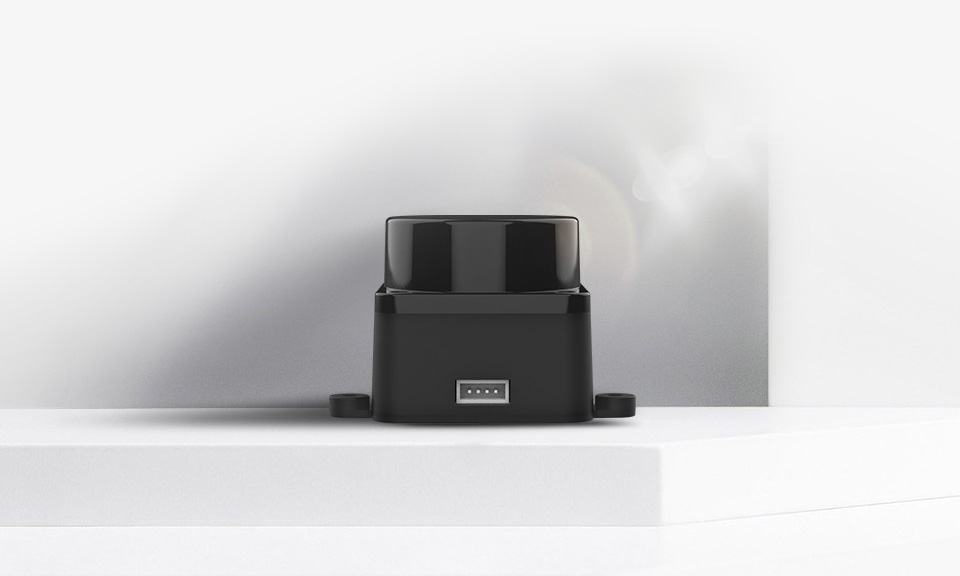
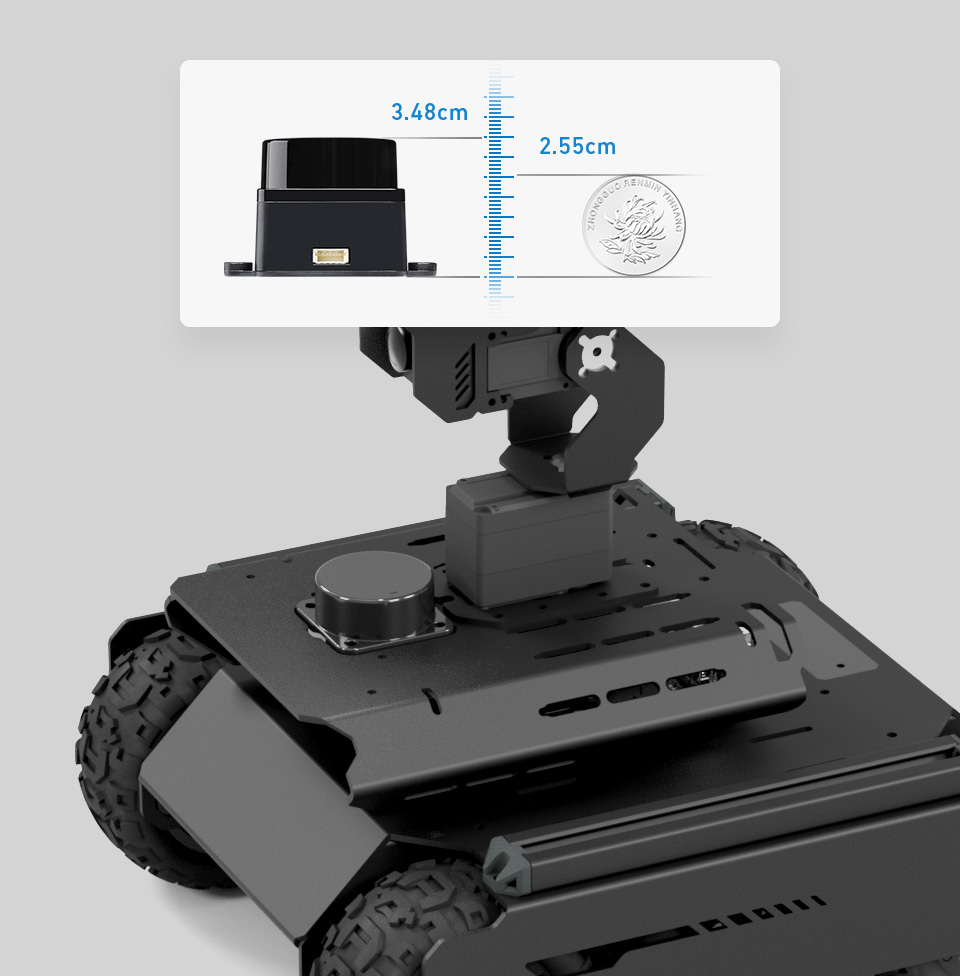
Es verwendet ein kompaktes Strukturdesign, kleinere Größe, geringerer Stromverbrauch, und kann in den Roboter eingebettet werden, um die Gesamtgröße zu reduzieren und die Passierbarkeit zu verbessern.
Um die Sicherheit für Menschen und Haustiere zu gewährleisten, wird ein Infrarotlaser mit niedriger Leistung als Lichtquelle verwendet und durch modulierte Pulse angetrieben, der Laser führt die Emission in sehr kurzer Zeit aus, entspricht der FDA Klasse 1 menschlichen Augensicherheitsbewertung
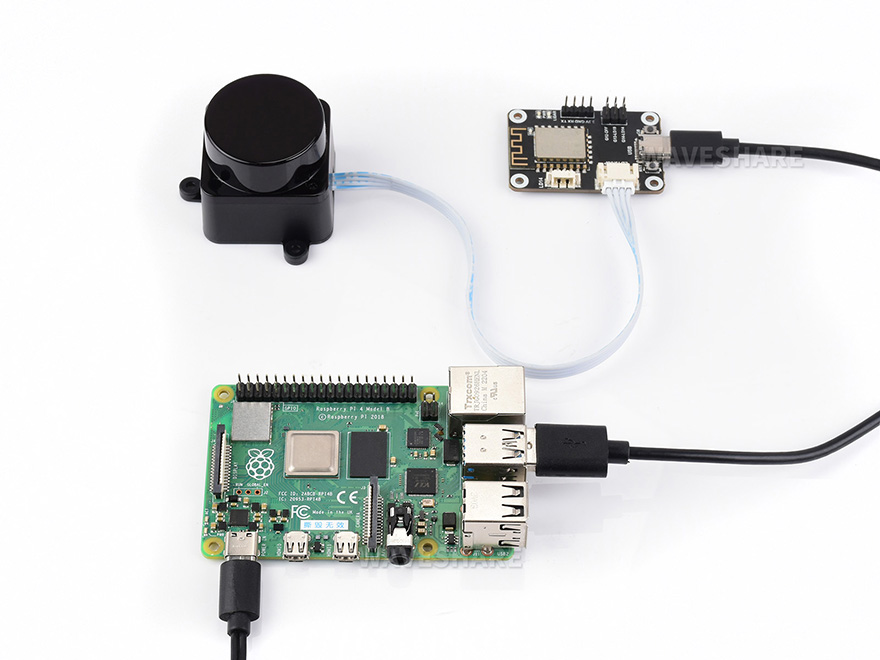
nur zur Referenz, das Raspberry Pi Board ist NICHT enthalten.
* Ressourcen für verschiedene Produkte können variieren, bitte überprüfen Sie die Wiki-Seite, um die tatsächlich bereitgestellten Ressourcen zu bestätigen.
| Produkt | RPLIDAR A1 | RPLIDAR C1 | D500 LiDAR Kit | D200 LiDAR Kit | DTOF LIDAR STL27L |
|---|---|---|---|---|---|
| MESSEBEREICH | 0,15 ~ 12,00 m | 0,05~12,00m (weißes Objekt, 70 % Reflexivität) 0,05~6,00m (schwarzes Objekt, 10 % Reflexivität) | 0,03~12,00m | 0,15 ~ 8,00 m | 0,03~25,00 m |
| MESSGENAUIGKEIT | 1 % der tatsächlichen Entfernung (≤3 m) | ±30mm | ±10 mm (0,3 ~ 0,5m) ±20mm (0,5 ~ 2m) ±30mm (2 ~ 12m) | Weißes Ziel: ±5mm (0,1~0,5m) ±10mm (0,5~1m) ±1,0 % der tatsächlichen Entfernung (1~6 m) ±1,5 % der tatsächlichen Entfernung (6~8 m) | ±15mm (0,03~2m) ±20mm (2~8m) ±30mm (>8m) |
| Schwarzes Ziel: ±7mm (0,1~0,5m) ±12mm (0,5~1m) ±1,2 % der tatsächlichen Entfernung (1~4 m) ±1,5 % der tatsächlichen Entfernung (4~6 m) NA (6~8m) | |||||
| SCANNING-FREQUENZ | 5,5 Hz | 8~12Hz (Typ 10) | 6~13Hz (Typ 10) | 6Hz standardmäßig, 2 ~ 8 Hz extern steuerbar | 10 Hz |
| SCANNING-WINKEL | 360° | 360° | 360° | 360° | 360° |
| MESSEFREQUENZ | 8000 Hz | 5000 Hz | 5000 Hz | 4000Hz | 21600Hz |
| AUFLÖSUNG | ≤ 1 % der tatsächlichen Entfernung (≤12 m) ≤ 2 % der tatsächlichen Entfernung (innerhalb von 12~16 m) | 15 mm | 15 mm | ≈ 17 mm | 15~30 mm |
| WELLENLÄNGE | 785 nm | 905 nm | 895 ~ 915 nm (Typ 905) | 775 ~ 800 nm (Typ 793) | 895 ~ 915 nm (Typ 905) |
| KOMMUNIKATIONSSCHNITTSTELLE | UART | UART, TTL | UART | UART | UART |
| STROMVERSORGUNG | 5 V | 5 V | 5 V | DC 5V±10% | 4,5~5V |
| LEISTUNGSAUFSNAHME | 0,5 W | 1,15W | 1,45W | ≈ 1,5 W | 1,45W |
| BETRIEBSSTROM | 100mA | 230mA | 290mA | ≤300mA | 290mA |
| GEWICHT | 248g | 110g | 45g | 101g | 46,1g |
| BETRIEBSTEMPERATUR | 0°C ~ 40°C | -10 ~ 40°C | -10 ~ 45°C | -10°C ~ 50°C | -10°C ~ 50°C |
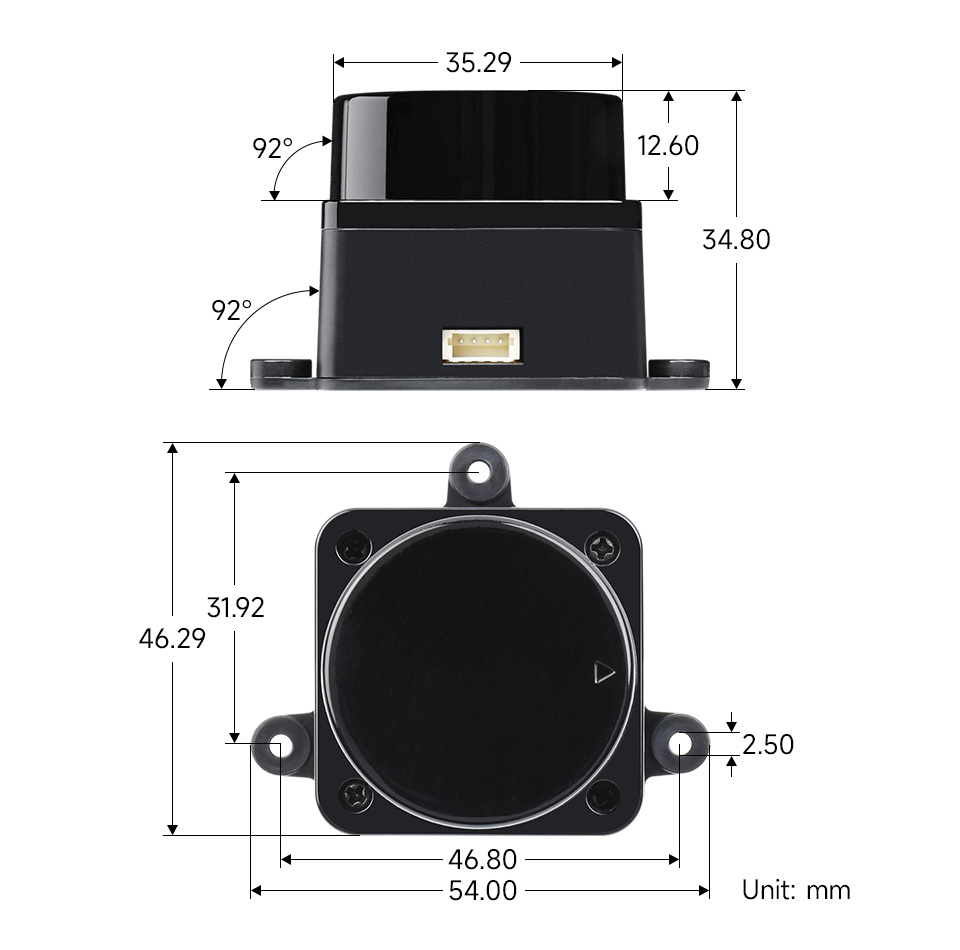
| ABMESSUNGEN(L × B × H) | 96,8 × 70,3 × 55,0mm | 55,60 × 55,60 × 41,3mm | 54,00 × 46,29 × 35,00 | 96,3 × 59,8 × 38,80mm | 54,00 × 46,29 × 34,80mm |
Lieferumfang
- DTOF LIDAR STL27L x1
- LiDAR-Treiber mit ESP8266-Adapter x1
- USB Typ A auf Typ C Kabel ~1m x1
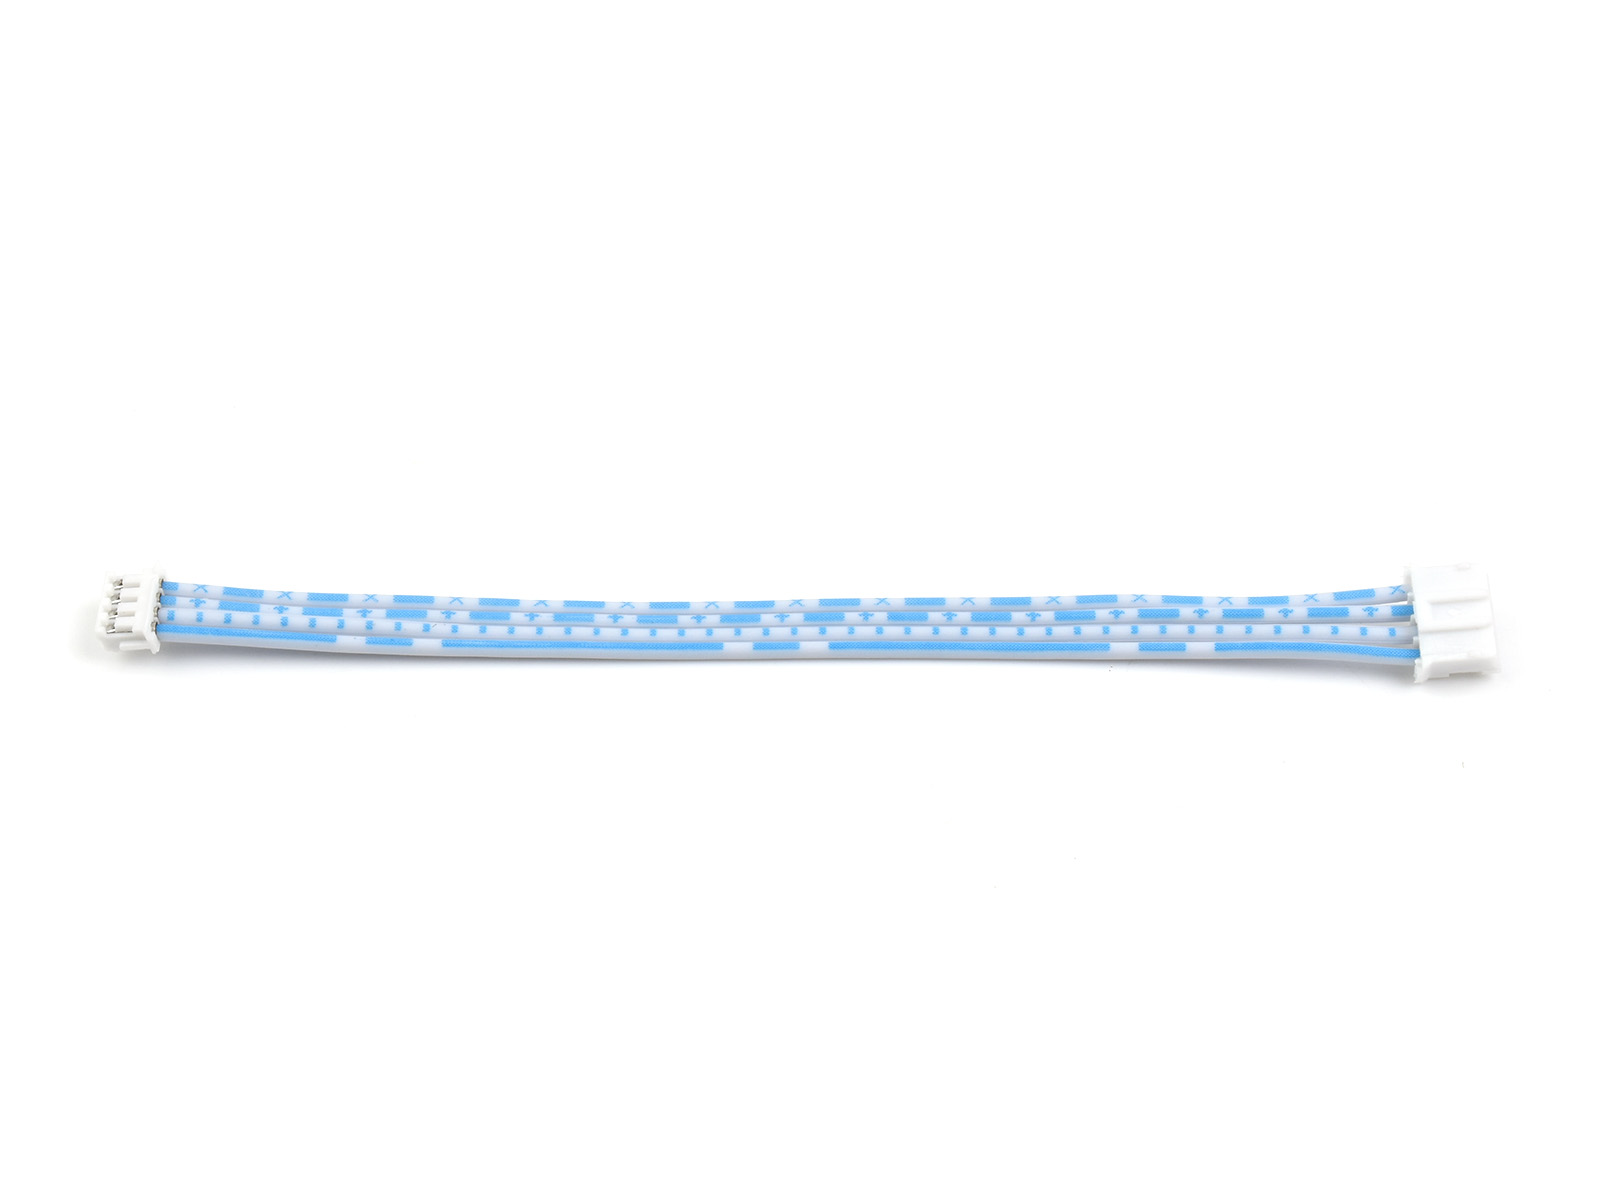
- PH2.0 auf 1.27H Kabel ~11cm x1
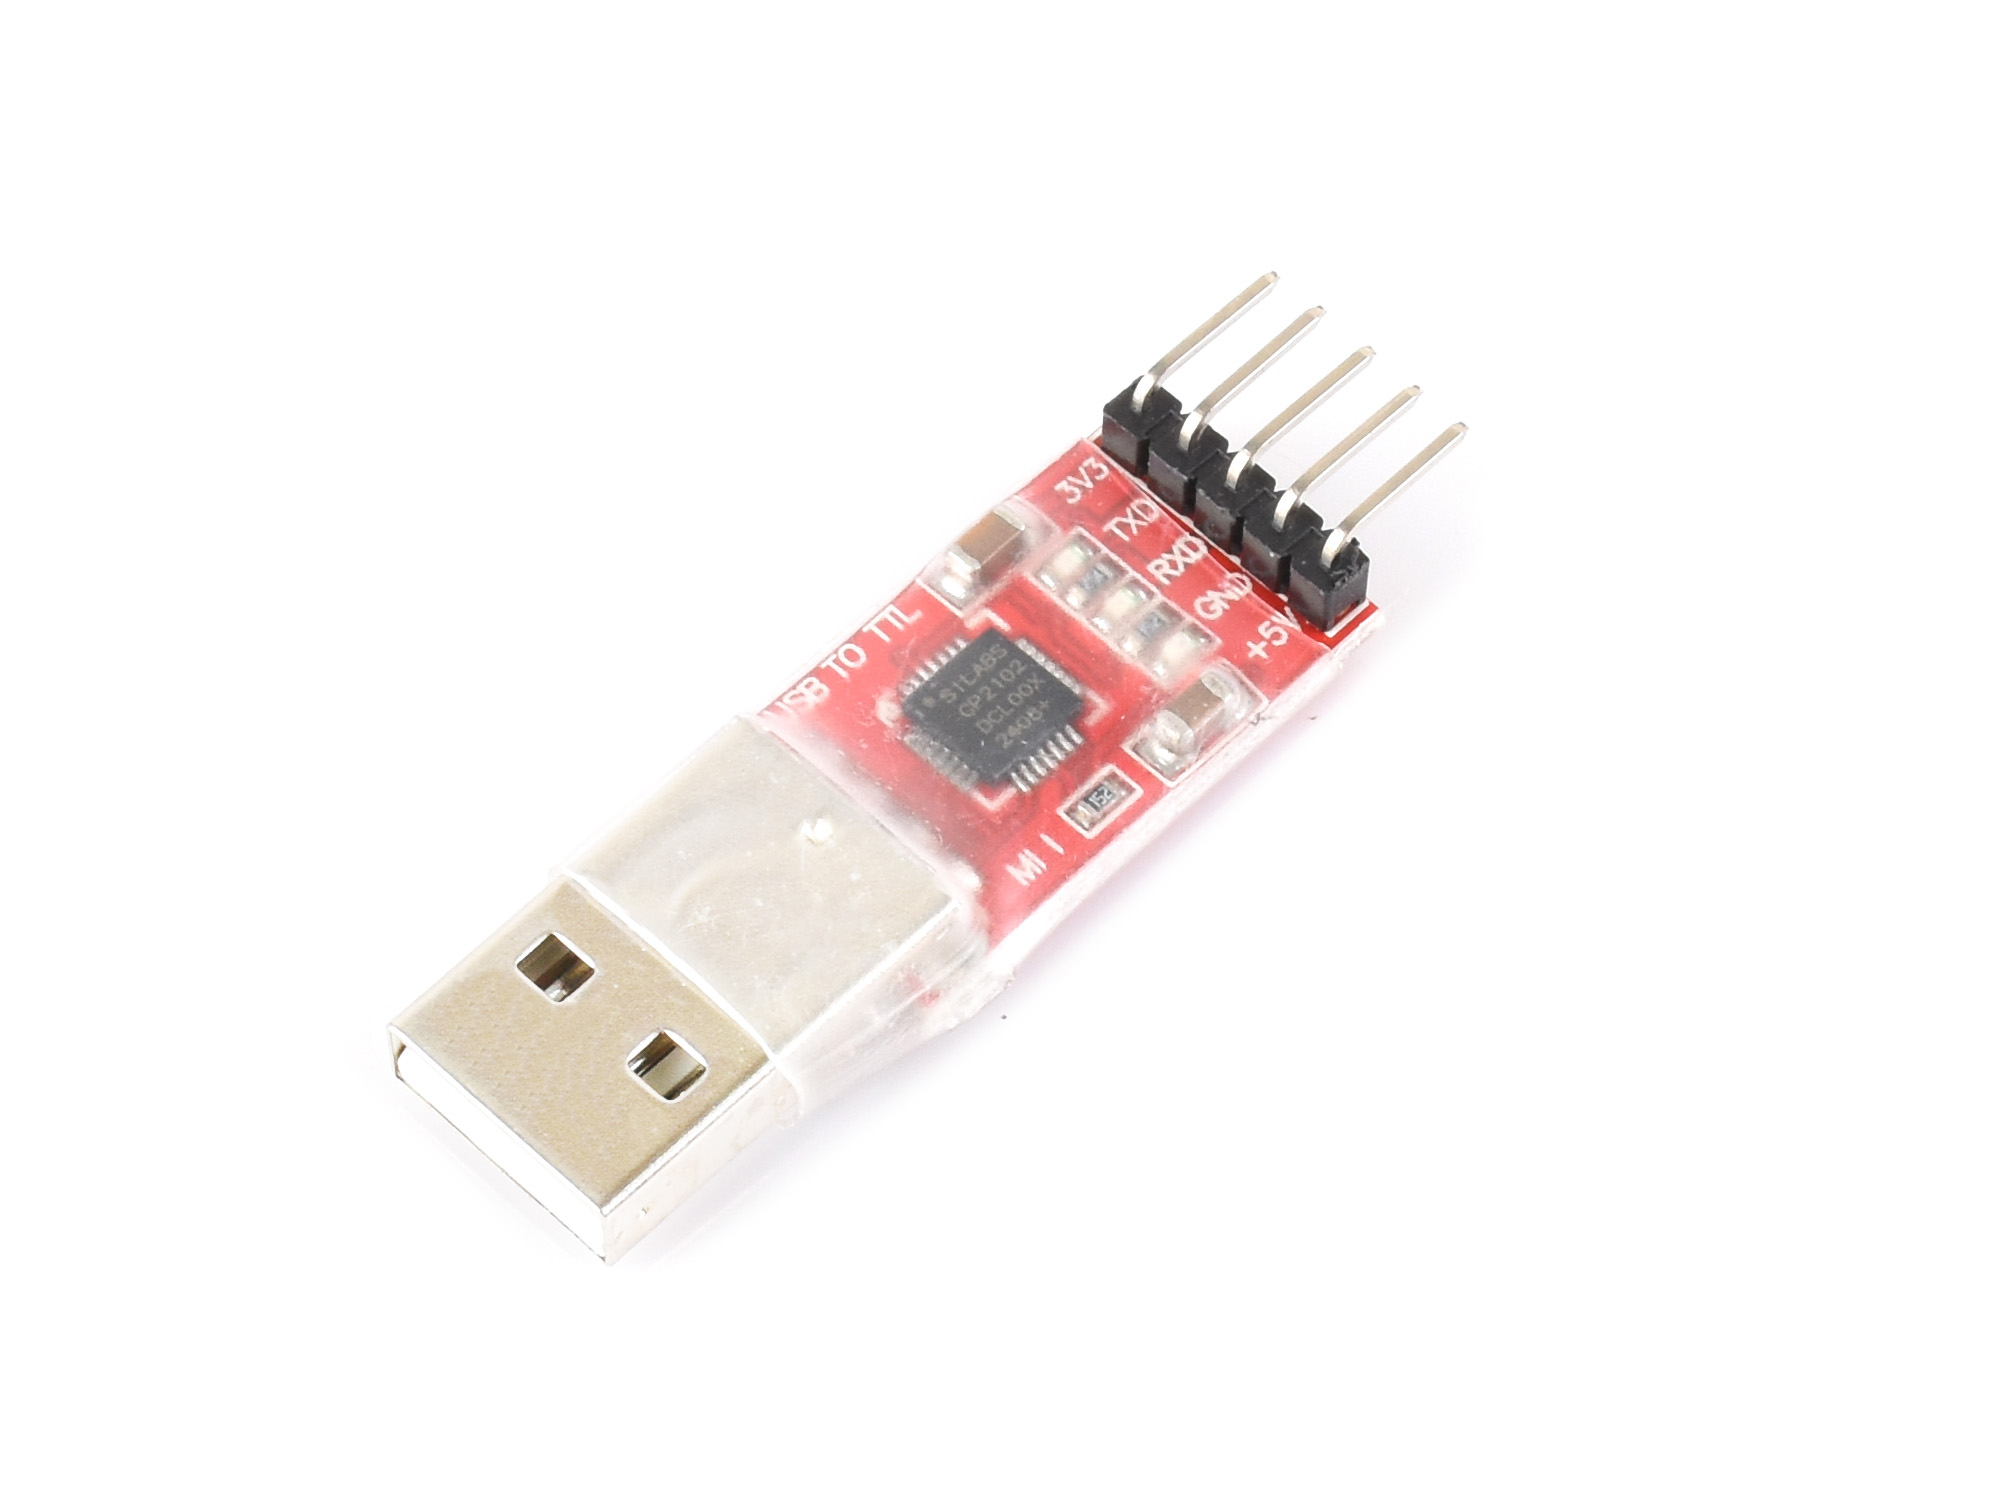
- USB TO TTL Modul x1
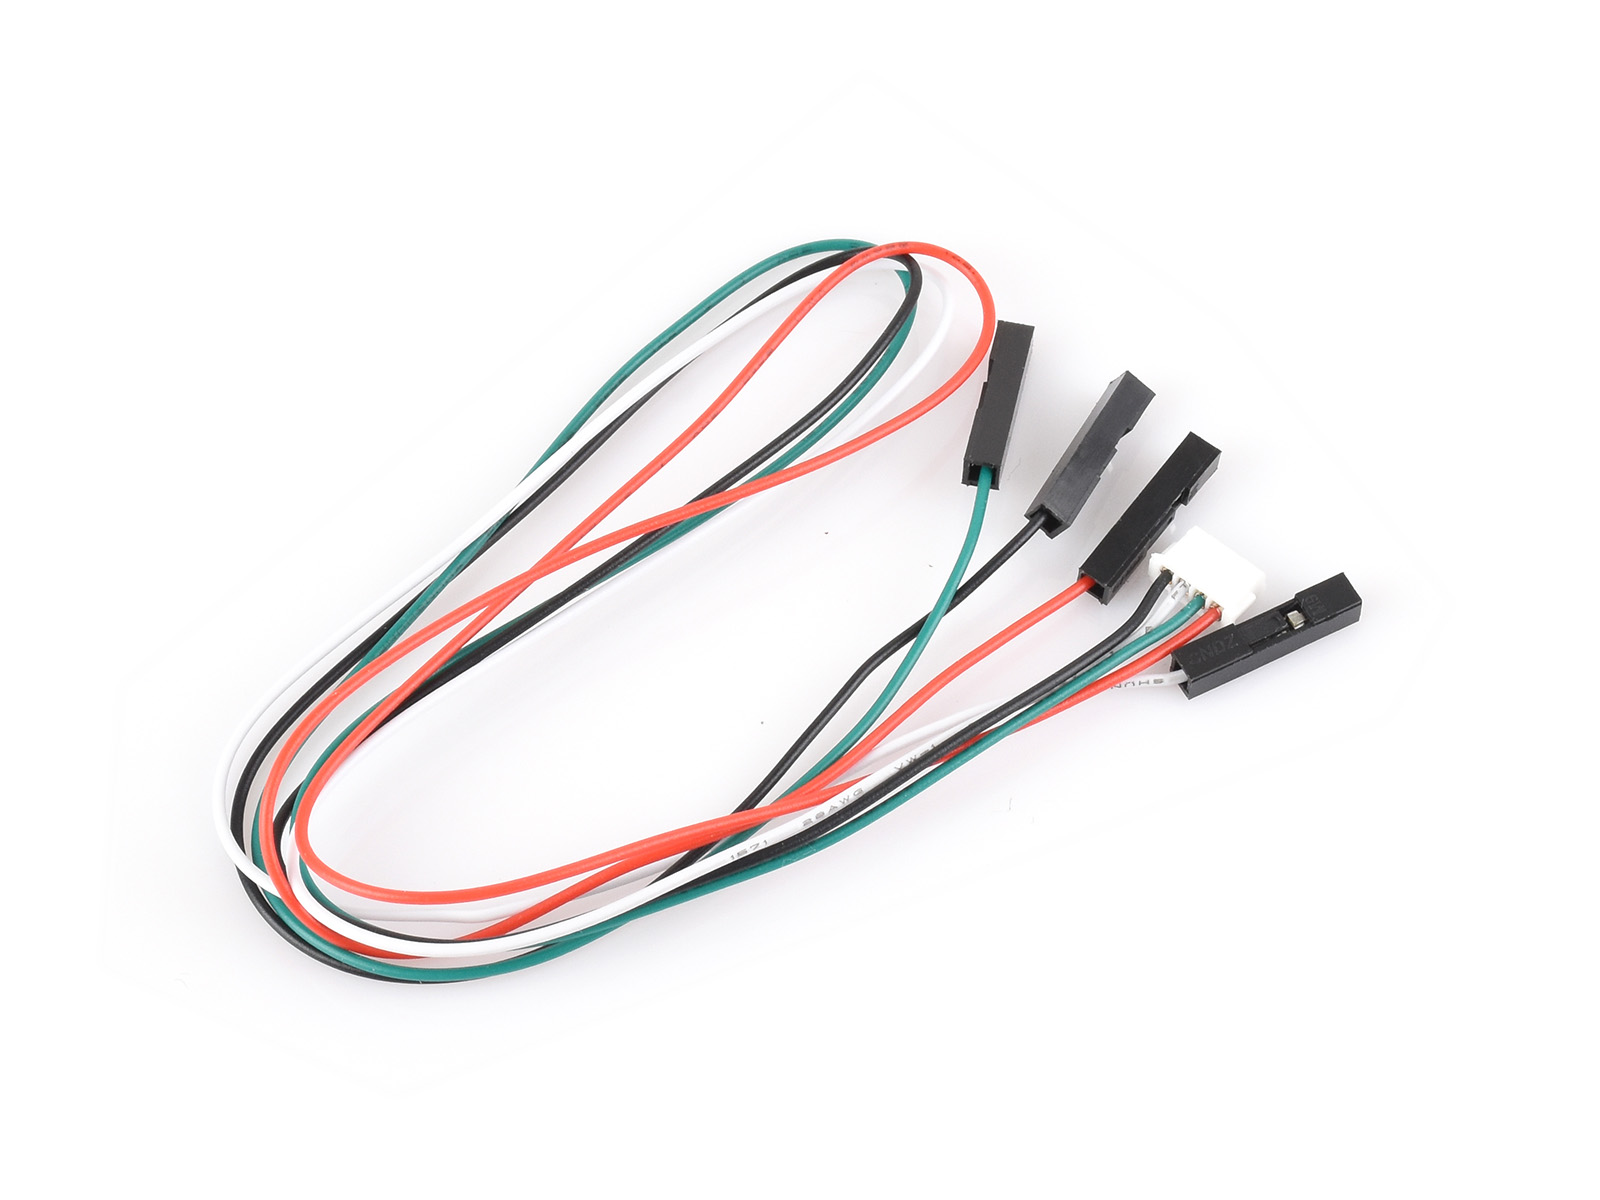
- ZH1.5 4PIN Dupont-Kabel x1


Anmelden