40kg.cm Metall-Serieller Bus-Servo, hohe Präzision und hohes Drehmoment, mit programmierbarem 360-Grad-Magnetencoder und bürstenlosem Motor


95,19 €*
Derzeit nicht auf Lager
Ein verbindlicher Liefertermin liegt derzeit nicht vor. Bitte fragen Sie die aktuelle Verfügbarkeit bei uns an.
Produktinformationen "40kg.cm Metall-Serieller Bus-Servo, hohe Präzision und hohes Drehmoment, mit programmierbarem 360-Grad-Magnetencoder und bürstenlosem Motor"
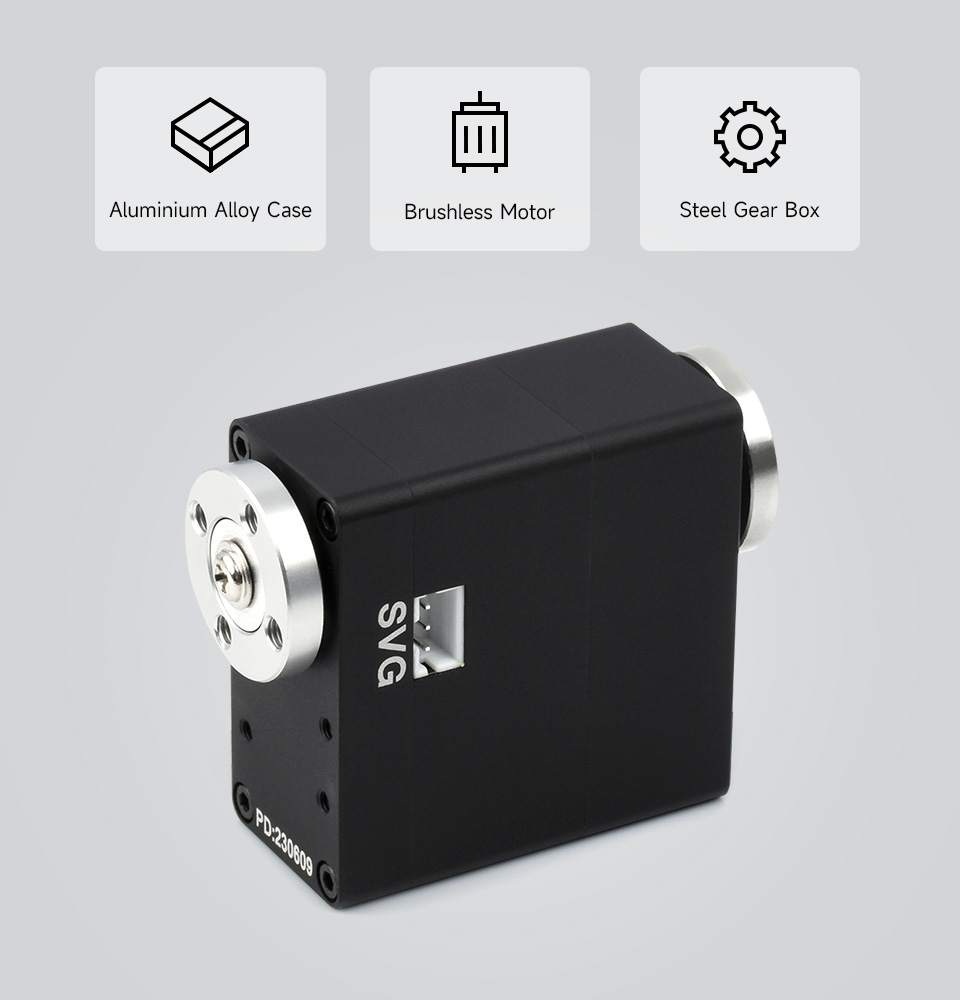
Metallgehäuse, mit bürstenlosem Motor und 360° programmierbarem Magnetencoder
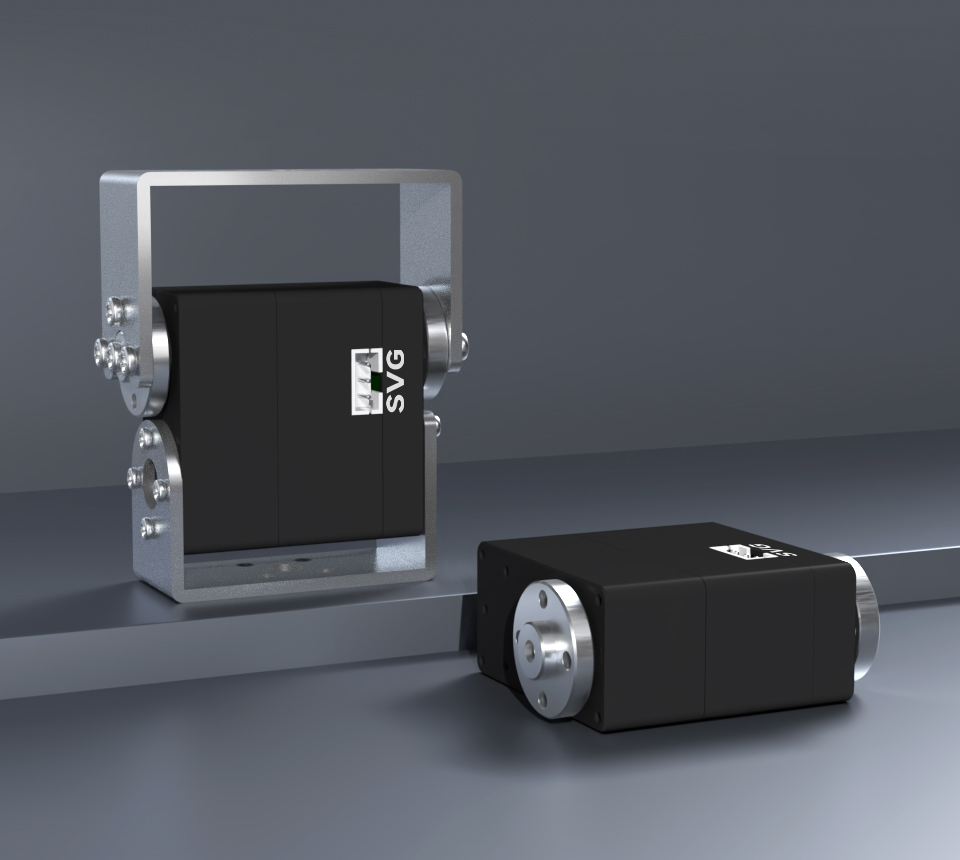
| Produkttyp | ST3025 Serienbus-Servo |
| Drehmoment | 40 kg.cm@12V |
| Drehwinkel | 360° (0~4095) |
| Positionsensors-Auflösung | 0,088° (360°/4096) |
| Mechanischer Grenzwinkel | Kein Limit |
| Betriebsspannung | 6 ~ 12,6 V (typ. 12V) |
| Getriebe | Hochpräzisions-Stahlgetriebe |
| Leerlaufdrehzahl | 0,117 Sek./60° (85 U/min) |
| Encoder-Typ | 12-Bit-Magnetencoder |
| ID-Bereich | 1 ~ 253 |
| Baudrate | 38400 bps ~ 1 Mbps (1 Mbps standardmäßig) |
| Leerlaufstrom | 380 mA |
| Blockierstrom | 4,4 A |
| Kt | 9 kg.cm/A |
| Feedback | Position, Last, Geschwindigkeit, Eingangsspannung, Strom, Temperatur |
- Servos bieten verschiedene Feedbacks wie Last, Position, Geschwindigkeit, Eingangsspannung, Arbeitsstrom und Arbeitsmodus (Servo-Modus, Servomotor-Modus usw.) für fortschrittliche Projekte, die eine geschlossene Regelkreis-Automatisierung erfordern.
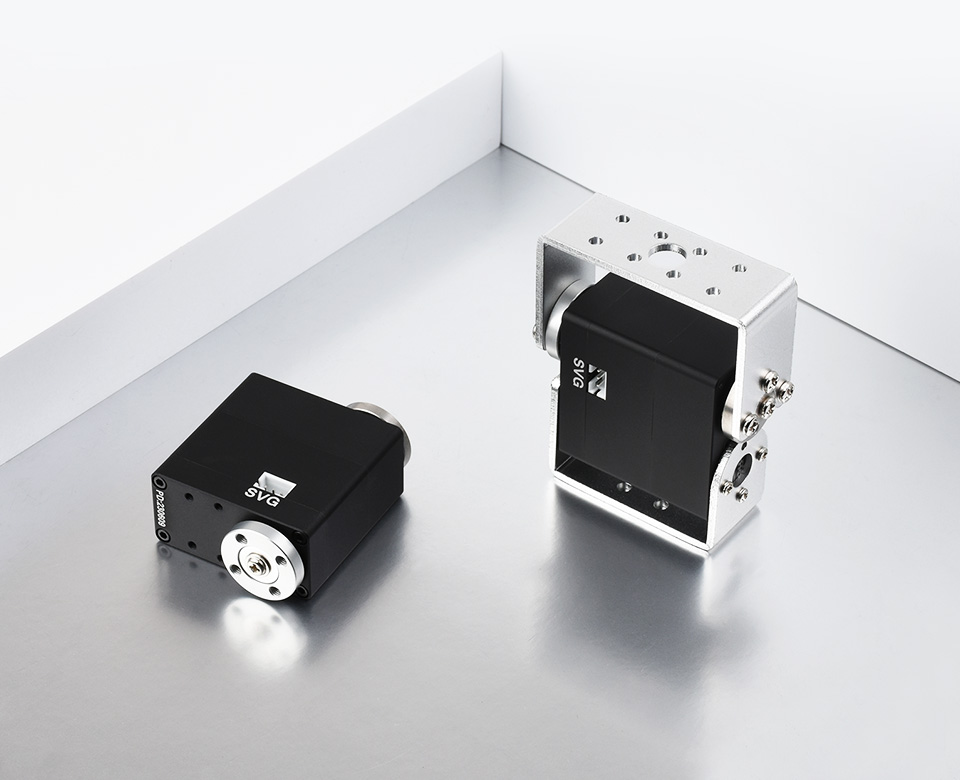
- Ideal für den Bau von Quadruped-Robotern, Hexapod-Läufern, Roboterarmen und anderen Roboterprojekten, die mehrere Servos erfordern. (Dieses Produkt bietet die Open-Source-Modelle wie im unten stehenden Bild gezeigt)
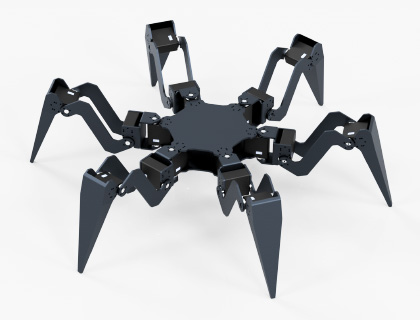
Modelle herunterladen: 

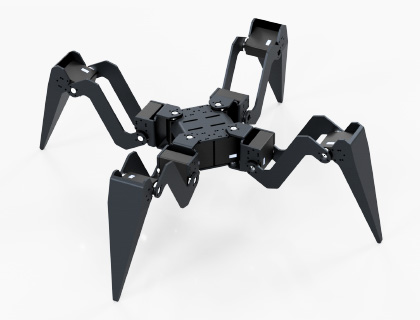
Modelle herunterladen:
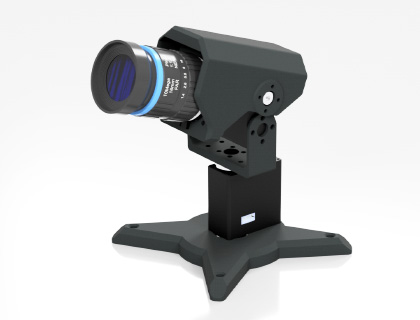
Modelle herunterladen:
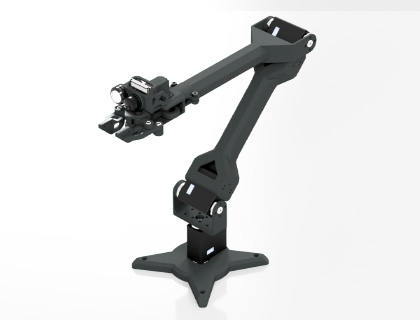
Modelle herunterladen:
* Bilder hier dienen nur als Referenz
Ermöglicht die Steuerung von bis zu 253 Serienbus-Servos gleichzeitig
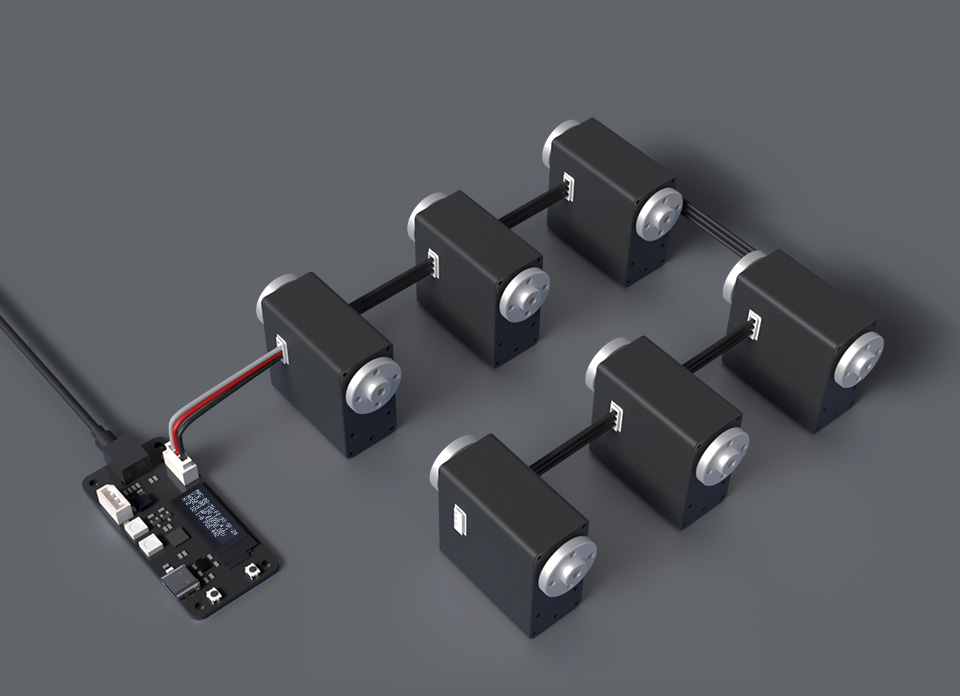
Hinweis: Obwohl ein UART-Kanal bis zu 253 Serienbus-Servos steuern kann, ist aufgrund der hohen Leistung der Servos zu berücksichtigen, ob die Stromversorgungslösung ausreicht, wenn zu viele Servos verwendet werden. Als Referenz ist die Servo-Treiberplatine NICHT enthalten
Unterstützt 6,0~12,6V breiten Spannungsbereich-Eingang und kann direkt mit 3S-Lithiumbatterien versorgt werden. Bis zu 40 kg.cm Drehmoment bei 12V-Spannung, geeignet für den Bau von Quadruped-Robotern, Hexapod-Läufern, Roboterarmen und anderen Roboterprojekten, die mehrere Servos erfordern
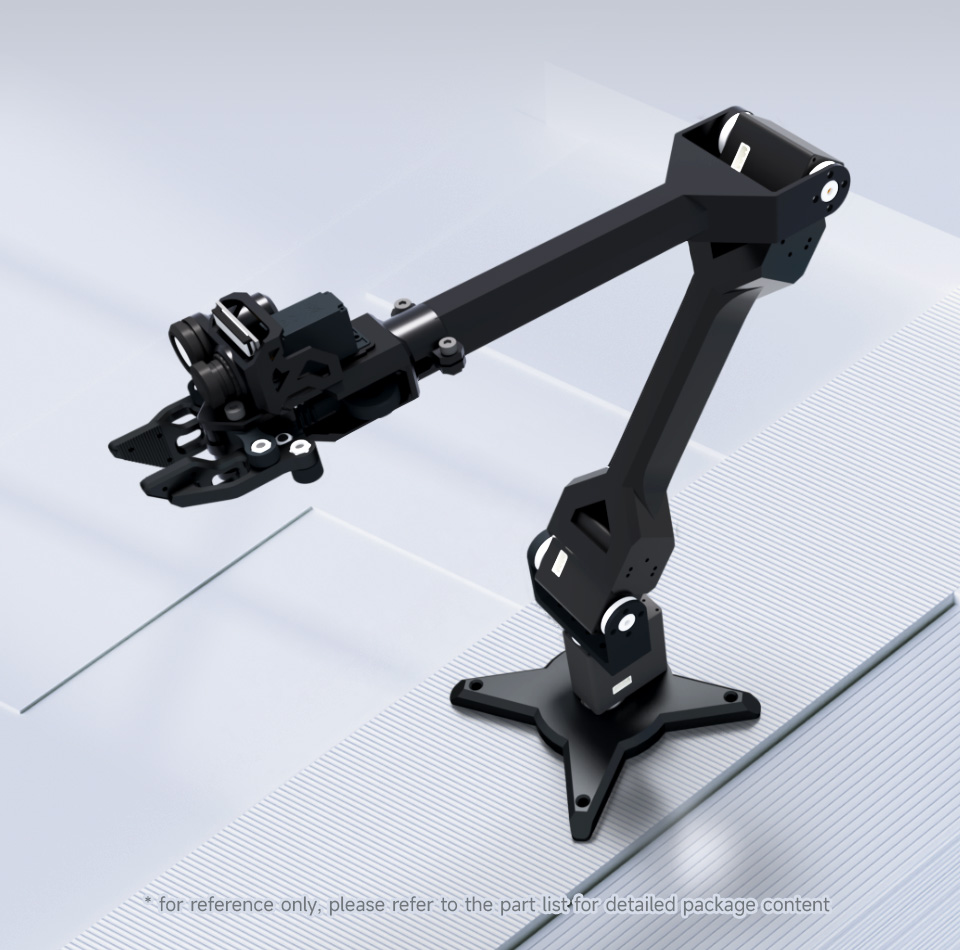
Hochzuverlässiges Design, geeignet für industrielle Ausrüstungen, Robotik und andere Anwendungsszenarien, die Winkel- oder Geschwindigkeits-Regelkreissteuerung erfordern
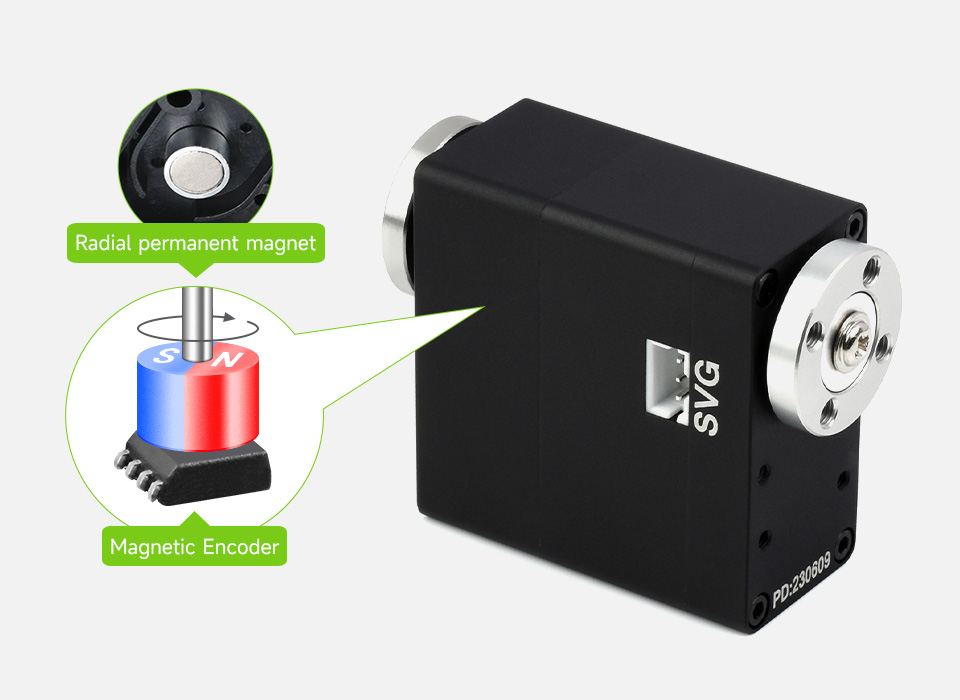
Verwendet 12-Bit-Hochpräzisions-Magnetkodierungs-Winkelsensor. Im Vergleich zum Kohlefilm-Potentiometer wird der Winkel des Magnetencoders auf 360° vergrößert und die Auflösung um das 4-fache erhöht. Da zwischen dem Magnetencoder und dem Radialmagneten ein Spalt und keine Reibung vorhanden ist, wird die Lebensdauer des Servos effektiv verlängert.
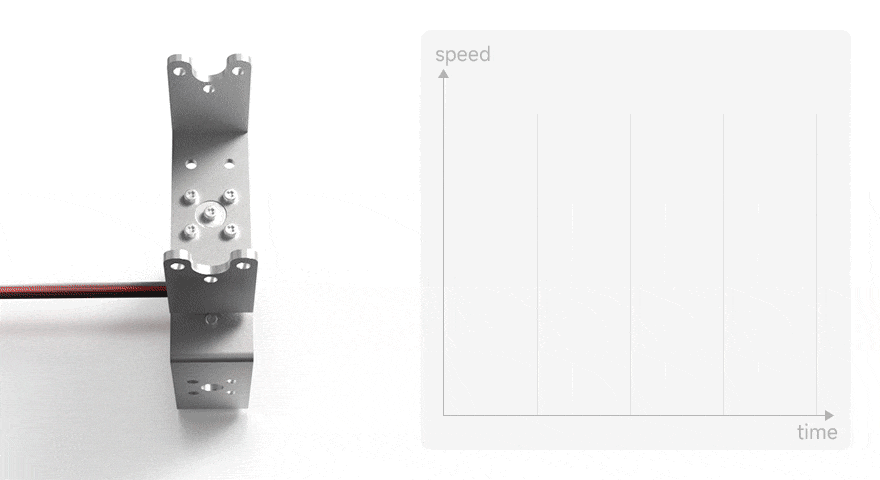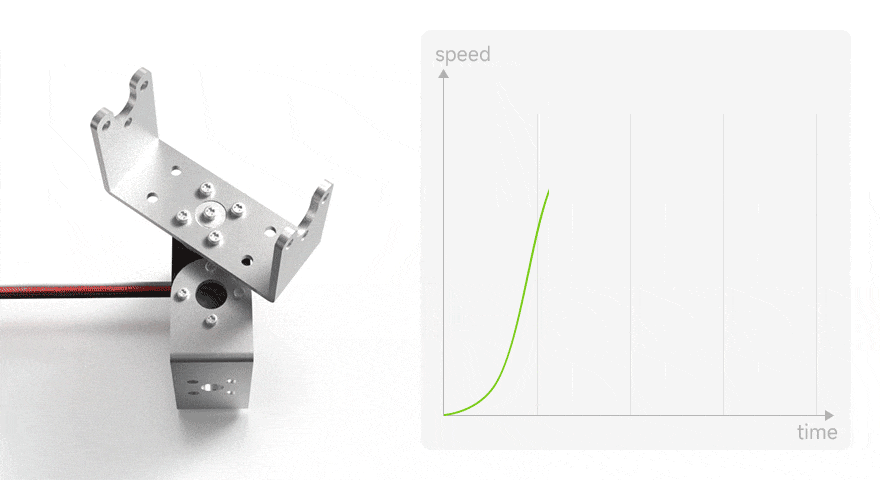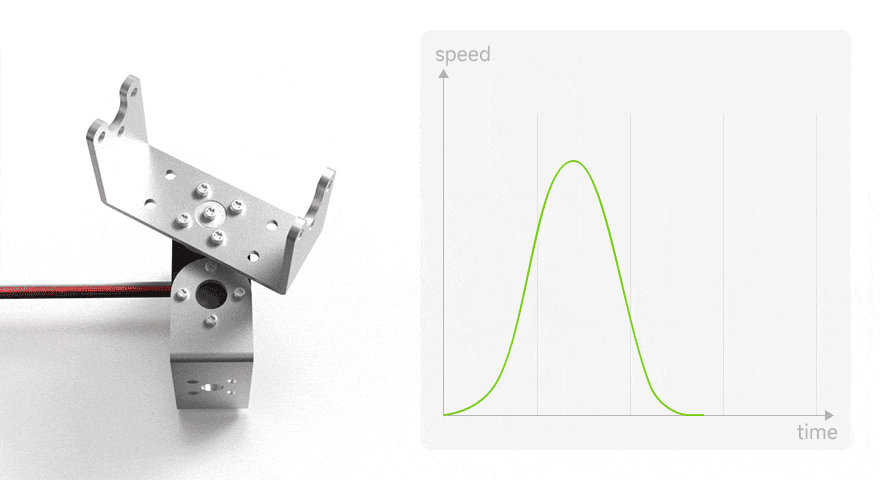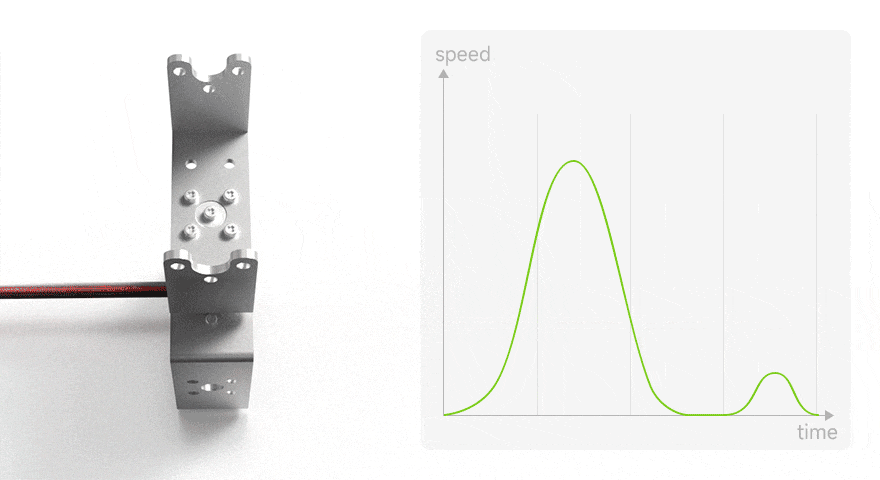
Die Geschwindigkeits- und Beschleunigungswerte sind einstellbar, um die Bewegung weicher zu gestalten
360°-Montage an jeder Position, eine Taste, um die aktuelle Position als Mittelposition festzulegen. Einfache Installation und Fehlerbehebung
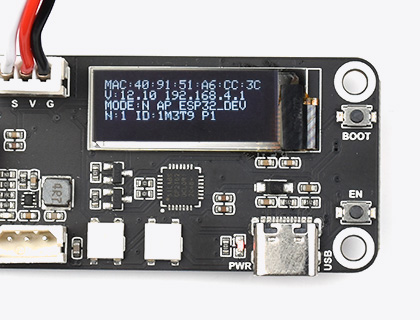
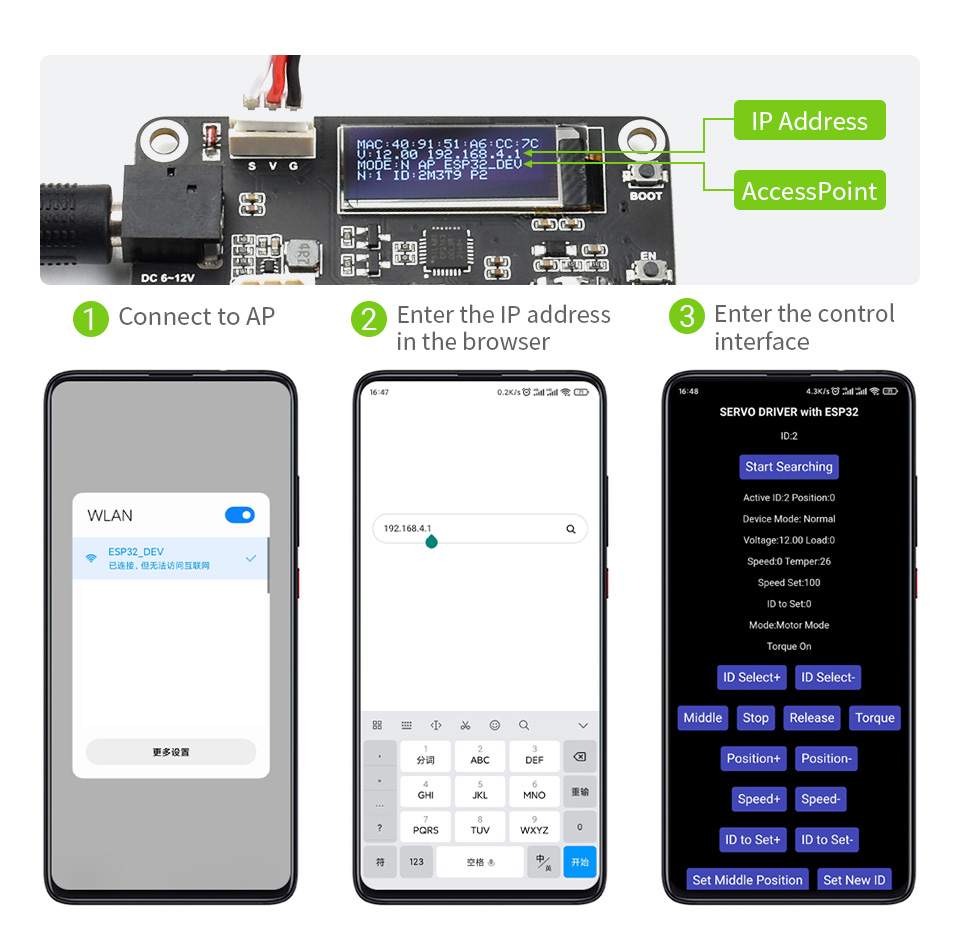
1. Im Standardprogramm wird nach dem Einschalten der Servo-Treiberplatine automatisch ein Hotspot erstellt. Verbinden Sie Ihr Mobiltelefon mit diesem Hotspot, öffnen Sie den Browser und geben Sie die IP-Adresse ein, um die Steuerschnittstelle aufzurufen.
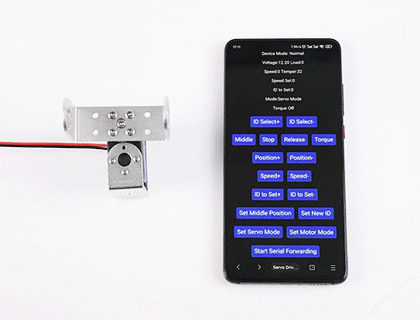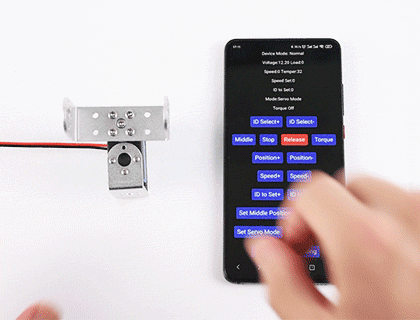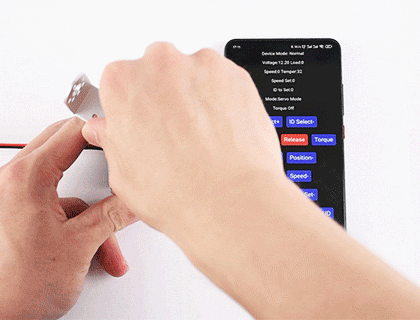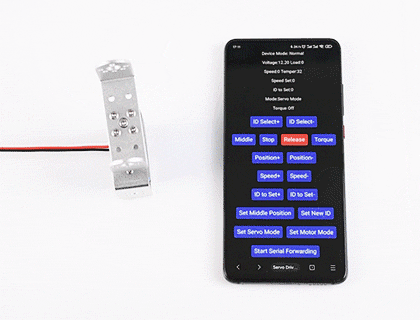
2. Klicken Sie auf „Freigeben“, um die Sperre aufzuheben, und drehen Sie den Servo dann in die Mittelposition, die Sie festlegen möchten
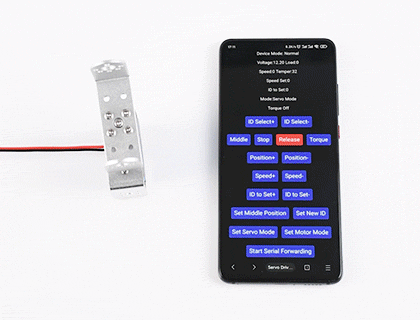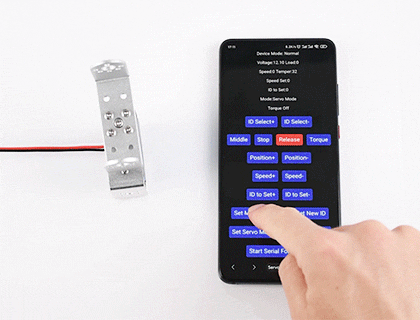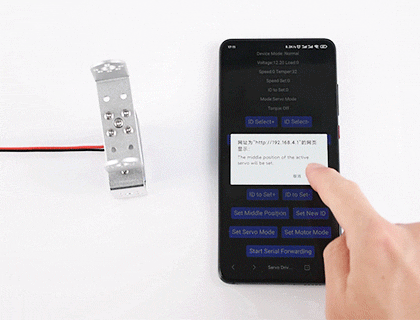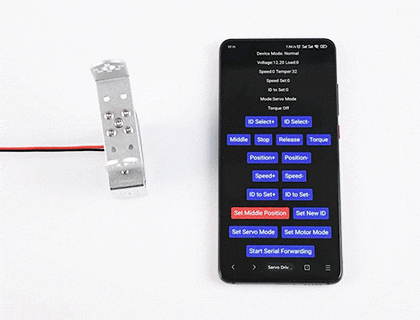
3. Klicken Sie auf „Mittelposition festlegen“ und bestätigen Sie.
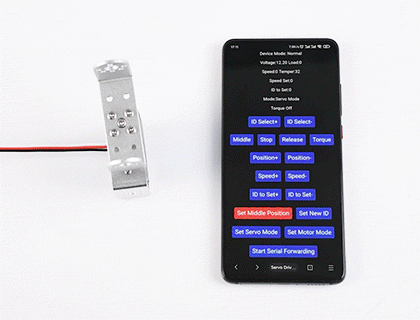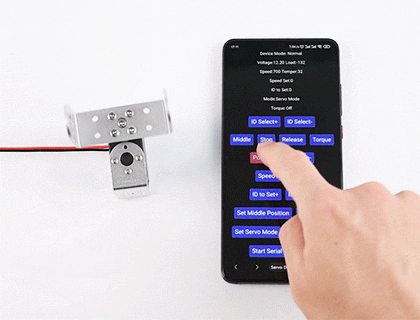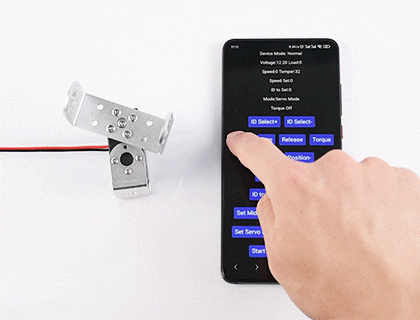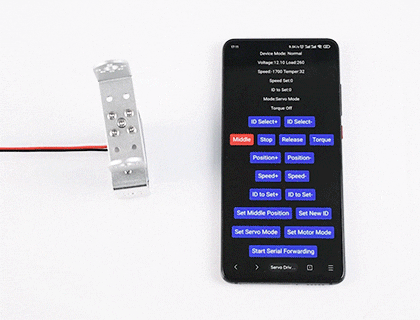
4. Drehen Sie den Servo in einen beliebigen Winkel, klicken Sie dann auf „Mittel“, und der Servo kehrt automatisch zur ursprünglich festgelegten Mittelposition zurück.
Der Servo bietet Echtzeit-Feedback wie Position, Last, Geschwindigkeit, Eingangsspannung, Strom und Temperatur
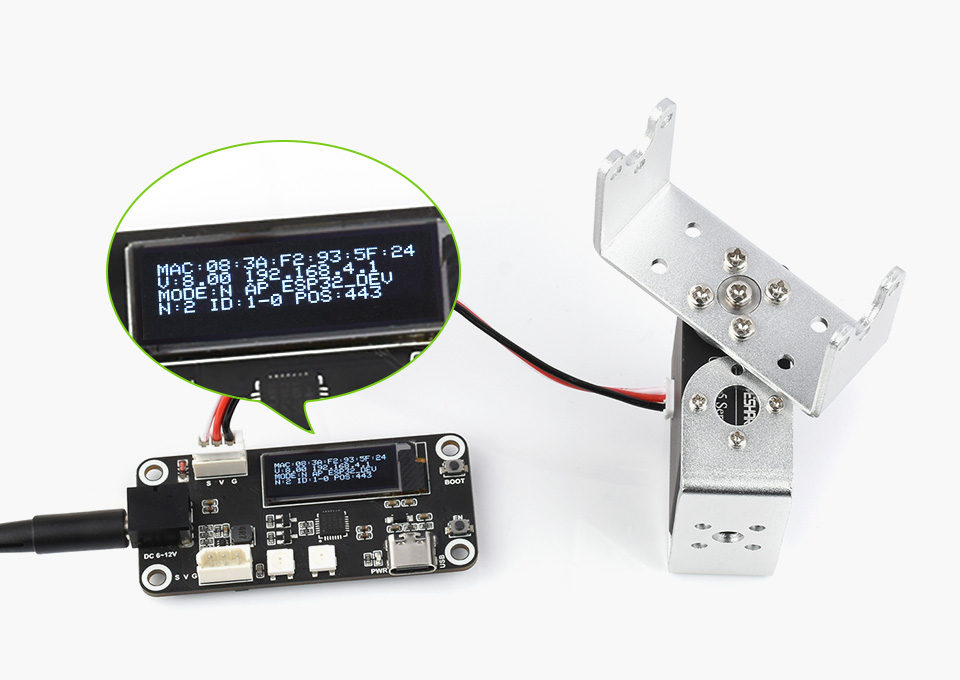
* Bilder hier dienen nur als Referenz
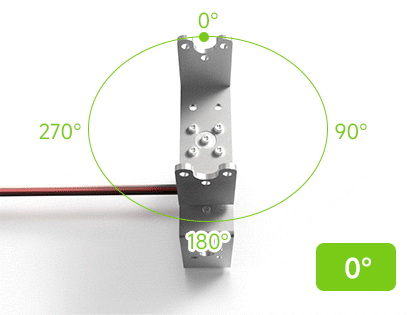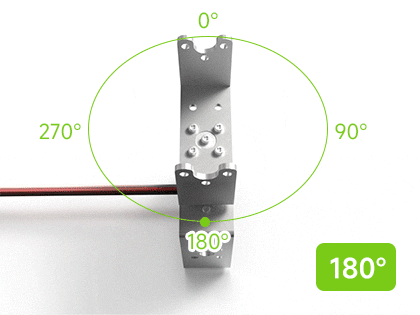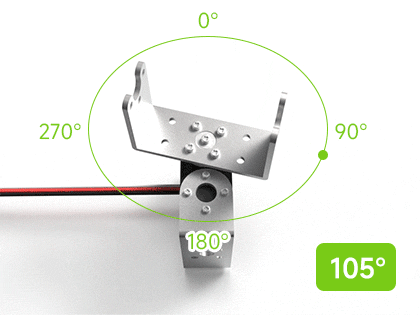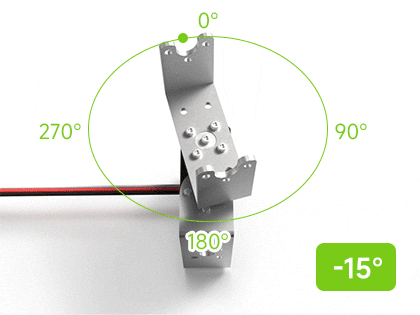
Winkelservo-ModusStandardmodus, die Winkelposition ist im Bereich von 0~360° steuerbar
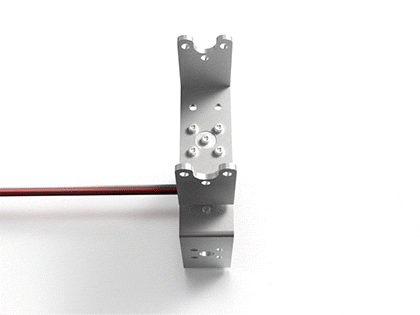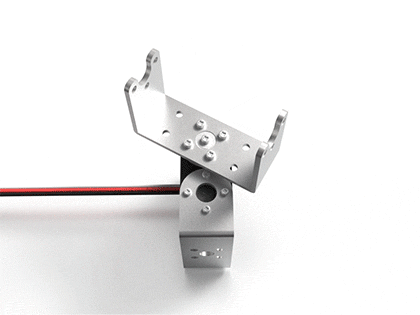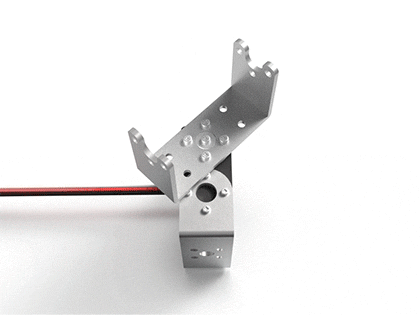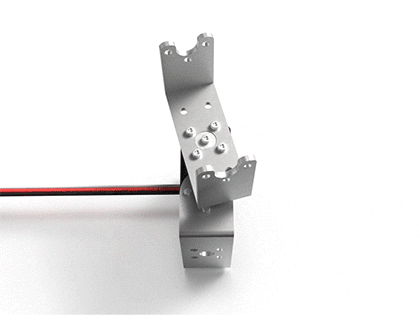
Geschwindigkeits-Regelkreis-Motor-ModusMotor-Modus, intelligente Steuerung und Aufrechterhaltung der Geschwindigkeit bei Laständerungen
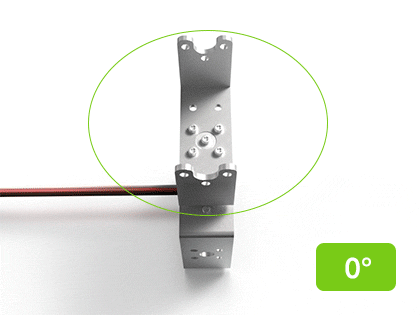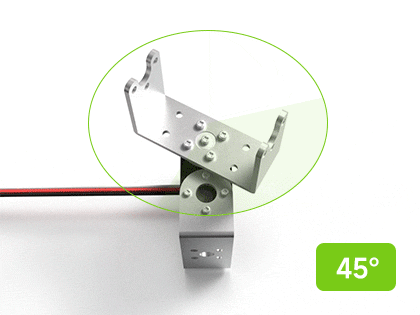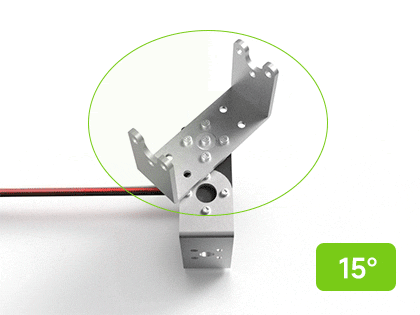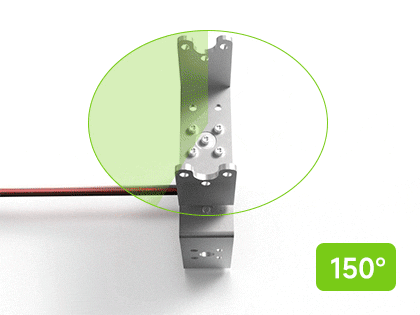
SchrittmodusKann Schrittbewegungen relativ zur aktuellen Position ausführen
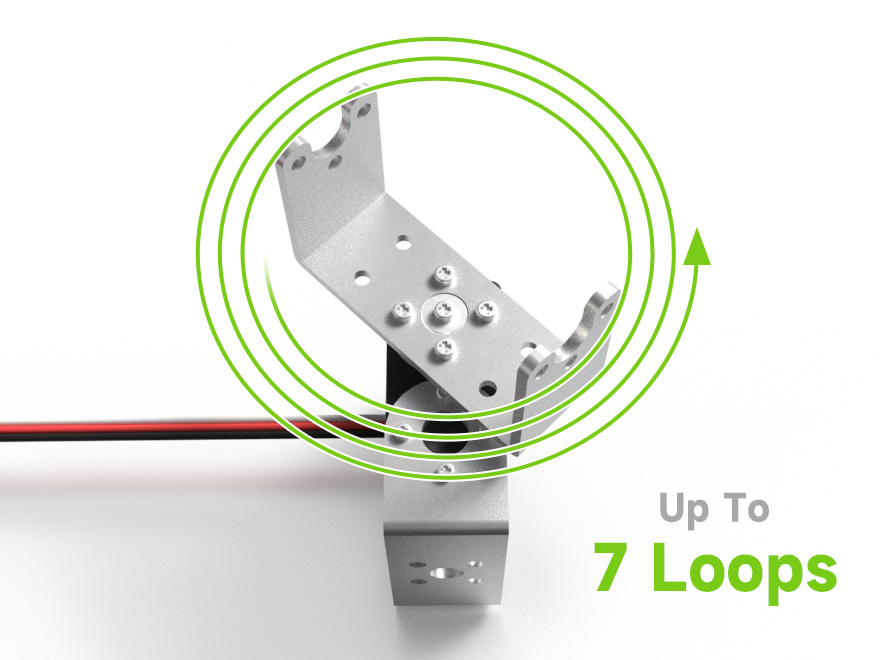
Unterstützt die Winkelpositionssteuerung in positive und negative Richtungen bis zu 7 Schleifen unter der Standardpräzisionseinstellung, die Anzahl der Schleifen wird jedoch bei Stromausfall nicht gespeichert. Die Verringerung der Winkelauflösung kann die Anzahl der Steuerungs-Schleifen verdoppeln
Mit dem für diesen Serienbus-Servo entwickelten Flachwellenflansch kann die Abtriebswelle des Servos an mehr Geräten montiert werden, wodurch verschiedene Betriebsmodi und hervorragende Niedriggeschwindigkeitsleistungen voll ausgeschöpft werden. Er kann zur Montage verschiedener Übertragungsteile wie 6-mm-Wellenkupplungen, Rädern, Zahnriemenscheiben und Zahnrädern verwendet werden.
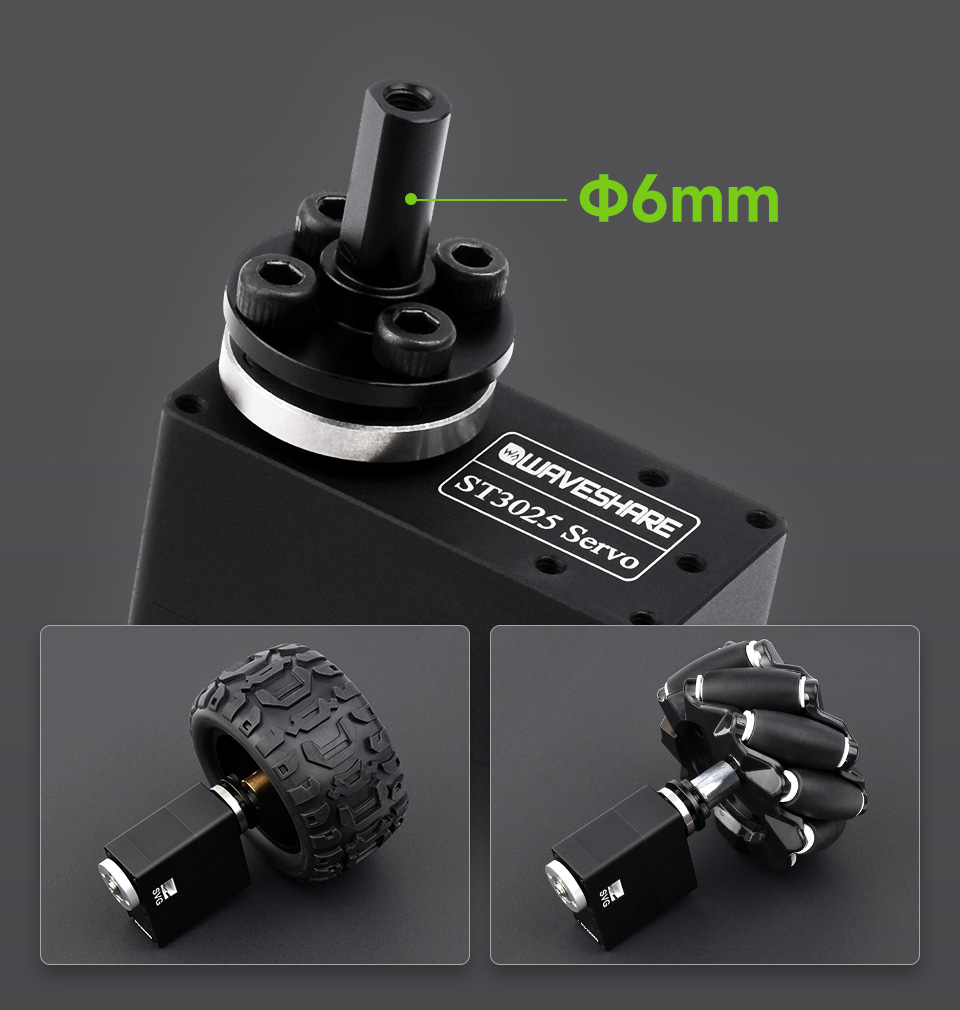
* Bilder hier dienen nur als Referenz
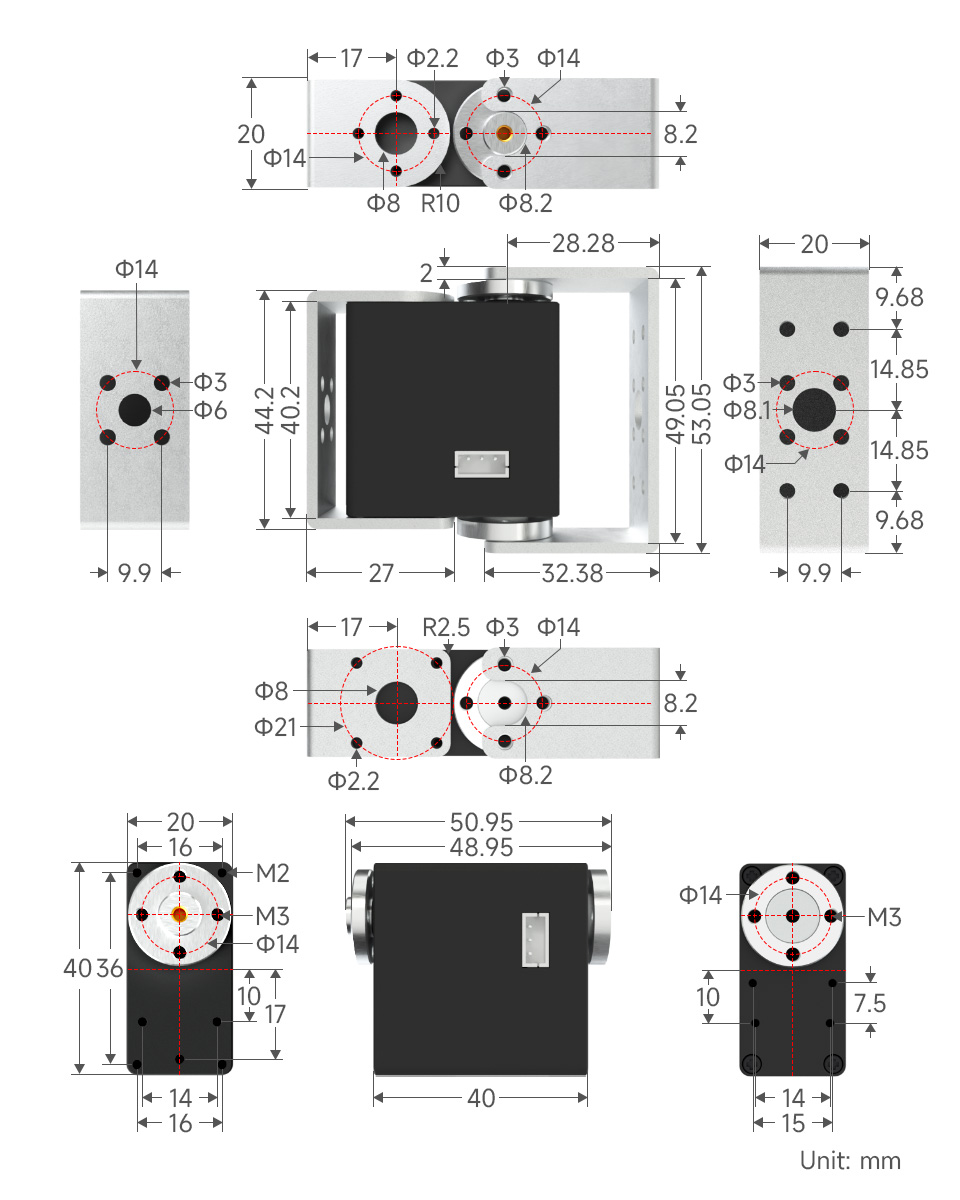
Bequemere Entwicklung der Strukturkomponenten, flexiblere Kombinationsverwendung
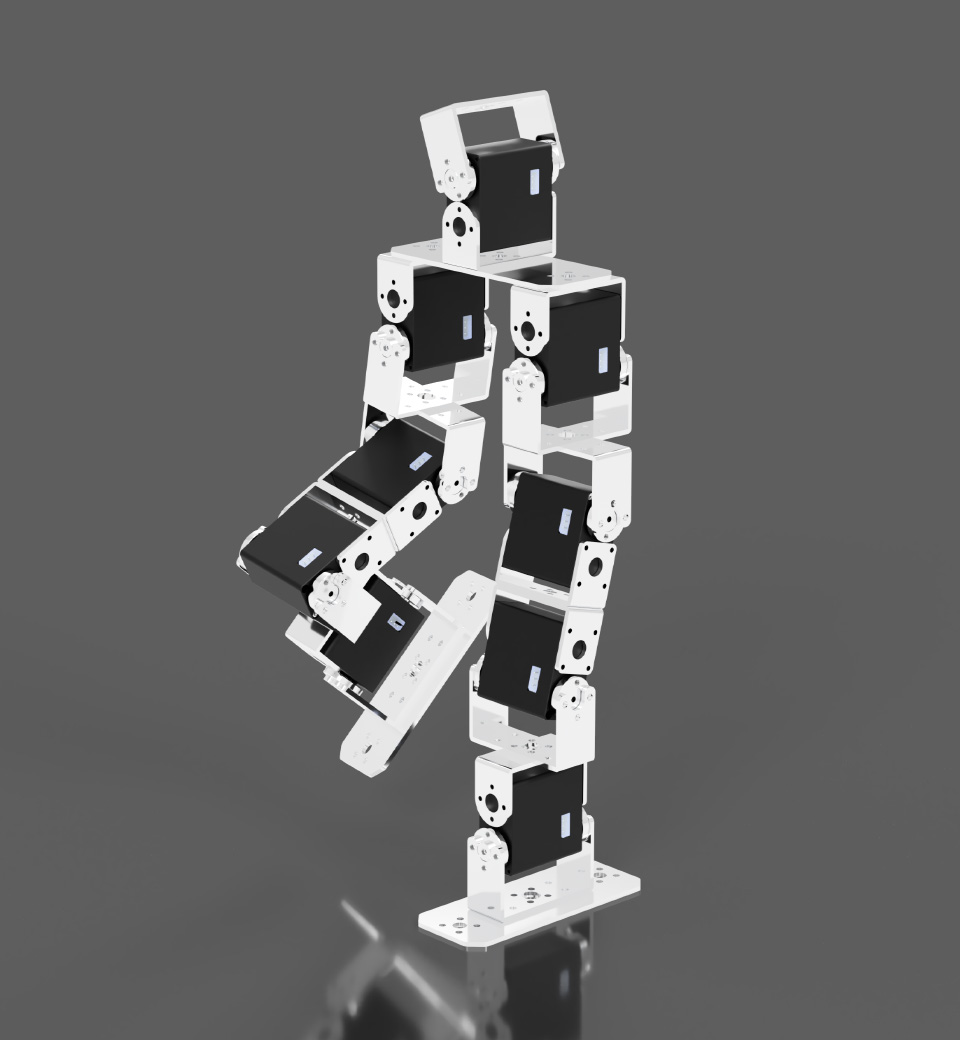
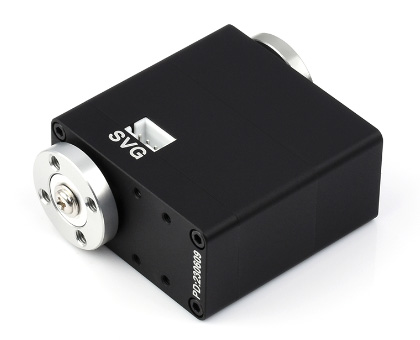
AluminiumlegierungsgehäuseVerbesserte Hitzebeständigkeit, Maßstabilität, Steifigkeit und mechanische Leistung
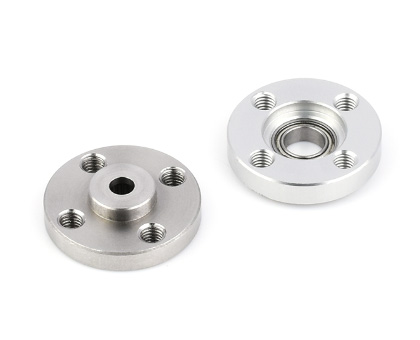
Servoräder aus hochfestem AluminiumVerwendung von Aluminiumlegierung T6061, gute Korrosionsbeständigkeit
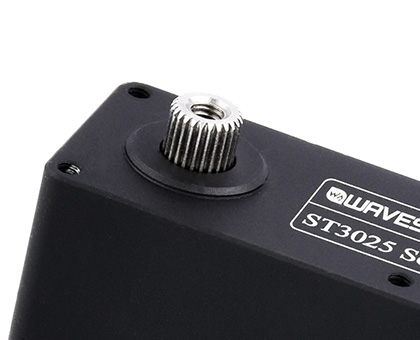
Hochpräzisions-StahlzahnräderGeringerer Arbeitslärm, bessere Stabilität und mechanische Leistung
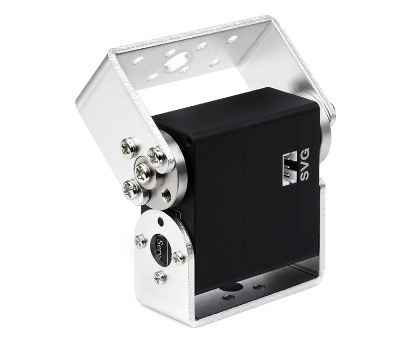
VollmetallhalterungEinfachere Kombination mit anderen Geräten
Wir bieten die Open-Source-Websteuerungs-Demo der Servo-Treiberplatine und ein Sekundärentwicklungs-Tutorial an, die direkt zur Fernbedienung und Fernsteuerung des Servos verwendet werden können. Gleichzeitig stellen wir auch ein 3D-Modell zur Verfügung, damit Sie Ihr Projekt schnell aufbauen können.
* Ressourcen für verschiedene Produkte können variieren, bitte überprüfen Sie die Wiki-Seite, um die tatsächlich bereitgestellten Ressourcen zu bestätigen.
| Produkt | Spannung | Steuerungsmethode | Präzision | LEERLAUFGESCHWINDIGKEIT | Kontinuierliche Drehung | BLOCKIERDREHMOMENT * | BLOCKIERSTROM | Bereich | Feedback |
|---|---|---|---|---|---|---|---|---|---|
| WP90 | 4,8 ~ 7,4 | PWM | ≤2° | 0,1 Sek./60° | - | 2,3 kg.cm | 1,0 A | 180° | - |
| WP5320 | 4 ~ 8,4 | PWM | ≤5° | 0,151 Sek./60° | - | 20 kg.cm | 3 A | 180° | - |
| WP5335 | 4 ~ 8,4 | PWM | ≤1° | 0,192 Sek./60° | - | 35,5 kg.cm | 3,9 A | 180° | - |
| SC09 | 4,8 ~ 8,4 | TTL | 300°/1024 | 0,1 Sek./60° | √ | 2,3 kg.cm | 1,0 A | 300° | √ |
| SC15 | 4,8 ~ 8,4 | TTL | 180° / 1024 | 0,16 Sek. / 60° | √ | 15 kg.cm | 1,5 A | 180° | √ |
| ST3020 | 6 ~ 14,0 | TTL | 360° / 4096 | 0,167 Sek. / 60° | √ | 25 kg.cm | 2,7 A | 360° | √ |
| ST3215-7,4V | 4,0~7,4 | TTL | 360° / 4096 | 0,192 Sek. / 60° | √ | 19,5 kg.cm | 2,5 A | 360° | √ |
| ST3215 | 6 ~ 12,6 | TTL | 360° / 4096 | 0,222 Sek. / 60° | √ | 30 kg.cm | 2,7 A | 360° | √ |
| ST3025 | 6 ~ 12,6 | TTL | 360° / 4096 | 0,117 Sek. / 60° | √ | 40 kg.cm | 4,4 A | 360° | √ |
| ST3235 | 6 ~ 12,6 | TTL | 360° / 4096 | 0,222 Sek./60° | √ | 30 kg.cm | 2,7 A | 360° | √ |
| CF35-12 | 9,0 ~ 12,6 | TTL | 360° / 4096 | 0,222 Sek./60° | √ | 35 kg.cm | 2,8 A | 360° | √ |
| RSBL35-24-HS | 9,0 ~ 24,0 | RS485 | 360° / 4096 | 0,087 Sek./60° | √ | 35 kg.cm | 1,8 A | 360° | √ |
| RSBL45-24 | 9,0 ~ 24,0 | RS485 | 360° / 4096 | 0,142 Sek./60° | √ | 45 kg.cm | 2,3 A | 360° | √ |
| RSBL85-12 | 9,0 ~ 12,0 | RS485 | 360° / 4096 | 0,167 Sek./60° | √ | 85 kg.cm | 7,9 A | 360° | √ |
| RSBL85-24 | 9,0 ~ 24,0 | RS485 | 360° / 4096 | 0,154 Sek./60° | √ | 85 kg.cm | 5,6 A | 360° | √ |
| RSBL120-24 | 9,0 ~ 24,0 | RS485 | 360° / 4096 | 0,2 Sek./60° | √ | 120 kg.cm | 4 A | 360° | √ |
* Das Blockierdrehmoment wird bei der typischen Spannung jedes Servos gemessen, weitere Details finden Sie in der Dokumentation im Wiki
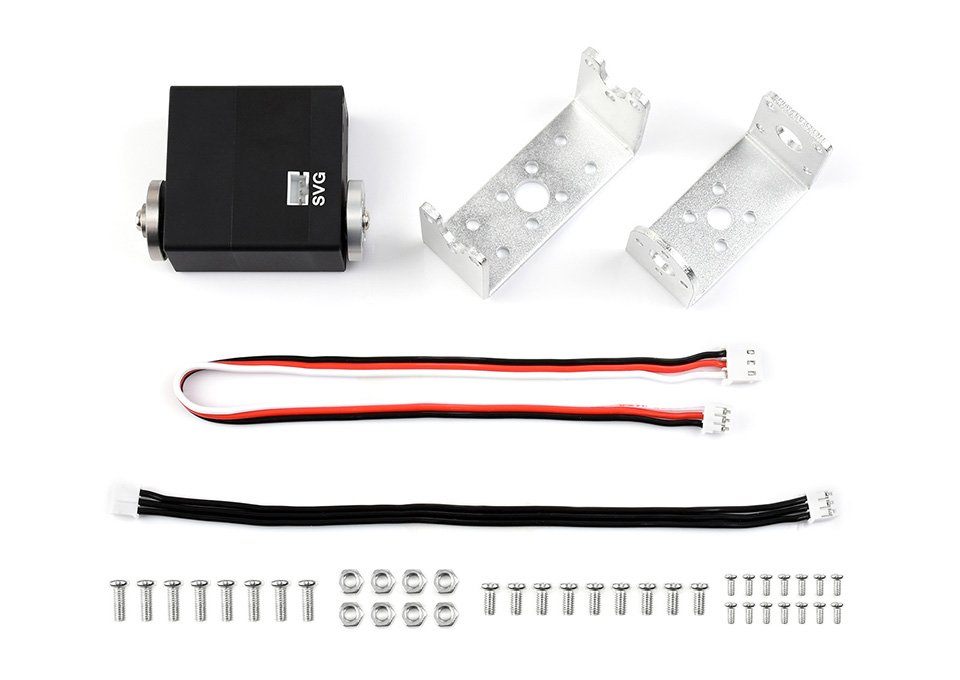
Lieferumfang
ST3025 Servo x1
Anmelden