ZED-F9P GPS-RTK-HAT für Raspberry Pi, Zentimetergenaue Genauigkeit, Multi-Band-RTK-Differential-GPS-Modul


285,59 €*
Derzeit nicht auf Lager
Ein verbindlicher Liefertermin liegt derzeit nicht vor. Bitte fragen Sie die aktuelle Verfügbarkeit bei uns an.
Produktinformationen "ZED-F9P GPS-RTK-HAT für Raspberry Pi, Zentimetergenaue Genauigkeit, Multi-Band-RTK-Differential-GPS-Modul"
Kurzbeschreibung: ZED-F9P GPS-RTK HAT für Raspberry Pi, Genauigkeit auf Zentimeter-Ebene, Multi-Band-RTK-Differential-GPS-Modul
GNSS-Modul auf Zentimeter-Ebene basierend auf ZED-F9P für Raspberry Pi
Multi-Band-RTK-Technologie, Positionsbestimmung auf Zentimeter-Ebene in Sekunden, gleichzeitiger Empfang von 4 GNSS-Systemen, hohe Aktualisierungsrate mit geringer Drift, geringer Stromverbrauch, herausragende Fähigkeit zur Anti-Spoofing- und Anti-Jamming-Abwehr
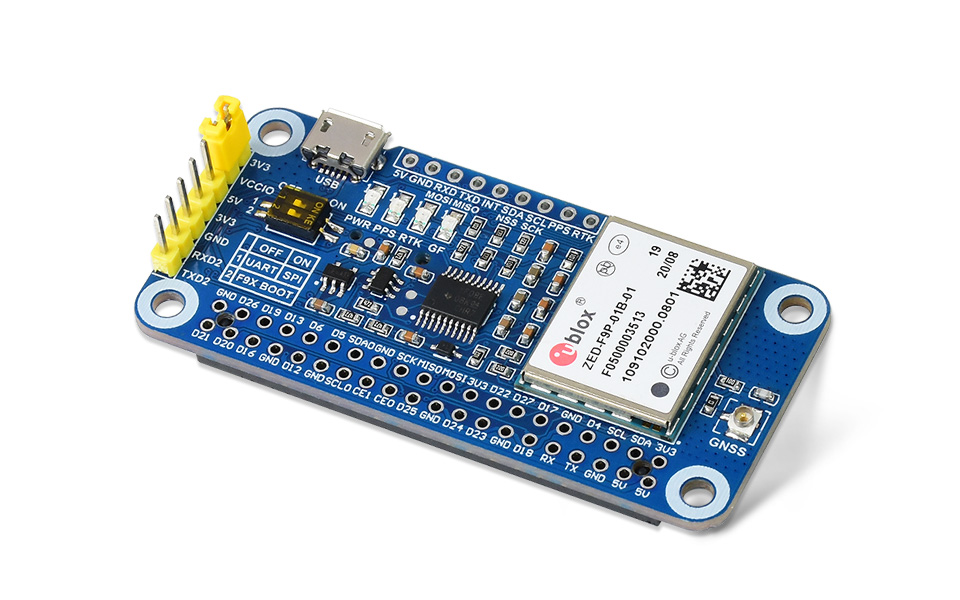
Dies ist ein präzises GNSS-HAT für Raspberry Pi auf Zentimeter-Ebene, basierend auf ZED-F9P. Es bietet Funktionen wie Multi-Band-RTK mit schneller Konvergenzzeit, hohe Aktualisierungsrate, Unterstützung des Moving-Base-RTK-Modus, gleichzeitiger Empfang von 4 GNSS-Systemen, Unterstützung von Augment-Positionierungssystemen, genaue und schnelle Positionsbestimmung mit geringer Drift und herausragende Fähigkeit zur Anti-Spoofing- und Anti-Jamming-Abwehr.
Indem Sie es einfach an den Pi anschließen, können Sie die GNSS-Funktionalität für Ihren Raspberry Pi sehr einfach aktivieren.
- Standard-Raspberry-Pi-40-PIN-GPIO-Erweiterungsstecker, unterstützt Raspberry-Pi-Serienboards, Jetson Nano
- Multi-Band-RTK mit schneller Konvergenzzeit, Genauigkeit auf Zentimeter-Ebene, hohe Aktualisierungsrate
- Unterstützt den Moving-Base-RTK-Modus, ermöglicht präzise Navigation und Positionsbestimmung auf Zentimeter-Ebene für Endgeräte
- Unterstützt den gleichzeitigen Empfang von 4 GNSS-Konstellationen (GPS, Beidou, Galileo und GLONASS) und behält dennoch einen geringen Stromverbrauch bei
- Unterstützung von Augment-Systemen, einschließlich SBAS, QZSS, IMES, D-GPS, zur Verbesserung der Positionsbestleistungsleistung des Dienststandorts
- A-GNSS (Assisted GNSS)-Unterstützung, reduziert die erste Positionsbestimmungszeit beim Einschalten, verbessert die Erfassungsempfindlichkeit
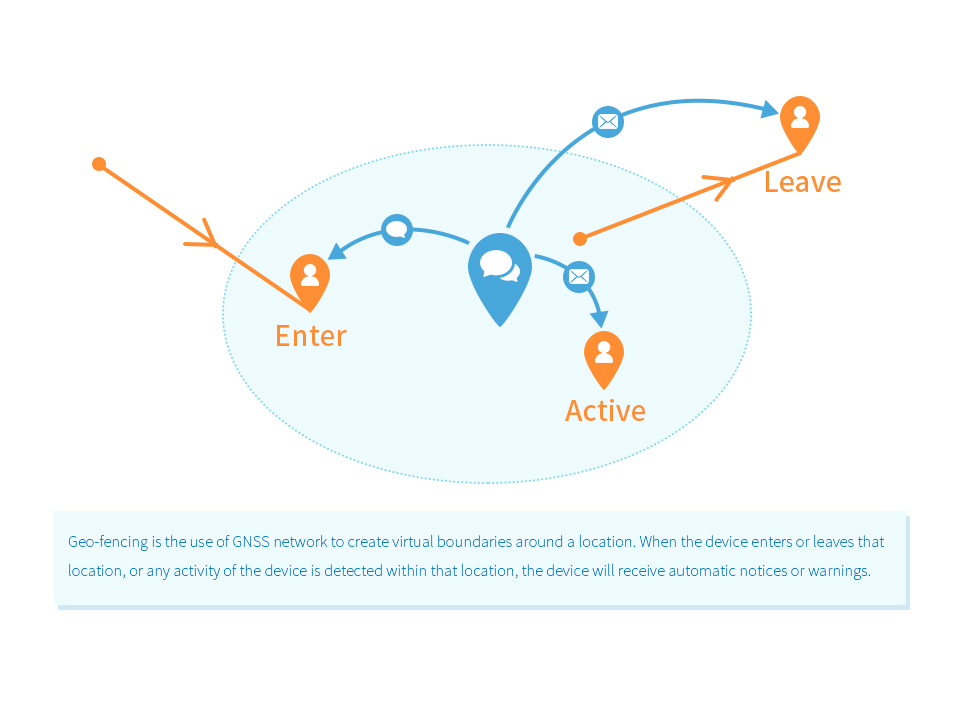
- Merkmale: -167 dBm Navigations-Empfindlichkeit und herausragende Fähigkeit zur Anti-Spoofing- und Anti-Jamming-Abwehr, unterstützt Geo-Fencing
- Unterstützt U-Center, eine einfache Möglichkeit, das Modul zu konfigurieren
- Onboard-Batteriefach, unterstützt ML1220-Akku, zur Speicherung von Ephemerideninformationen und Hot Starts
- 4x LEDs zur Anzeige des Modulbetriebsstatus
- Liefert Entwicklungsmaterialien und Handbuch (Beispiele für Raspberry Pi/Jetson Nano/Arduino/STM32)
| GNSS-Spezifikationen | |||||||
|---|---|---|---|---|---|---|---|
| ZED-F9P | gleichzeitiger Empfang | ||||||
| GPS GLONASS Galileo Beidou | GPS GLONASS Galileo | GPS Galileo | GPS GLONASS | GPS Beidou | GPS | ||
| Frequenzband | u-blox F9-Plattform GPS L1C/A L2C, SBAS, QZSS, GLONASS L1OF L2OF, Beidou B1I B2I, Galileo E1B/C E5b | ||||||
| Max. Navigations-Aktualisierungsrate | RTK | 8Hz | 10Hz | 15Hz | 15Hz | 15Hz | 20Hz |
| PVT | 10Hz | 12Hz | 20Hz | 25Hz | 25Hz | 25Hz | |
| RAW | 20Hz | 20Hz | 25Hz | 25Hz | 25Hz | 25Hz | |
| RTK-Konvergenzzeit | <10s | <10s | <10s | <10s | <10s | <30s | |
| Time-To-First-Fix | Kaltstart | 24s | 25s | 29s | 26s | 28s | 29s |
| Warmstart | 2s | 2s | 2s | 2s | 2s | 2s | |
| Gestützter Start | 2s | 2s | 2s | 2s | 2s | 2s | |
| Positionsbestimmungsgenauigkeit | PVT | 1,5 m CEP | |||||
| RTK (horizontal und vertikal) | 0,01 m + 1 ppm CEP | ||||||
| Empfindlichkeit | Verfolgung und Navigation | -167 dBm | |||||
| Wiedererfassung | -160 dBm | ||||||
| Kaltstart | -148 dBm | ||||||
| Warmstart | -157 dBm | ||||||
| Geschwindigkeitsgenauigkeit | 0,05 m/s | ||||||
| Kursgenauigkeit | 0,3 Grad | ||||||
| PPS-Genauigkeit | RMS | 30 ns | |||||
| 99 % | 60 ns | ||||||
| Störung | ±11 ns | ||||||
| PPS-Frequenz | 0,25 Hz ~ 10 MHz (konfigurierbar) | ||||||
| Betriebsgrenzwerte | Beschleunigung (max.): 4 g | ||||||
| Höhe (max.): 50000 m | |||||||
| Geschwindigkeit (max.): 500 m/s | |||||||
| Weitere Spezifikationen | |||||||
| Schnittstelle | USB, UART (4800~921600 bps, standardmäßig 9600 bps), I2C (max. 400 kHz), SPI (5 MHz) | ||||||
| Protokoll | NMEA 0183 Version 4.10, UBX, RTCM 3.3 | ||||||
| Stromversorgung | 5 V | ||||||
| Gesamtstrom | < 120 mA@5 V (Durchlaufmodus) | ||||||
| Modulstrom | 130 mA@3 V max. (Verfolgungsstatus) | ||||||
| Betriebstemperatur | -40 °C ~ 85 °C | ||||||
| Abmessungen | 65 mm × 30,5 mm | ||||||
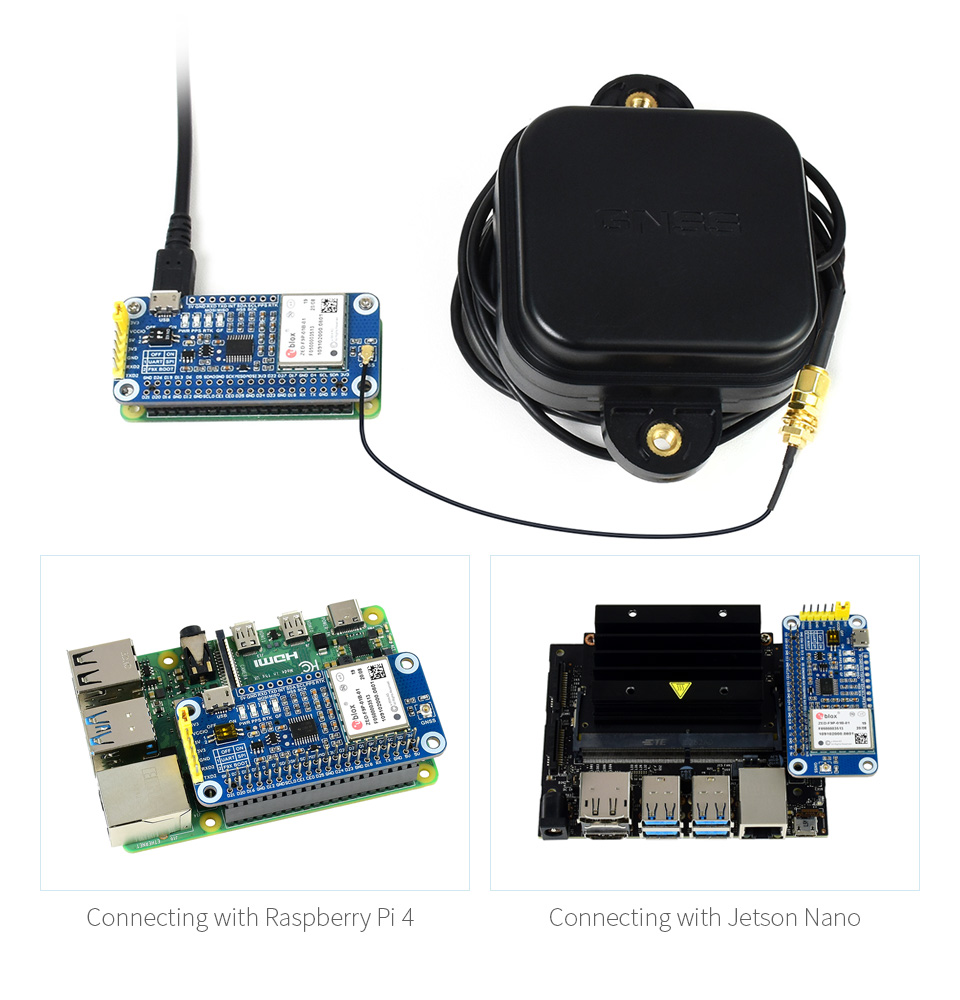
Kompatibel mit Raspberry-Pi-Serienboards, Jetson Nano
Verwendung als Referenzstation oder Positionierungsendgerät
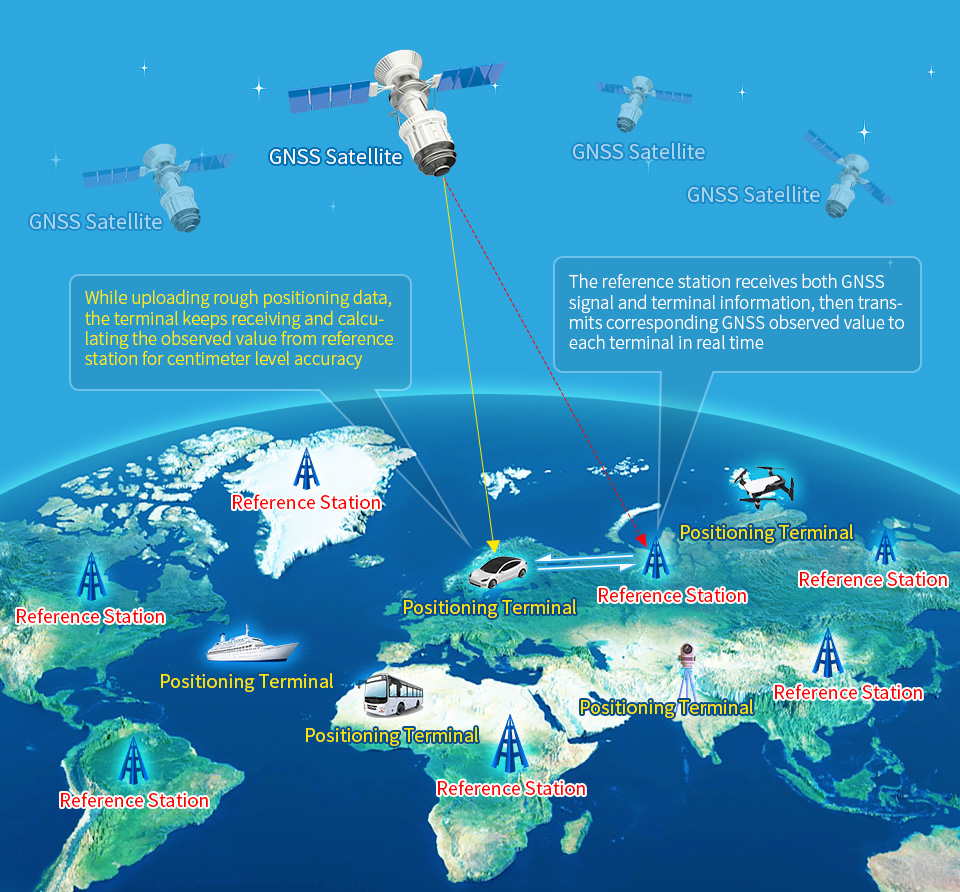
Durch das Einrichten von Referenzstationen mit festen Koordinaten am Boden unter Verwendung des ZED-F9P-Moduls oder durch kostenpflichtige RTK-Basisstations-Erweiterungsdienste, die GNSS-Beobachtungswerte an ZED-F9P-Endgeräte übermitteln, die grobe Positionsdaten hochladen, können die Endgeräte Beobachtungswerte in Echtzeit berechnen, um Fehler wie Mehrwegebrechung zu korrigieren, und so eine Positionsbestimmung auf Zentimeter-Ebene in Sekunden ermöglichen.
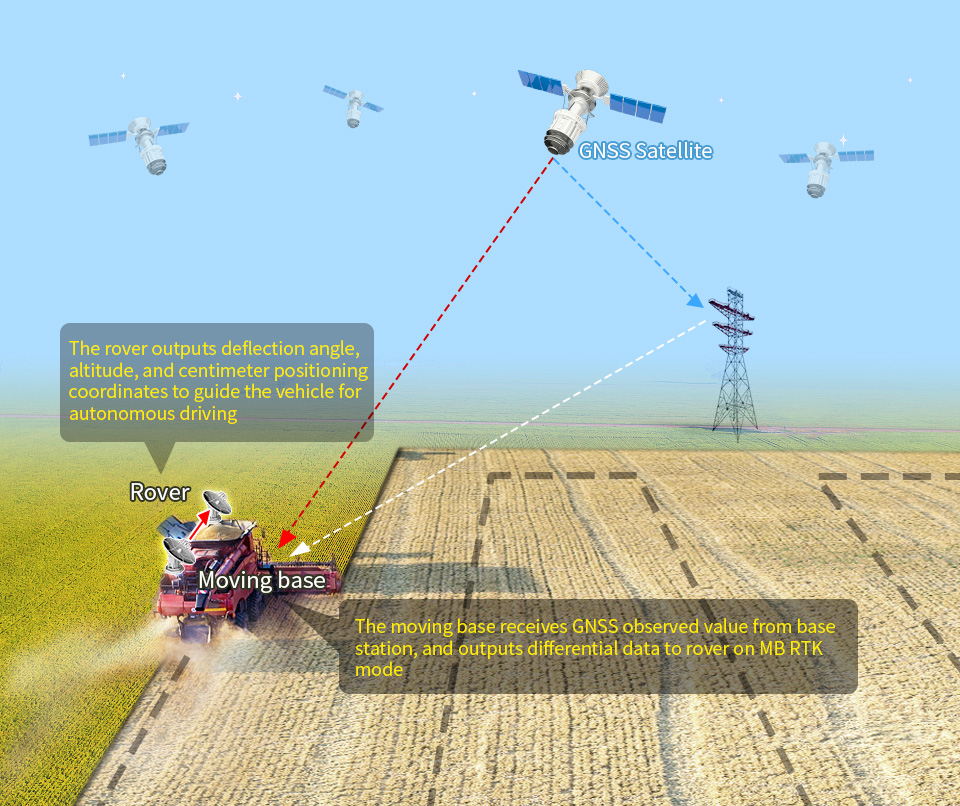
Der Moving-Base-RTK-Modus (MB RTK) ist eine Funktion, die zwei oder drei ZED-F9P-Module gleichzeitig verwendet, um präzise Abweichungswinkel, Höhen, Positionsbestimmungskoordinaten auf Zentimeter-Ebene oder Attitudewinkel auszugeben. Er eignet sich für Anwendungen wie die Kursbestimmung von Schiffen, die Bewegungsteuerung von Baumaschinen, die Kurssteuerung von landwirtschaftlichen Fahrzeugen und so weiter.
Unterstützt GPS, Beidou, Galileo, GLONASS und behält dennoch einen geringen Stromverbrauch bei
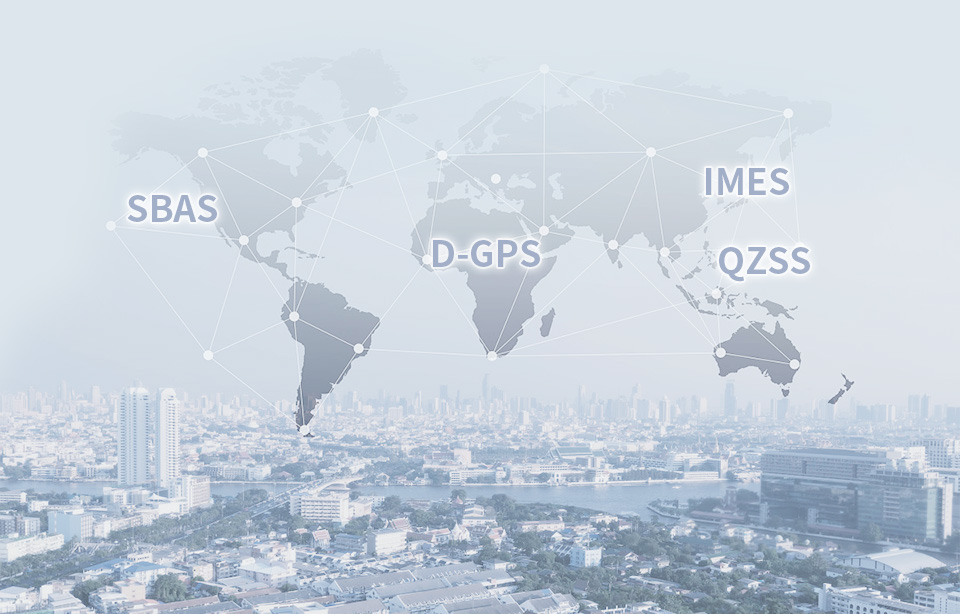
Augment-Systeme zielen darauf ab, die Genauigkeit, Vollständigkeit, Zuverlässigkeit und Verfügbarkeit der Positionsbestimmung und Navigation zu verbessern
Unterstützt Augment-Systeme, einschließlich SBAS, QZSS, IMES, D-GPS
Merkmale: -167 dBm Navigations-Empfindlichkeit, herausragende Fähigkeit zur Anti-Spoofing- und Anti-Jamming-Abwehr
Eine einfache Möglichkeit, das Modul zu konfigurieren
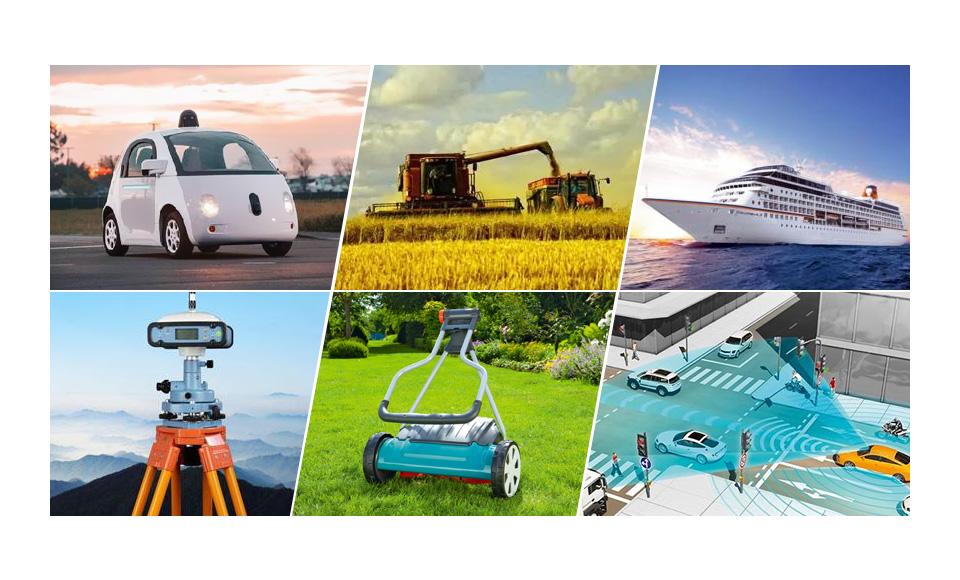
Ideal für intelligentes Fahren, präzise Landwirtschaft, Flottenmanagement, Asset-Tracking, GIS-Apps...
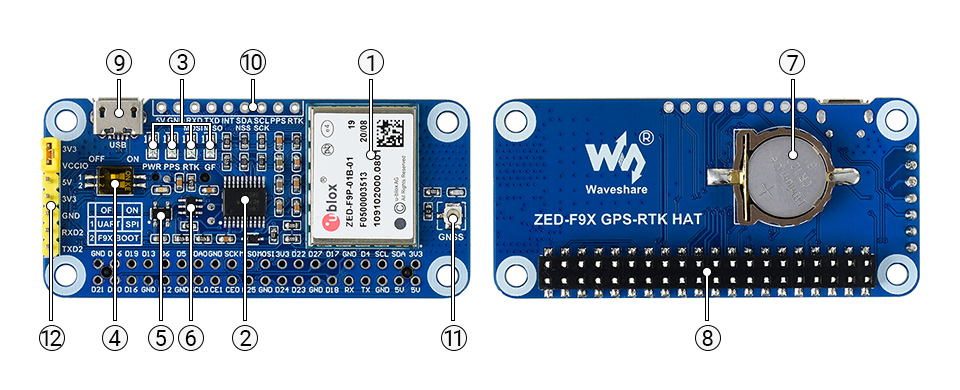
- ZED-F9P-Modul
- TXS0108EPWR Spannungsübersetzer
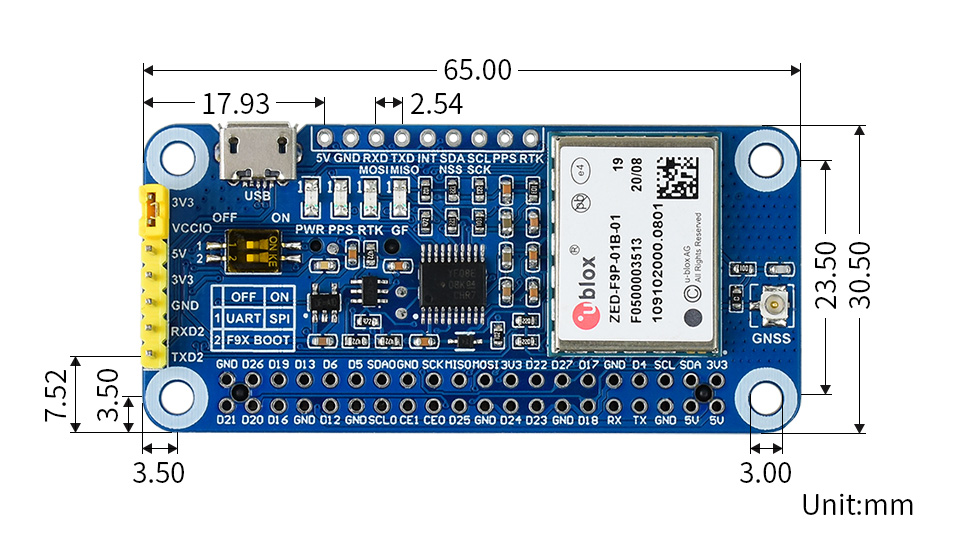
- StatusanzeigenPWR: Stromanzeige PPS: GPS-Statusanzeige RTK: RTK-StatusanzeigeGF: Geo-Fencing-Statusanzeige
- DIP-Schalter1: UART/SPI-Auswahl2: Firmware-Upgrade
- RT9193-33 Stromversorgungs-IC
- NDC7002N Spannungsübersetzer
- BatteriefachUnterstützt ML1220-Akku, zur Speicherung von Ephemerideninformationen und Hot Starts
- Raspberry-Pi-GPIO-Steckerzur Verbindung mit Raspberry Pi
- USB-Anschluss
- UART-, I2C-Schnittstellezur Verbindung mit anderen MCUs
- GNSS-Antennenanschluss
- Jumper zur Auswahl der UART-Peripherie- und IO-Spannungsebene
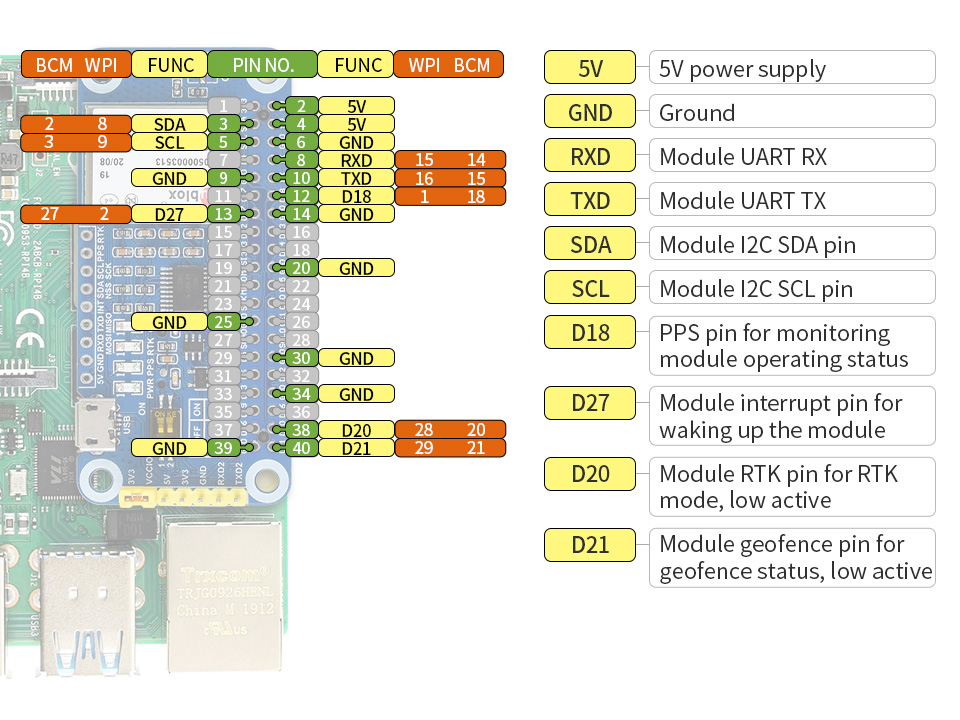
* Ressourcen für verschiedene Produkte können variieren, bitte überprüfen Sie die Wiki-Seite, um die tatsächlich bereitgestellten Ressourcen zu bestätigen.
Lieferumfang
 Warnung: Batterie im Inneren.
- ZED-F9P GPS-RTK HAT x1
- Multi-Band-Antenne x1
- USB-A-zu-Micro-B-Kabel x1
- Schraubenpackung x1
- 2x20PIN-Buchsenleiste x1

Anmelden