ST3215-Serie Serieller Bus-Servo, hohe Präzision und Drehmoment, 360-Grad-Magnetencoder, bidirektionales Feedback, Servo-/Motor-Modus umschaltbar, Optionen für 30 kg·cm@12V / 19,5 kg·cm@7,4V Drehmoment


26,17 €*
Derzeit nicht auf Lager
Ein verbindlicher Liefertermin liegt derzeit nicht vor. Bitte fragen Sie die aktuelle Verfügbarkeit bei uns an.
Produktinformationen "ST3215-Serie Serieller Bus-Servo, hohe Präzision und Drehmoment, 360-Grad-Magnetencoder, bidirektionales Feedback, Servo-/Motor-Modus umschaltbar, Optionen für 30 kg·cm@12V / 19,5 kg·cm@7,4V Drehmoment"
360° Hochdrehmoment programmierbarer Magnetencoder
Optionen für 30 kg.cm@12V / 19,5 kg.cm@7,4V Drehmoment
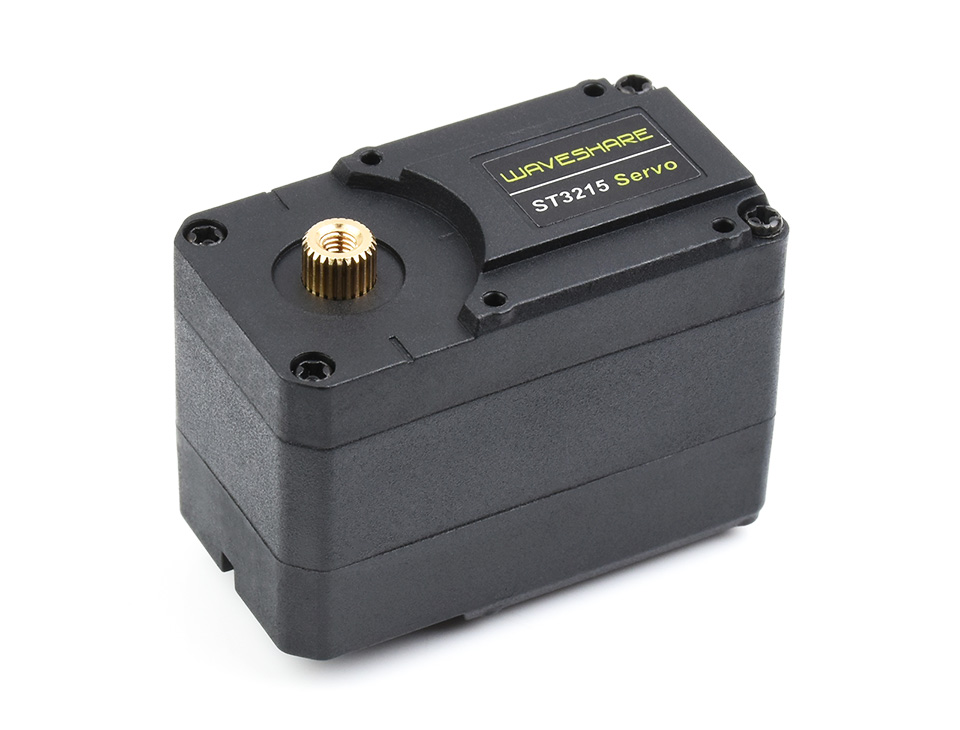
| PRODUKTART | ST3215 Serieller Bus-Servo | ST3215-7.4V Serieller Bus-Servo |
|---|---|---|
| DREHMOMENT | 30 kg.cm@12V | 19,5 kg.cm@7,4V |
| DREHWINKEL | 360° (0~4095) | |
| AUFLÖSUNG DES POSITIONSSENSORS | 360° / 4096 | |
| MECHANISCHER WINKELBESCHRÄNKUNG | Keine Begrenzung | |
| BETRIEBSSPANNUNG | 6 ~ 12,6 V | 4V ~ 7,4V |
| GETRIEBE | Hochpräzisions-Metallgetriebe | |
| LEERLAUFDREHZAHL | 0,222 Sek. / 60° (45 U/min)@12V | 0,192 Sek. / 60°(52 U/min)@7,4V |
| ENCODER-TYP | 360° Magnetencoder | |
| ID-BEREICH | 0 ~ 253 | |
| BAUDRATE | 38400 bps ~ 1 Mbps (1 Mbps standardmäßig) | |
| FEEDBACK | Position, Last, Geschwindigkeit, Eingangsspannung | |
| LEERLAUFSTROM | 200 mA | 150 mA |
| ANLAUFSTROM | 2,7 A | 2,5 A |
| kt | 11 kg.cm/A | 7,8 kg.cm/A |
- Servos bieten verschiedene Rückmeldungen wie Position, Geschwindigkeit, Drehmomentblockierung, Betriebsmodus (Servo-Modus, Servomotor-Modus usw.) für fortschrittliche Projekte, die eine geschlossene Regelkreis-Automatisierung erfordern.
- Ideal für den Bau von Quadruped-Robotern, Hexapod-Läufern, Roboterarmen und anderen Roboterprojekten, die mehrere Servos erfordern. (Dieses Produkt bietet das Open-Source-Modell der Quadruped-Roboter, wie im unten stehenden Bild gezeigt.)
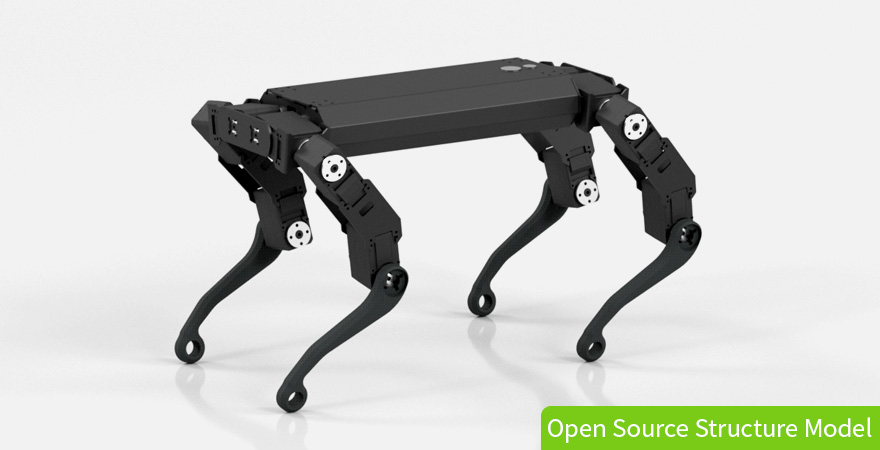
* Bilder hier dienen nur als Referenz
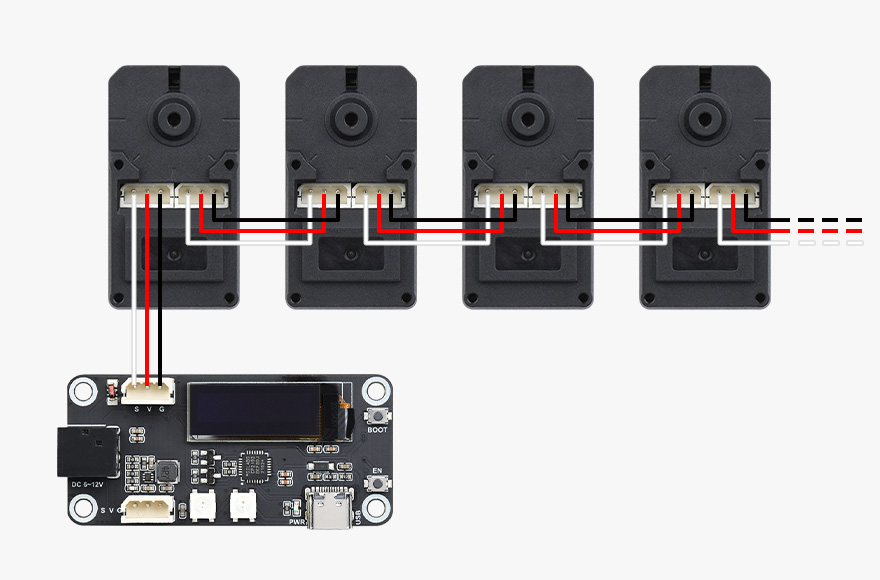
Ermöglicht die Steuerung von bis zu 253 Seriellen Bus-Servos gleichzeitig
Bis zu 30 kg.cm Drehmoment bei der 12V-Version, geeignet für den Bau von Quadruped-Robotern, Hexapod-Läufern und Roboterarmen; Bis zu 19,5 kg.cm Drehmoment bei der 7,4V-Version, bietet stabile und effiziente Leistung in kleinen bis mittleren Roboterprojekten. Benutzer können flexibel Optionen basierend auf ihren spezifischen Anforderungen auswählen.
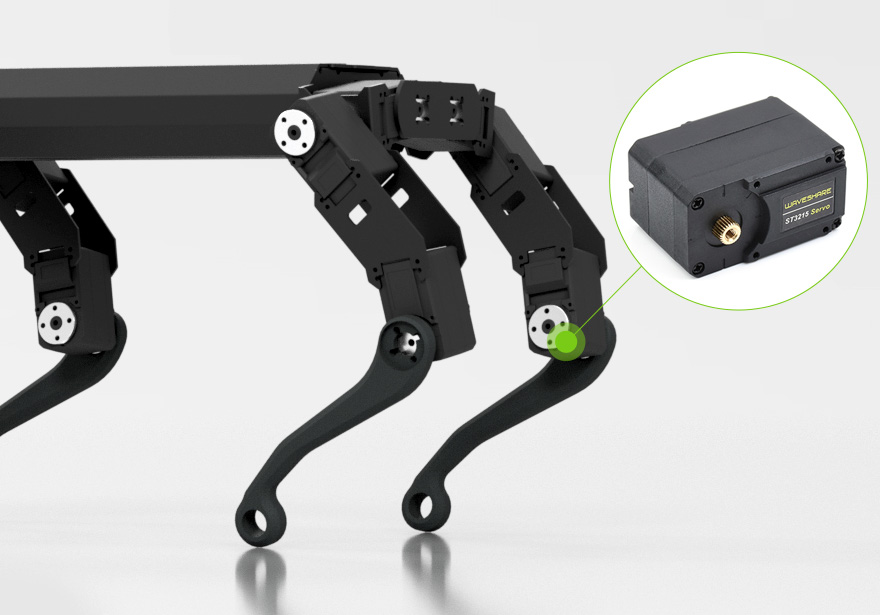
* Bilder hier dienen nur als Referenz
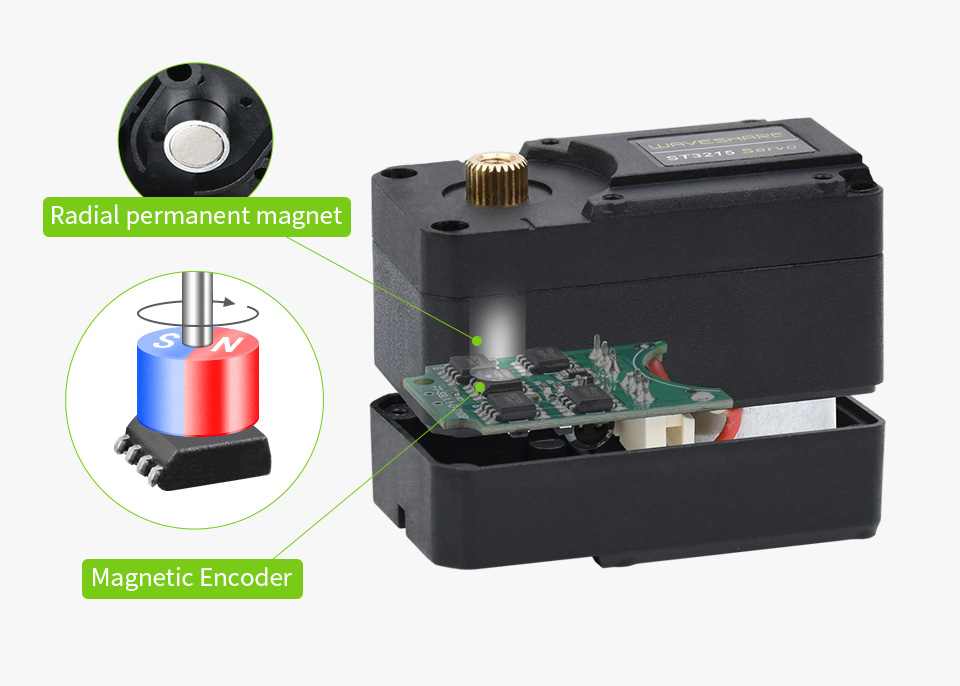
Verwendet einen 12-Bit-Hochpräzisions-Magnetkodierungs-Winkelsensor. Im Vergleich zum Potentiometer wird der Winkel auf 360° vergrößert und die Auflösung um das 4-fache erhöht. Da zwischen dem Magnetencoder und dem Radialmagneten ein Spalt und keine Reibung vorhanden ist, wird die Lebensdauer des Servos effektiv verlängert.
Die Geschwindigkeits- und Beschleunigungswerte können eingestellt werden, und die Bewegungswirkung ist weicher
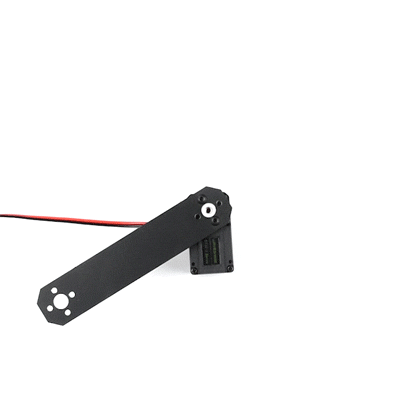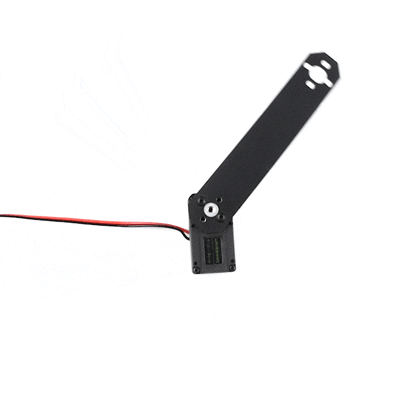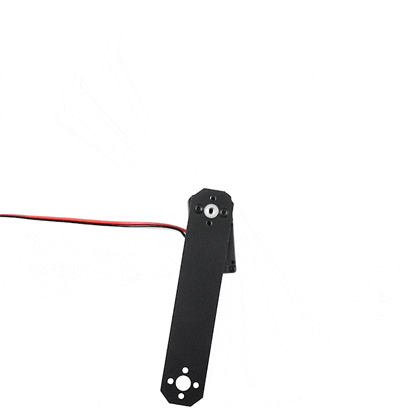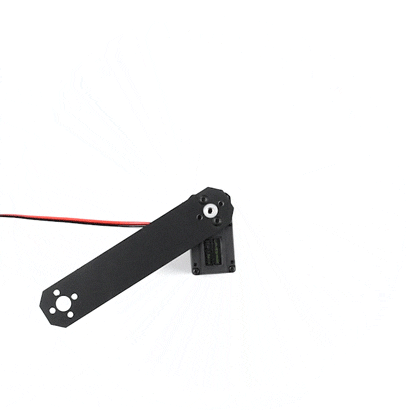
Tatsächliche Wirkung
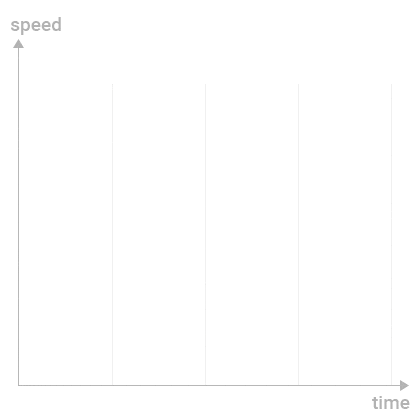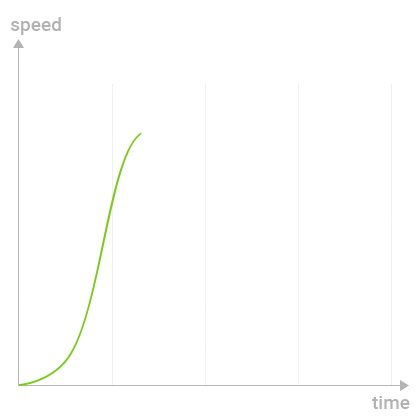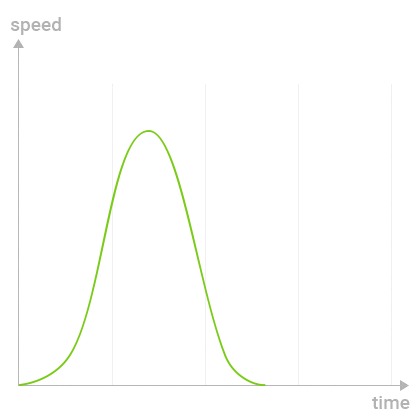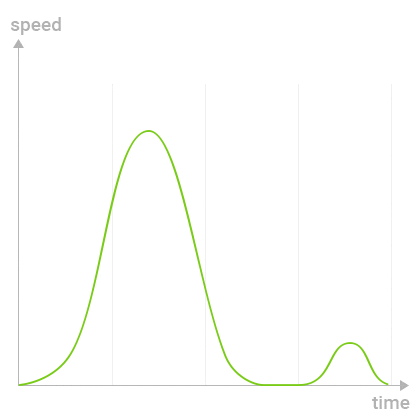
Bewegungswirkungsdiagramm
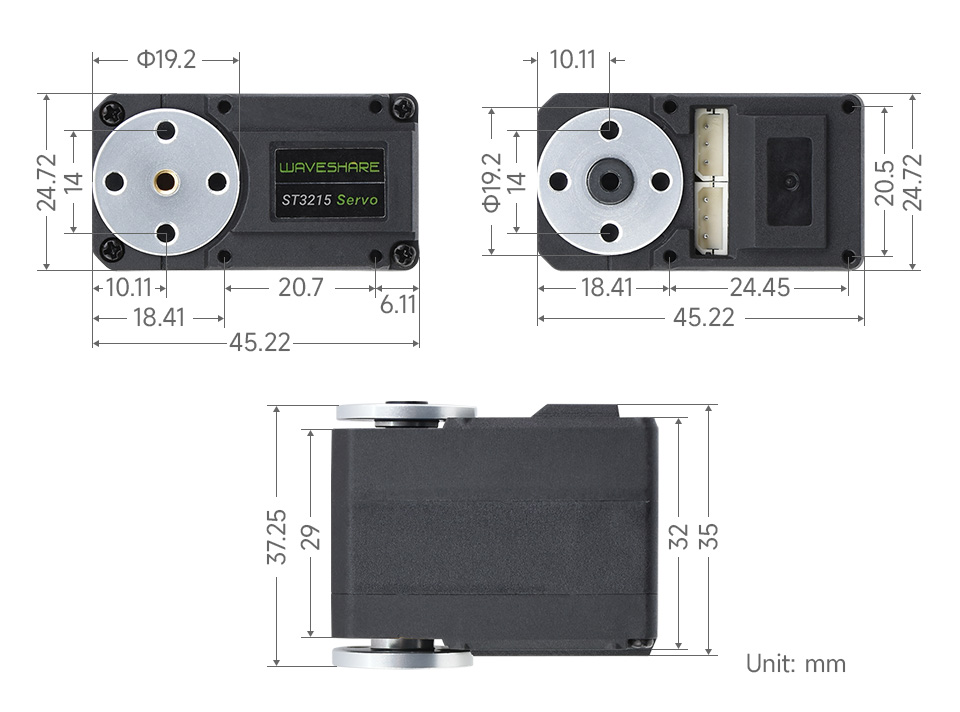
Das Gehäuse verwendet hochfeste Kunststoffe, Doppelwelle und Low-Profile-Design, wodurch der ebene Abstand des Doppelwellen-Servorads verkürzt wird, und die Gesamtstruktur ist kompakter, was das Erscheinungsbild des Produkts schöner machen kann.
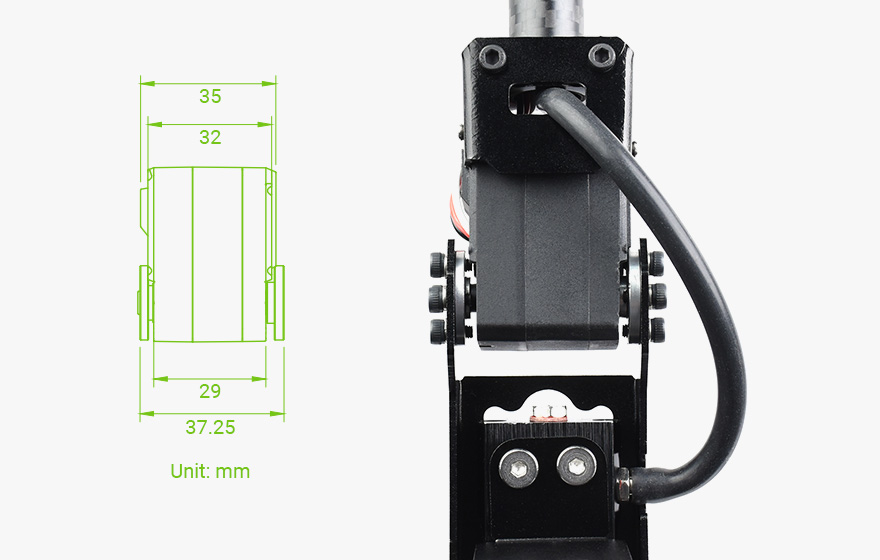
360°-Installation an jeder Position, eine Taste, um die aktuelle Position als Mittelposition festzulegen. Einfache Installation
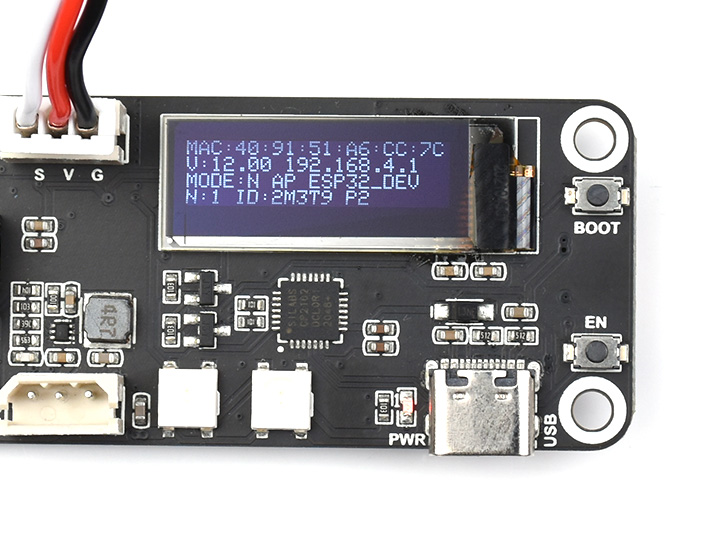
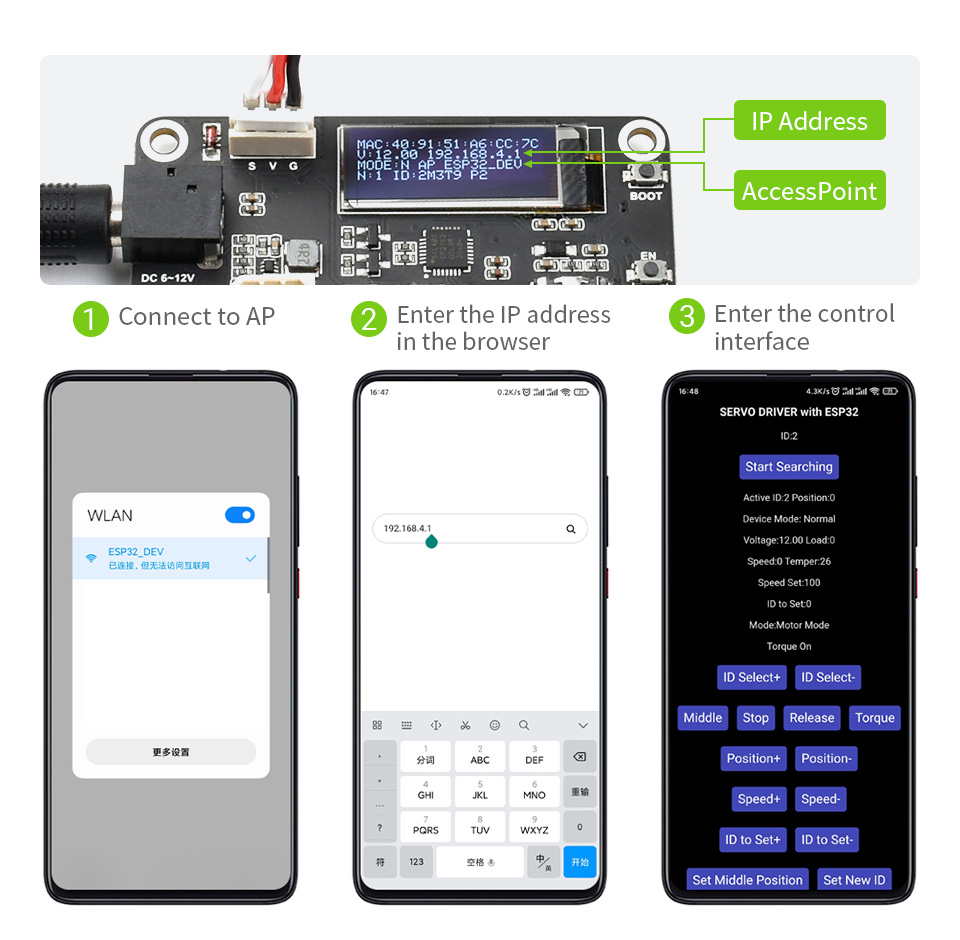
1. Im Standardprogramm wird nach dem Einschalten der Servo-Treiberplatine automatisch ein Hotspot erstellt. Verbinden Sie Ihr Mobiltelefon mit diesem Hotspot, öffnen Sie den Browser und geben Sie die IP-Adresse ein, um die Steuerschnittstelle aufzurufen.
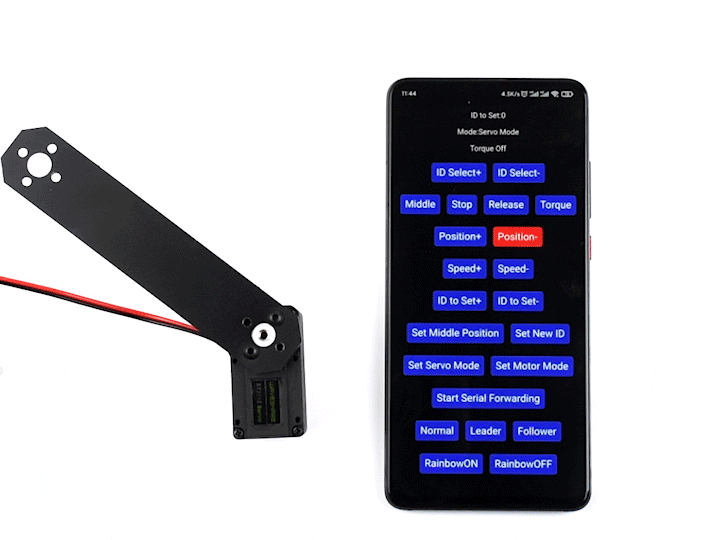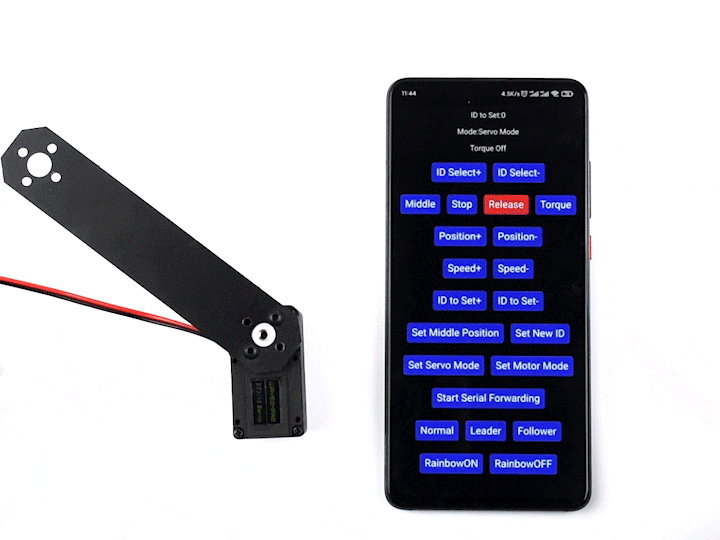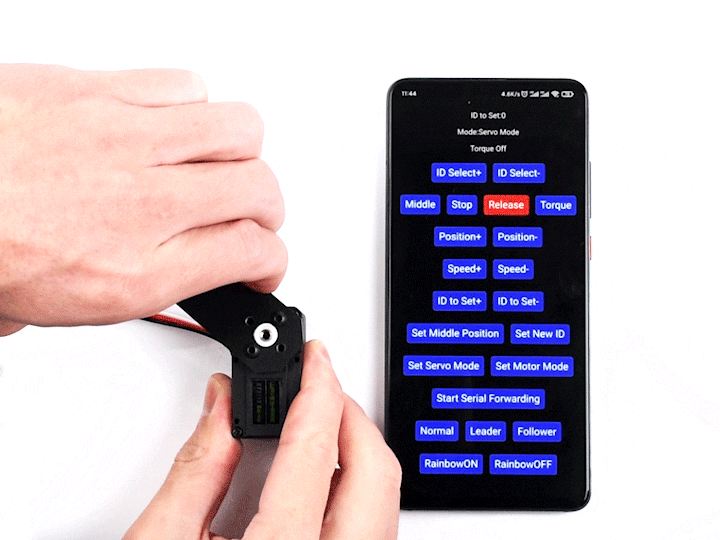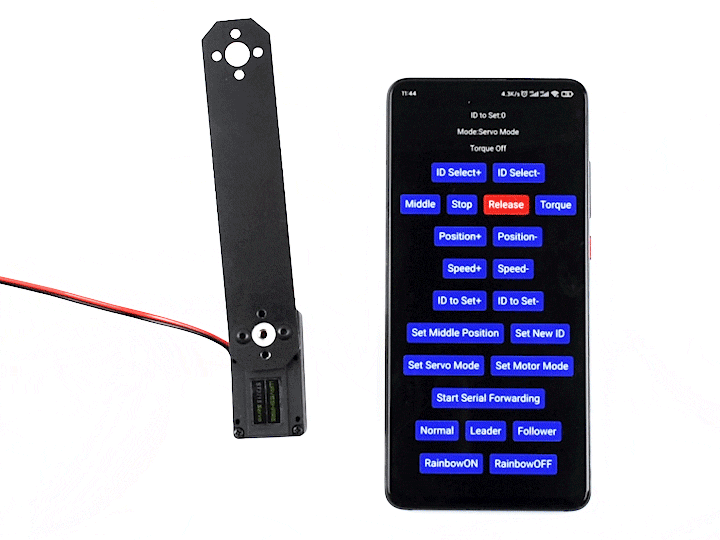
2. Klicken Sie auf „Freigeben“, um zu entsperren, und drehen Sie dann den Servo in die Mittelposition, die Sie festlegen möchten
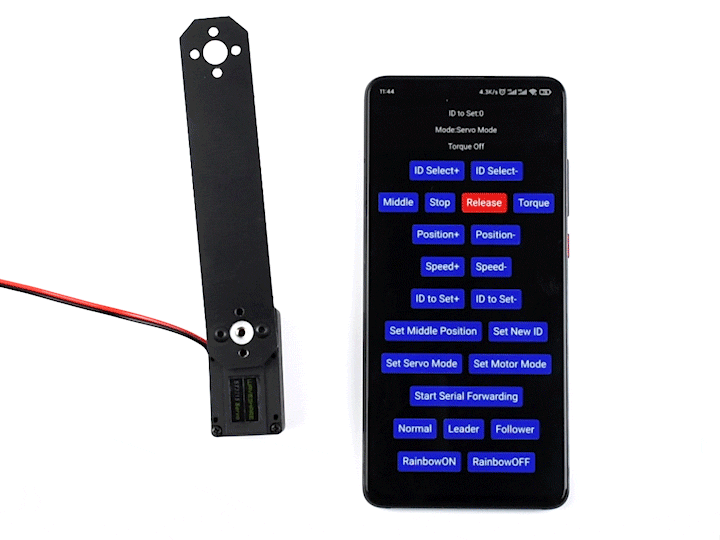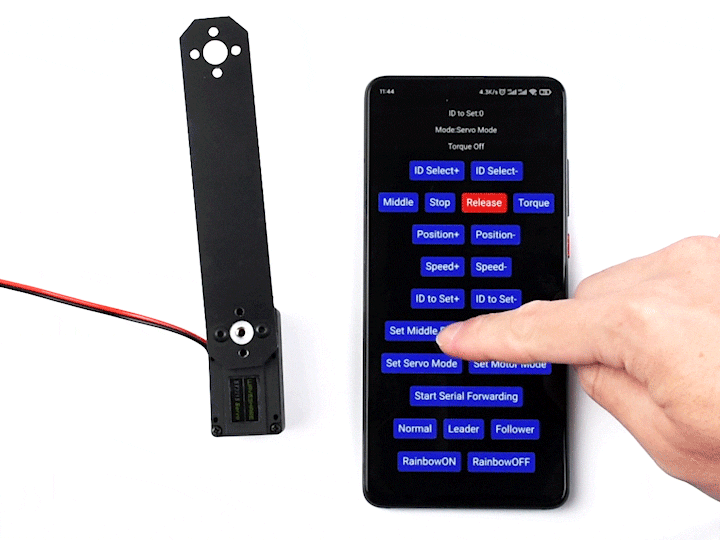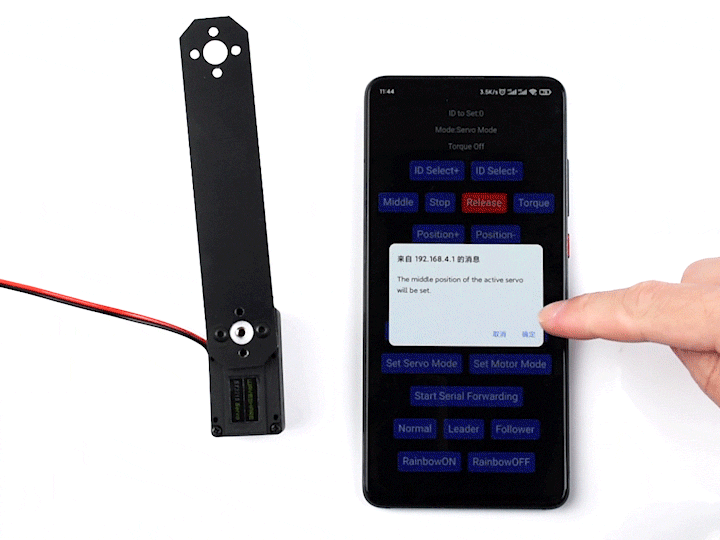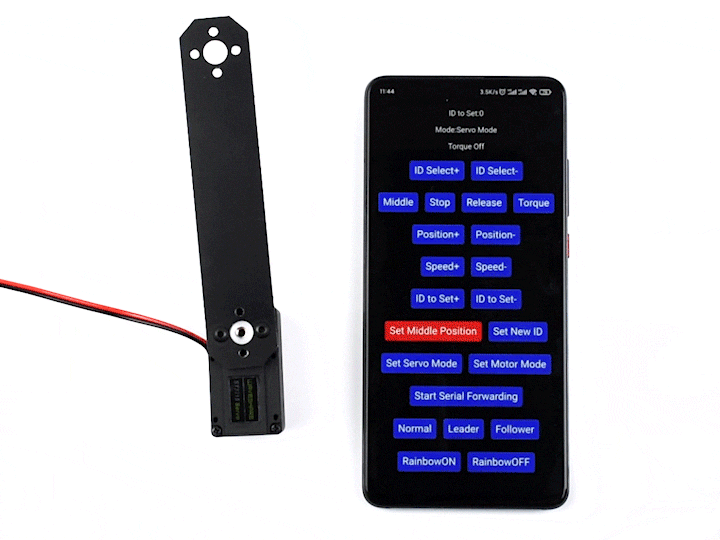
3. Klicken Sie auf „Mittelposition festlegen“ und bestätigen Sie.
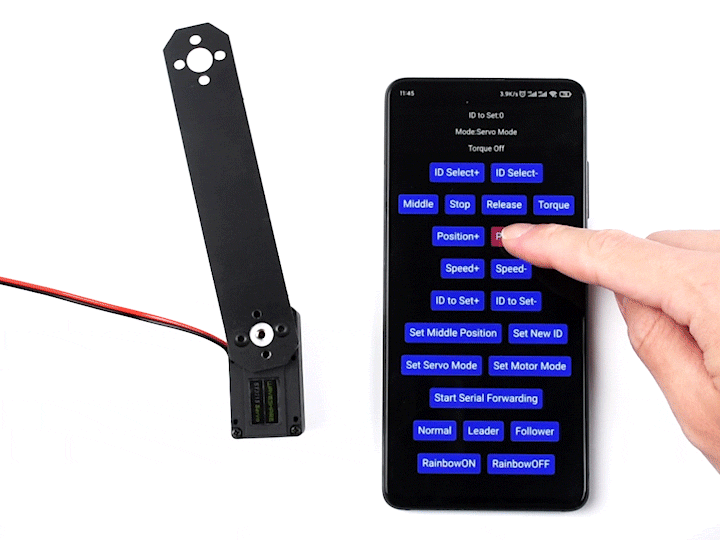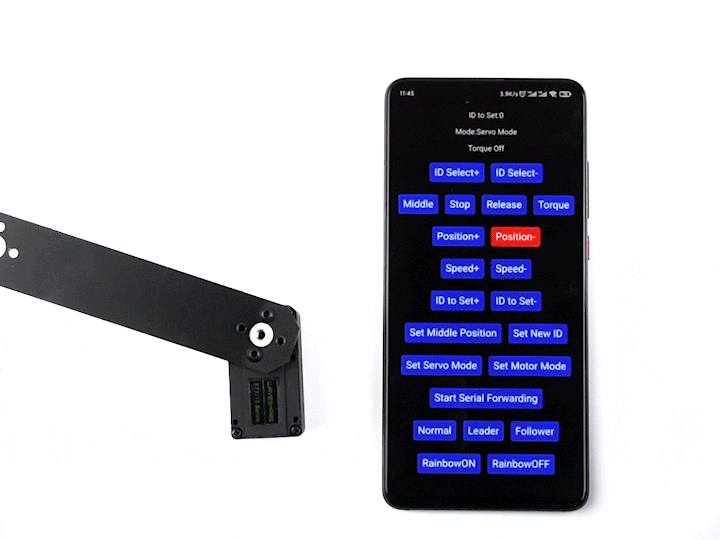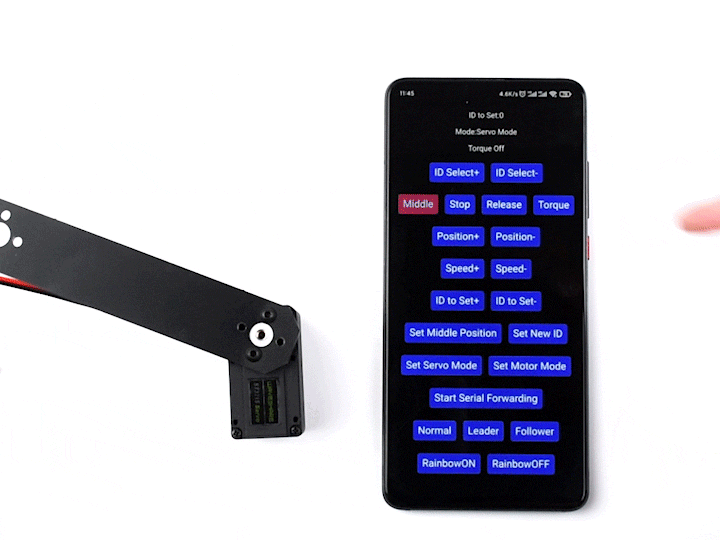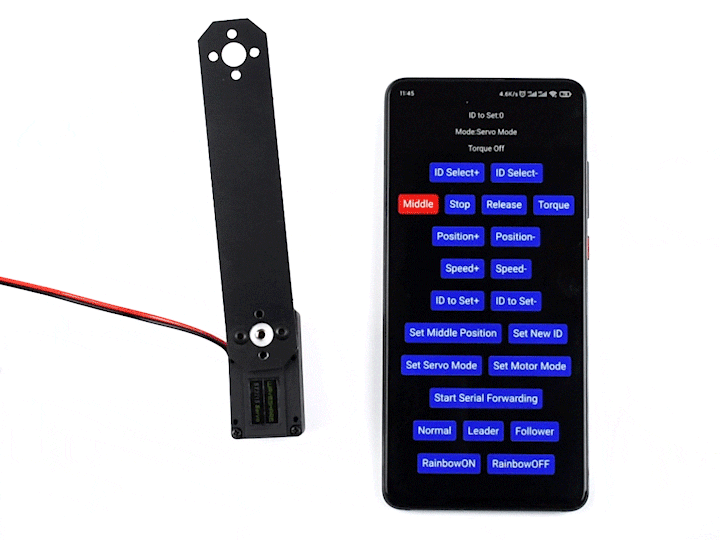
4. Drehen Sie den Servo in einen beliebigen Winkel, klicken Sie dann auf „Mittel“, und der Servo kehrt automatisch zur ursprünglich festgelegten Mittelposition zurück.
Die Servos bieten verschiedene Rückmeldungen wie Position, Last, Geschwindigkeit und Eingangsspannung in Echtzeit
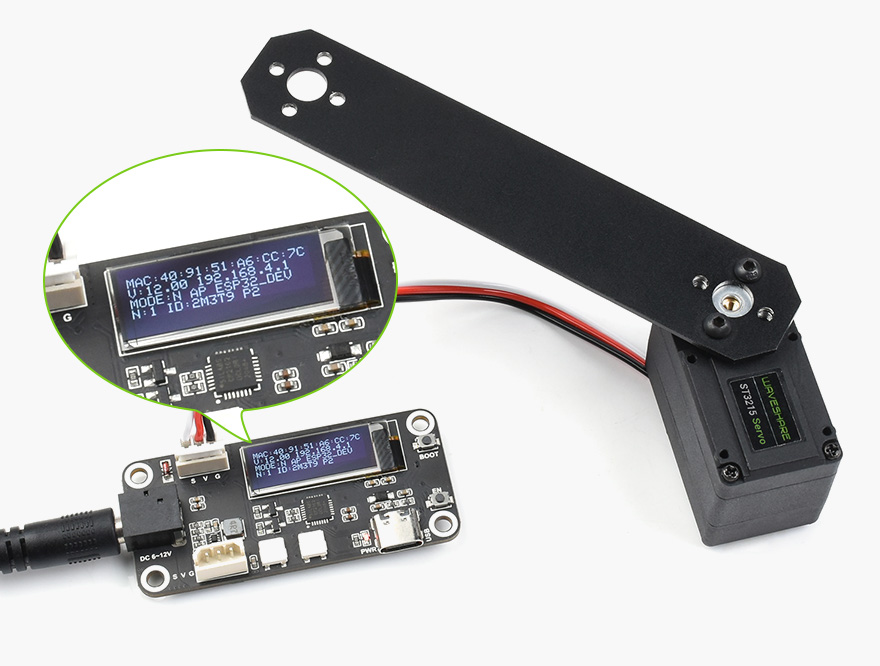
* Bilder hier dienen nur als Referenz
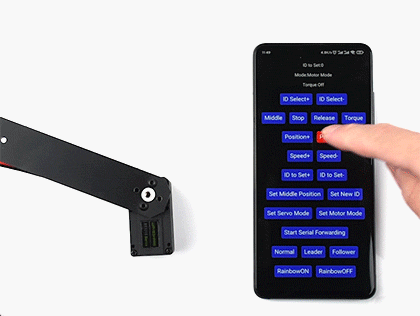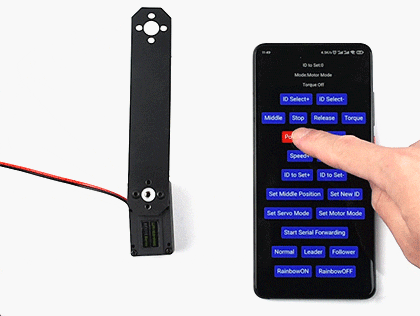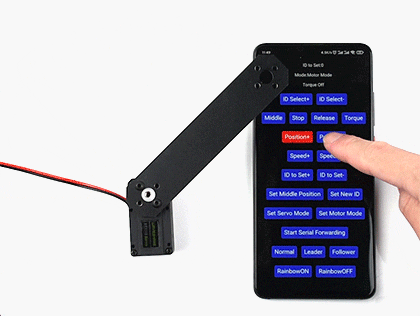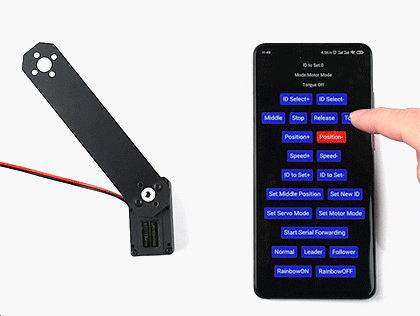
Präzise Winkeldrehung im Servo-Modus
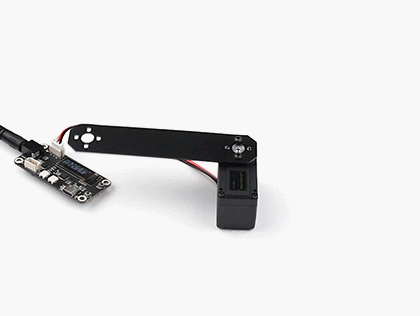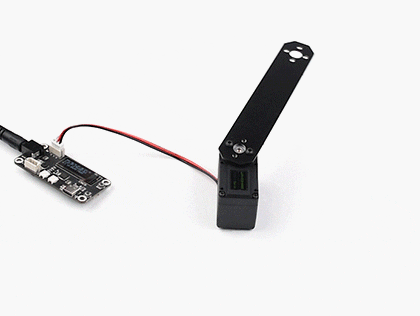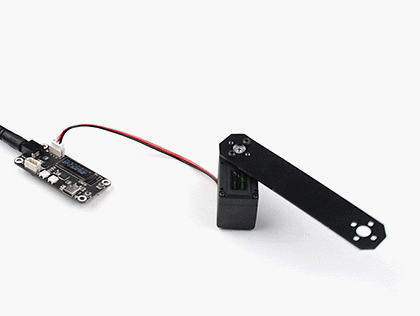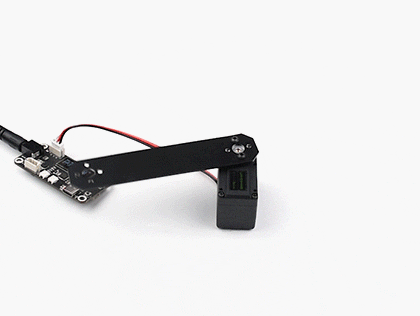
Kontinuierliche Drehung im Motor-Modus
* Bilder hier dienen nur als Referenz
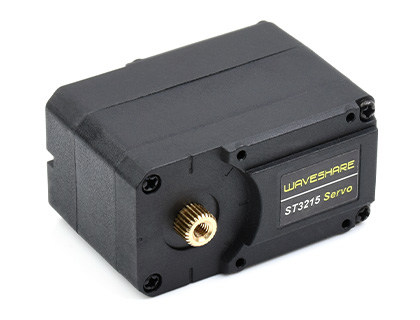
Nylon- und Glasfaser-GehäuseVerbesserte Hitzebeständigkeit, Maßstabilität, Steifigkeit und mechanische Leistung
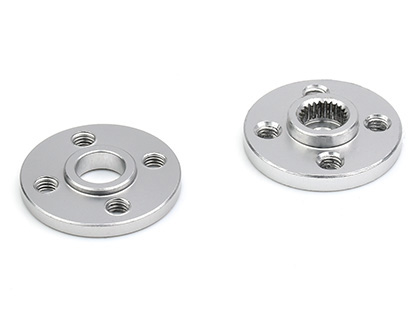
Servoräder aus hochfestem AluminiumVerwendung von T6061-Aluminiumlegierung, gute Korrosionsbeständigkeit
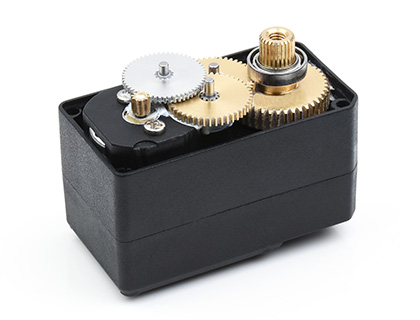
Hochpräzisions-Kupfer- und StahlgetriebeGeniale Kombination der beiden, geringerer Betriebslärm, bessere Stabilität und mechanische Leistung
Wir bieten das Open-Source-Web-Steuerungs-Demo der Servo-Treiberplatine und ein Sekundärentwicklungs-Tutorial an, das direkt zur Fernbedienung und Fernsteuerung des Servos verwendet werden kann. Gleichzeitig stellen wir auch ein 3D-Modell zur Verfügung, damit Sie Ihr eigenes Projekt schnell erstellen können
* Ressourcen für verschiedene Produkte können variieren, bitte überprüfen Sie die Wiki-Seite, um die tatsächlich bereitgestellten Ressourcen zu bestätigen.
| Produkt | Spannung | Steuerungsmethode | Präzision | LEERLAUFDREHZAHL | Kontinuierliche Drehung | ANLAUF-DREHMOMENT * | ANLAUFSTROM | Bereich | Feedback |
|---|---|---|---|---|---|---|---|---|---|
| WP90 | 4,8 ~ 7,4 | PWM | ≤2° | 0,1 Sek./60° | - | 2,3 kg.cm | 1,0 A | 180° | - |
| WP5320 | 4 ~ 8,4 | PWM | ≤5° | 0,151 Sek./60° | - | 20 kg.cm | 3 A | 180° | - |
| WP5335 | 4 ~ 8,4 | PWM | ≤1° | 0,192 Sek./60° | - | 35,5 kg.cm | 3,9 A | 180° | - |
| SC09 | 4,8 ~ 8,4 | TTL | 300°/1024 | 0,1 Sek./60° | √ | 2,3 kg.cm | 1,0 A | 300° | √ |
| SC15 | 4,8 ~ 8,4 | TTL | 180° / 1024 | 0,16 Sek. / 60° | √ | 15 kg.cm | 1,5 A | 180° | √ |
| ST3020 | 6 ~ 14,0 | TTL | 360° / 4096 | 0,167 Sek. / 60° | √ | 25 kg.cm | 2,7 A | 360° | √ |
| ST3215-7.4V | 4,0~7,4 | TTL | 360° / 4096 | 0,192 Sek. / 60° | √ | 19,5 kg.cm | 2,5 A | 360° | √ |
| ST3215 | 6 ~ 12,6 | TTL | 360° / 4096 | 0,222 Sek. / 60° | √ | 30 kg.cm | 2,7 A | 360° | √ |
| ST3025 | 6 ~ 12,6 | TTL | 360° / 4096 | 0,117 Sek. / 60° | √ | 40 kg.cm | 4,4 A | 360° | √ |
| ST3235 | 6 ~ 12,6 | TTL | 360° / 4096 | 0,222 Sek./60° | √ | 30 kg.cm | 2,7 A | 360° | √ |
| CF35-12 | 9,0 ~ 12,6 | TTL | 360° / 4096 | 0,222 Sek./60° | √ | 35 kg.cm | 2,8 A | 360° | √ |
| RSBL35-24-HS | 9,0 ~ 24,0 | RS485 | 360° / 4096 | 0,087 Sek./60° | √ | 35 kg.cm | 1,8 A | 360° | √ |
| RSBL45-24 | 9,0 ~ 24,0 | RS485 | 360° / 4096 | 0,142 Sek./60° | √ | 45 kg.cm | 2,3 A | 360° | √ |
| RSBL85-12 | 9,0 ~ 12,0 | RS485 | 360° / 4096 | 0,167 Sek./60° | √ | 85 kg.cm | 7,9 A | 360° | √ |
| RSBL85-24 | 9,0 ~ 24,0 | RS485 | 360° / 4096 | 0,154 Sek./60° | √ | 85 kg.cm | 5,6 A | 360° | √ |
| RSBL120-24 | 9,0 ~ 24,0 | RS485 | 360° / 4096 | 0,2 Sek./60° | √ | 120 kg.cm | 4 A | 360° | √ |
* Das Anlauf-Drehmoment wird bei der typischen Spannung jedes Servos gemessen, bitte beachten Sie die Dokumentation im Wiki für weitere Details
Lieferumfang
ST3215 Servo

ST3215-7.4V Servo

Anmelden