MAX-M8Q GNSS HAT für Raspberry Pi, Multi-Konstellation-Empfängerunterstützung, GPS, Beidou, Galileo, GLONASS


41,64 €*
Derzeit nicht auf Lager
Ein verbindlicher Liefertermin liegt derzeit nicht vor. Bitte fragen Sie die aktuelle Verfügbarkeit bei uns an.
Produktinformationen "MAX-M8Q GNSS HAT für Raspberry Pi, Multi-Konstellation-Empfängerunterstützung, GPS, Beidou, Galileo, GLONASS"
GNSS-Modul basierend auf MAX-M8Q für Raspberry Pi
genaue und schnelle Positionsbestimmung mit geringer Drift, geringer Stromverbrauch, herausragende Fähigkeit zur Anti-Spoofing- und Anti-Jamming-Unterdrückung
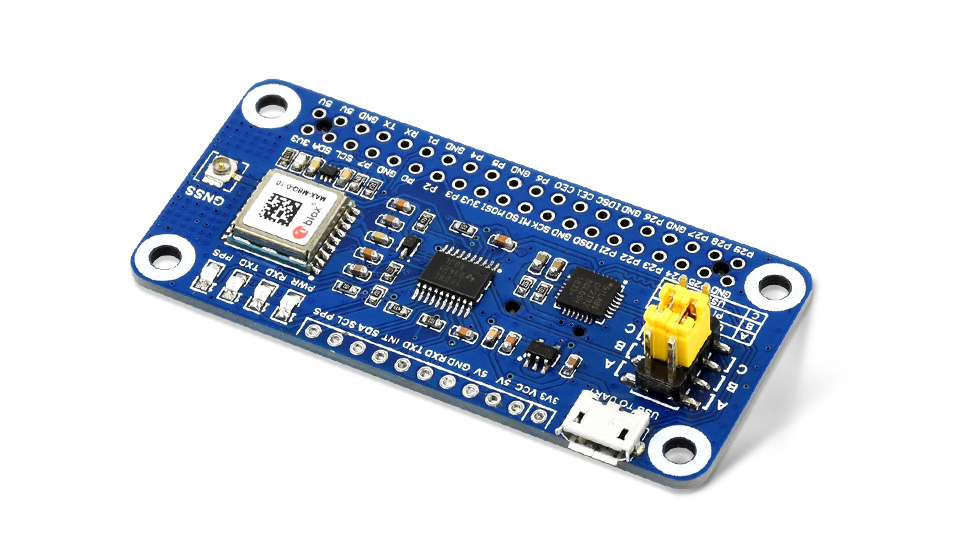
Dies ist ein Raspberry Pi GNSS HAT, der auf MAX-M8Q basiert und die Unterstützung eines Multi-Konstellations-Empfängers bietet. Das bedeutet, dass bis zu 3 Arten von GNSS-Satellitensystemen gemeinsam genutzt werden können, darunter GPS, Beidou, Galileo und GLONASS. Es unterstützt auch Augment-Systeme wie SBAS, QZSS, IMES und D-GPS. Es zeichnet sich durch genaue und schnelle Positionsbestimmung mit geringer Drift, geringen Stromverbrauch, herausragende Fähigkeit zur Anti-Spoofing- und Anti-Jamming-Unterdrückung und vieles mehr aus.
Indem Sie es einfach an den Pi anschließen, ist es ziemlich einfach, die GNSS-Funktion für Ihren Raspberry Pi zu aktivieren.
- Multi-Konstellations-Empfängerunterstützung, gleichzeitiger Empfang von bis zu 3 Arten von GNSS-Satellitensystemen aus GPS, Beidou, Galileo und GLONASS, und behält dennoch geringen Stromverbrauch bei
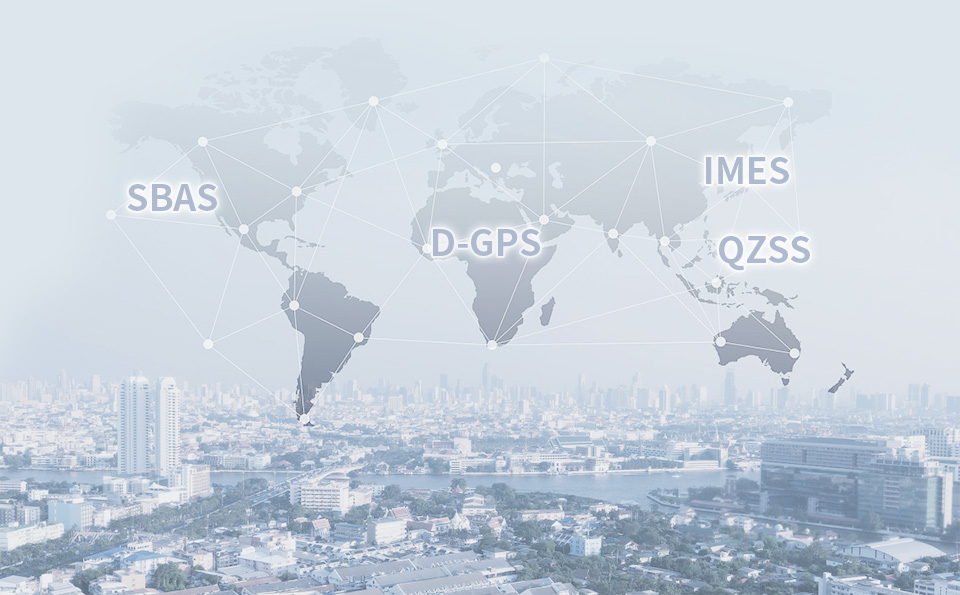
- Unterstützung von Augment-Systemen, einschließlich SBAS, QZSS, IMES, D-GPS, Verbesserung der Positionsbestimmungsleistung des Dienststandorts
- A-GNSS (Assisted GNSS) Unterstützung, Reduzierung der ersten Positionsbestimmungszeit beim Einschalten, Verbesserung der Erfassungsempfindlichkeit
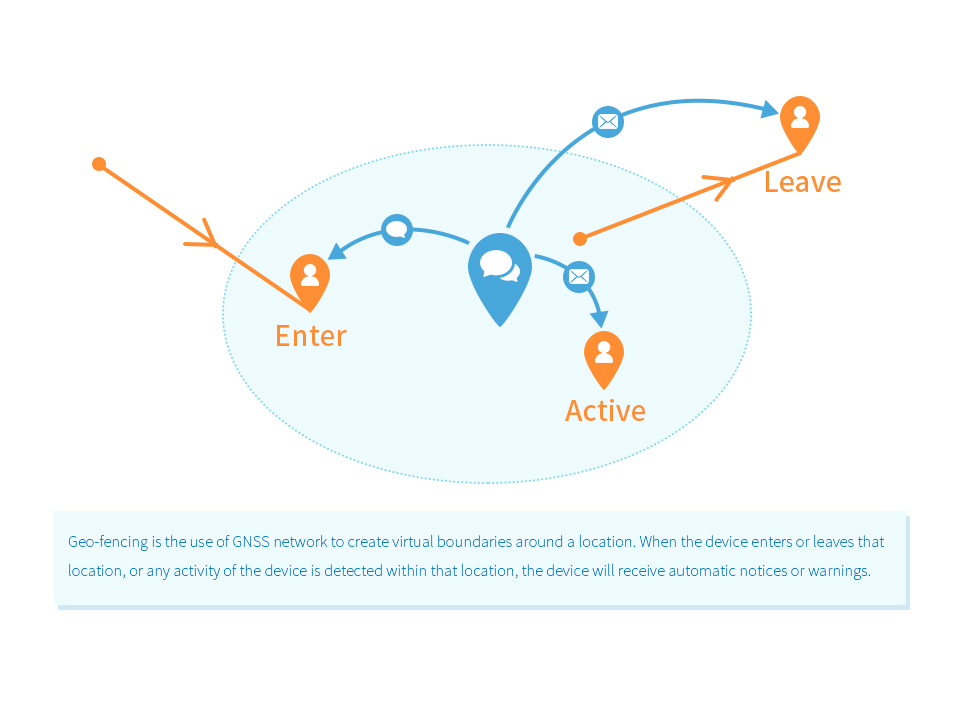
- Merkmale -167dBm Navigations-Empfindlichkeit und herausragende Fähigkeit zur Anti-Spoofing- und Anti-Jamming-Unterdrückung, unterstützt Geo-Fencing
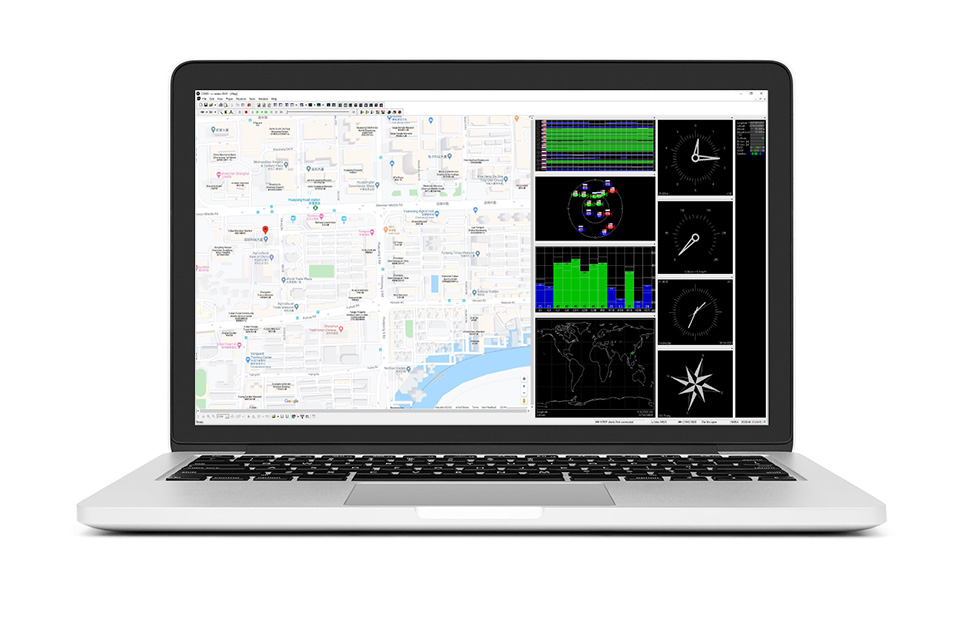
- Unterstützt U-Center, eine einfache Möglichkeit, das Modul zu konfigurieren
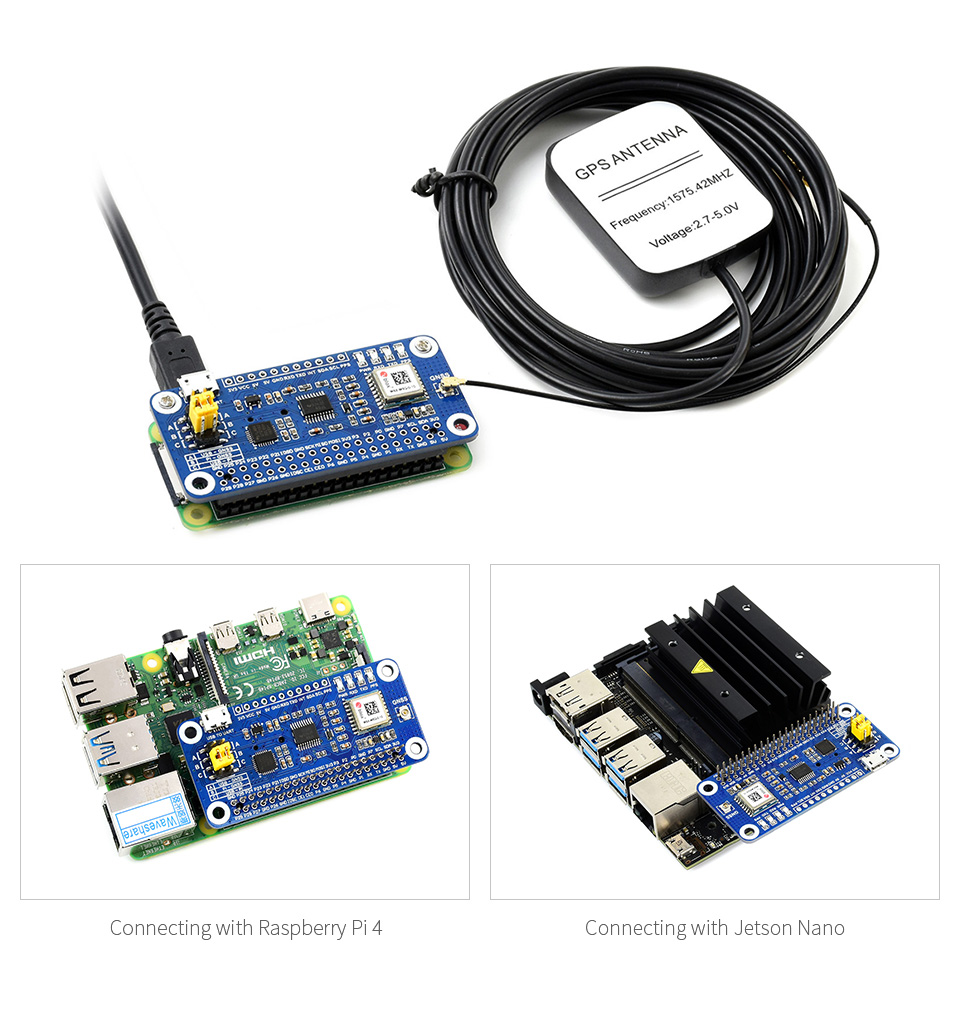
- Standard-Raspberry-Pi-40PIN-GPIO-Erweiterungsstecker, unterstützt Raspberry-Pi-Serienboards, Jetson Nano
- An Bord USB-zu-UART-Konverter CP2102 für serielle Debugging
- Bricht die UART- und I2C-Schnittstelle des Moduls aus, zum Anschluss an Host-Boards wie Arduino/STM32
- Baudratenbereich: 4800~921600bps (9600bps standardmäßig)
- Unterstützt DDC (I2C-konforme) Schnittstelle: bis zu 400KHz (max.)
- An Bord Batteriefach, unterstützt ML1220 wiederaufladbare Zelle, zur Speicherung von Ephemerideninformationen und Hot Starts
- 4x LEDs zur Anzeige des Modulbetriebsstatus
- Liefert mit Entwicklungsressourcen und Handbuch (Beispiele für Raspberry Pi/Jetson Nano/Arduino/STM32)
| GNSS-Spezifikationen | ||||||
|---|---|---|---|---|---|---|
| MAX-M8Q | GPS & GLONASS | GPS | GLONASS | BeiDou | Galileo | |
| Frequenzband | 72x u-blox M8 Engine-KanäleGPS L1C/A, SBAS L1C/A, QZSS L1C/A, QZSS L1 SAIF, GLONASS L1OF, BeiDou B1I, Galileo E1B/C | |||||
| Horizontale Positionierungsgenauigkeit | 2,5m CEP | 2,5m CEP | 4,0m CEP | 3,0m CEP | - | |
| Max. Navigations-Aktualisierungsrate | 10Hz | 18Hz | 18Hz | 18Hz | 18Hz | |
| Zeit bis zur ersten Fixierung | Kaltstarts | 26s | 29s | 30s | 34s | 45s |
| Warmstarts | 1s | 1s | 1s | 1s | 1s | |
| Gestützte Starts | 2s | 2s | 2s | 3s | 7s | |
| Empfindlichkeit | Verfolgung und Navigation | -167 dBm | -166 dBm | -166 dBm | -160 dBm | -159 dBm |
| Wiedererfassung | -160 dBm | -160 dBm | -156 dBm | -157 dBm | -153 dBm | |
| Kaltstarts | -148 dBm | -148 dBm | -145 dBm | -143 dBm | -138 dBm | |
| Warmstarts | -157 dBm | -157 dBm | -156 dBm | -155 dBm | -151 dBm | |
| PPS-Genauigkeit | RMS | 30ns | 30ns | 30ns | 30ns | 30ns |
| 99% | 60ns | 60ns | 60ns | 60ns | 60ns | |
| PPS-Frequenz | 0,25Hz…10MHz (konfigurierbar) | |||||
| Geschwindigkeitsgenauigkeit | 0,05m/s | |||||
| Kursgenauigkeit | 0,3 Grad | |||||
| Betriebsgrenzen | Beschleunigung (max): 4g | |||||
| Höhe (max): 50000m | ||||||
| Geschwindigkeit (max): 500m/s | ||||||
| Andere Spezifikationen | ||||||
| Kommunikationsschnittstelle | UART (4800~921600bps, 9600bps standardmäßig), I2C (max 400KHz) | |||||
| Aktualisierungsrate | 1Hz (Standard), 18Hz (max.) | |||||
| Protokoll | NMEA 0183 Version 4.0 (V2.1, V2.3 oder V4.1 wählbar), UBX, RTCM 2.3 | |||||
| Stromversorgung | 5V | |||||
| Gesamtstromverbrauch | <40mA@5V (Durchgehender Modus) | |||||
| Modulstrom | 23mA@3V (Durchgehender Modus, Verfolgungsstatus) | |||||
| Betriebstemperatur | -40℃ ~ 85℃ | |||||
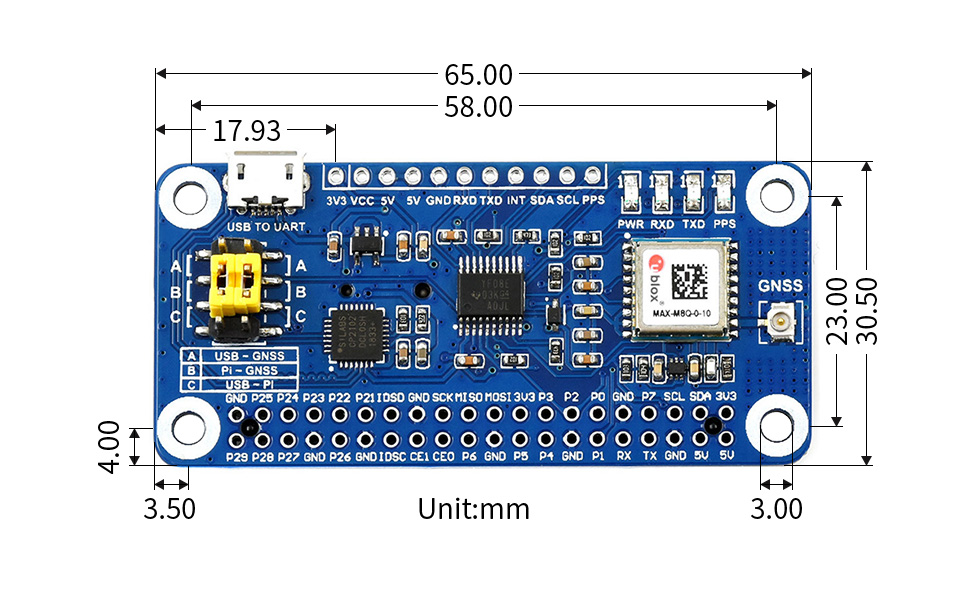
| Abmessungen | 65mm × 30,5mm | |||||
Kompatibel mit Raspberry-Pi-Serienboards, Jetson Nano
gleichzeitiger Empfang von bis zu 3 Arten von GNSS-Satellitensystemen, und behält dennoch geringen Stromverbrauch bei
Unterstützt GPS, Beidou, Galileo und GLONASS
Augment-Systeme zielen darauf ab, die Genauigkeit, Vollständigkeit, Zuverlässigkeit und Verfügbarkeit der Positionsbestimmung und Navigation zu verbessern
Unterstützt Augment-Systeme einschließlich SBAS, QZSS, IMES, D-GPS
Merkmale -167dBm Navigations-Empfindlichkeit, herausragende Fähigkeit zur Anti-Spoofing- und Anti-Jamming-Unterdrückung
eine einfache Möglichkeit, das Modul zu konfigurieren
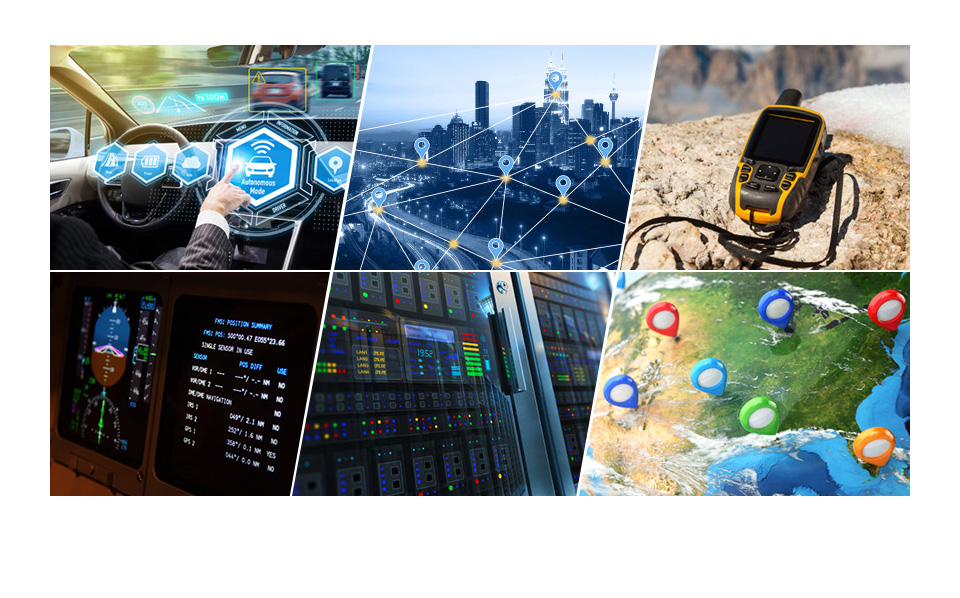
Ideal für Flottenmanagement, Asset-Tracking, Sicherheitssysteme, industrielle PDA, GIS-App usw.
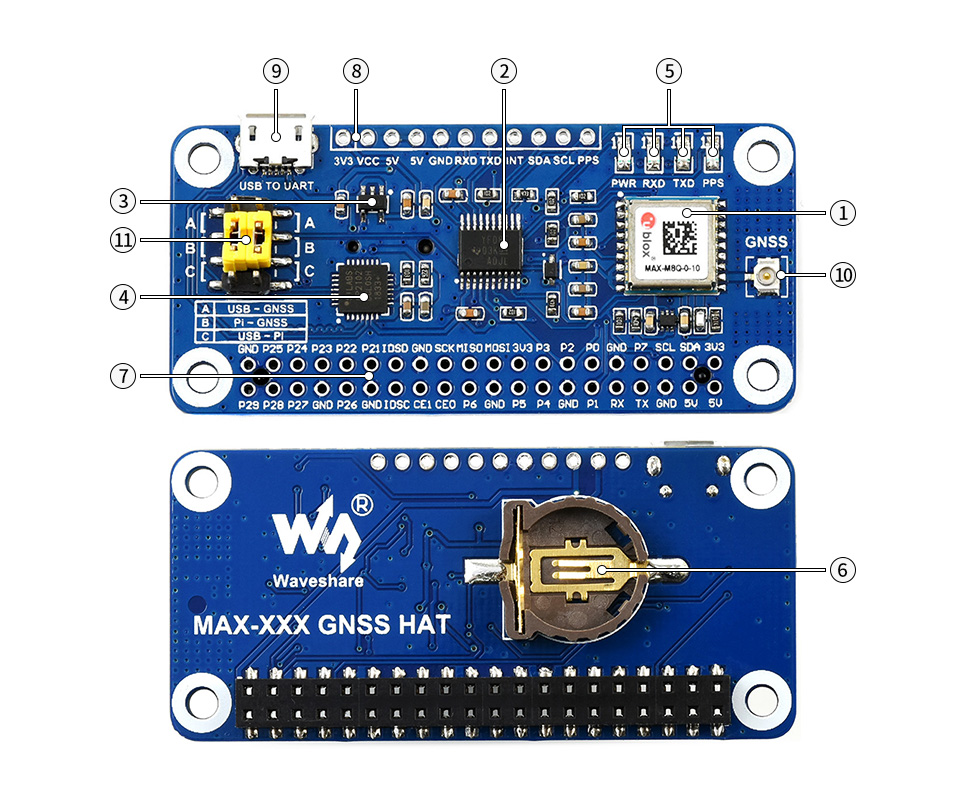
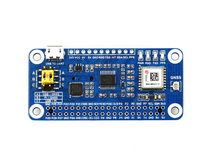
- MAX-M8Q-Modul
- TXS0108EPWR Spannungsübersetzer
- RT9193-33 Leistungschip
- CP2102 USB-zu-UART-Konverter
- Statusanzeigen RXD/TXD: UART TX/RX-Anzeige PPS: GPS-StatusanzeigePWR: Stromanzeige
- Batteriefachunterstützt ML1220 wiederaufladbare Zelle, zur Speicherung von Ephemerideninformationen und Hot Starts
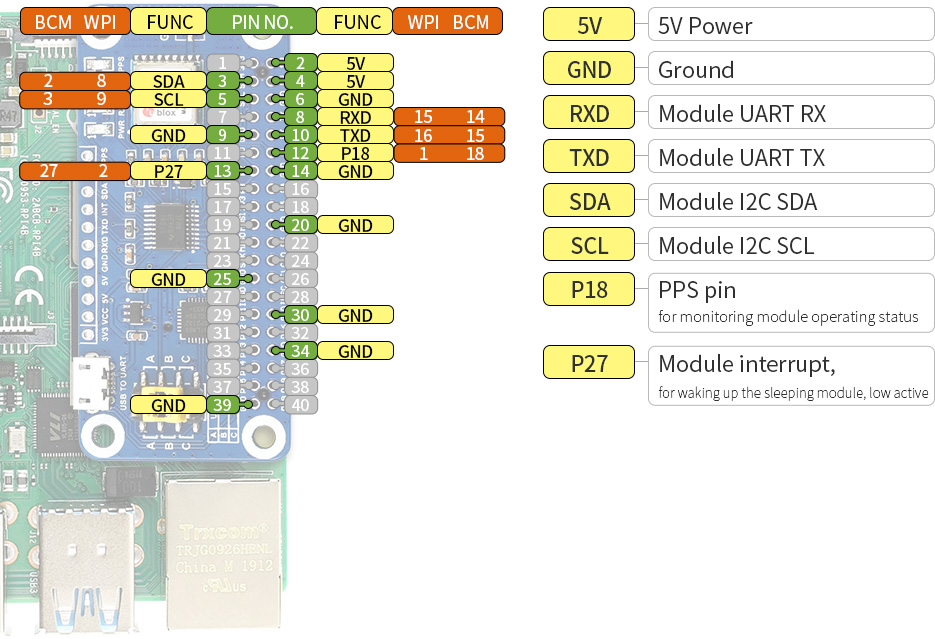
- Raspberry-Pi-GPIO-Steckerzum Anschluss an Raspberry Pi
- UART-, I2C-Schnittstellezum Anschluss an andere MCUs
- USB-zu-UART-Anschluss
- GNSS-Antennenanschluss
- UART-Auswahl-Jumper A: Steuere das MAX-M8Q über USB-zu-UART B: Steuere das MAX-M8Q über Raspberry Pi C: Greife über USB-zu-UART auf Raspberry Pi zu
* Ressourcen für verschiedene Produkte können variieren, bitte überprüfen Sie die Wiki-Seite, um die tatsächlich bereitgestellten Ressourcen zu bestätigen.
Lieferumfang
- MAX-M8Q GNSS HAT x1
- GPS-Außenantenne (B) x1
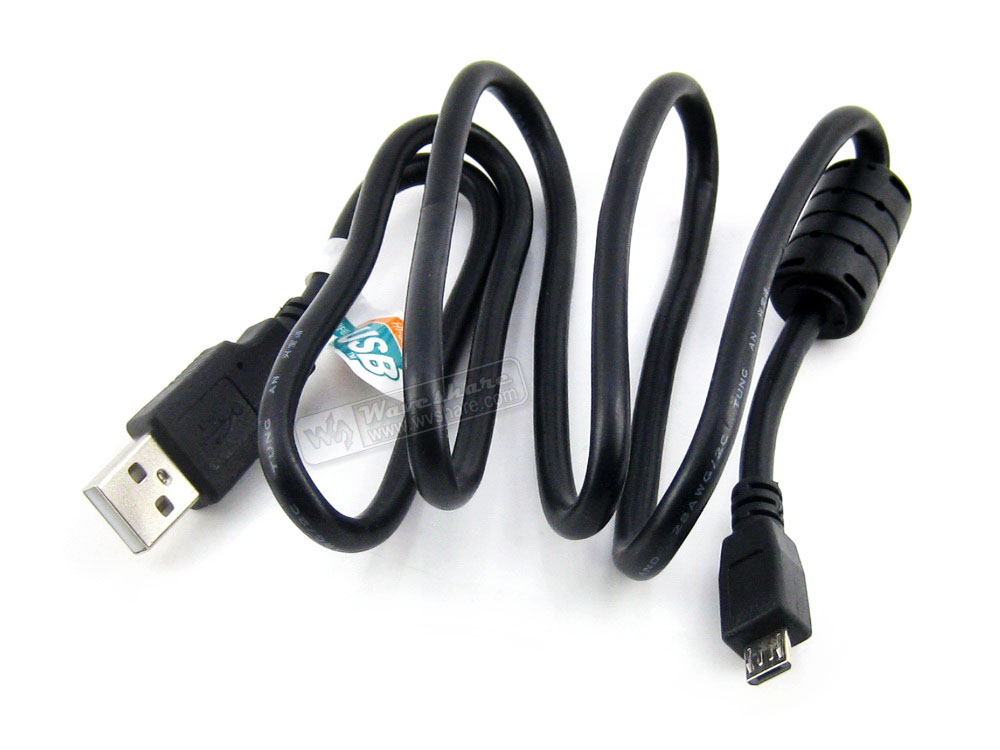
- USB-A-zu-Micro-B-Kabel x1
- RPi-Schraubenpaket (2 Stk.) x1
- 2x20PIN-Buchsenleiste x1



Anmelden