Allgemeine Treiberplatine für Roboter, basierend auf ESP32, multifunktional, unterstützt WIFI-, Bluetooth- und ESP-NOW-Kommunikation, ESP32-WROOM-32, ESP32-Entwicklerboard


33,31 €*
Derzeit nicht auf Lager
Ein verbindlicher Liefertermin liegt derzeit nicht vor. Bitte fragen Sie die aktuelle Verfügbarkeit bei uns an.
Produktinformationen "Allgemeine Treiberplatine für Roboter, basierend auf ESP32, multifunktional, unterstützt WIFI-, Bluetooth- und ESP-NOW-Kommunikation, ESP32-WROOM-32, ESP32-Entwicklerboard"
Multifunktionale Treiberplatine, entwickelt für Roboter, bietet mehr Möglichkeiten
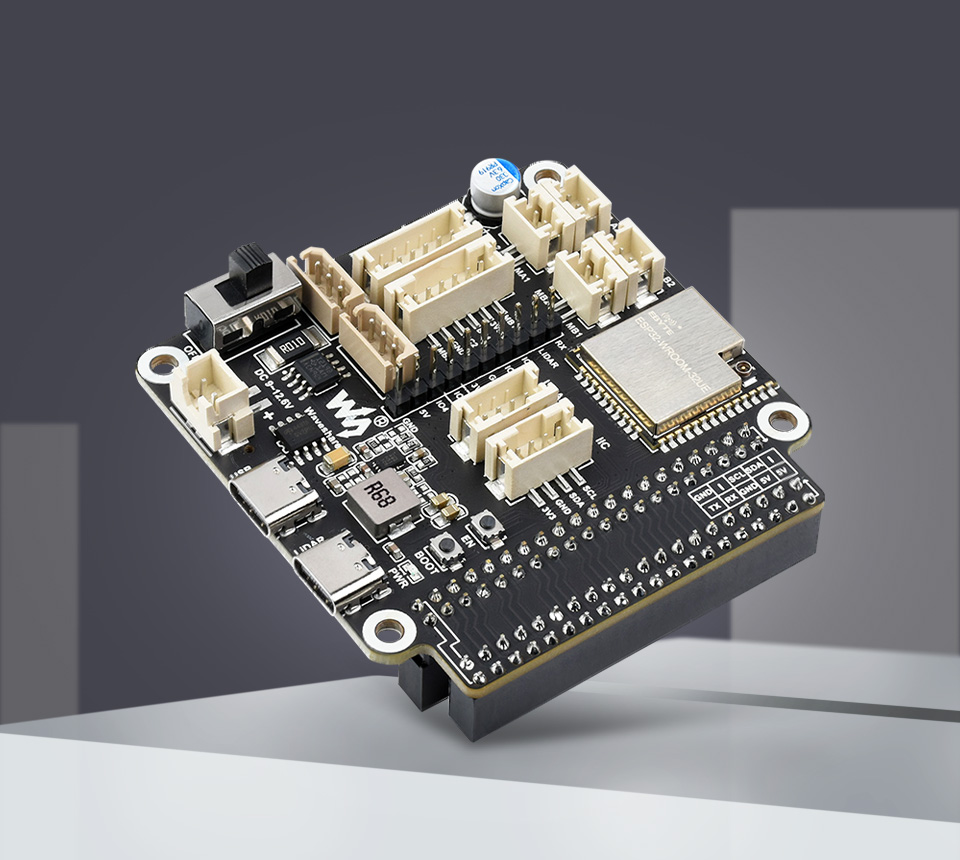
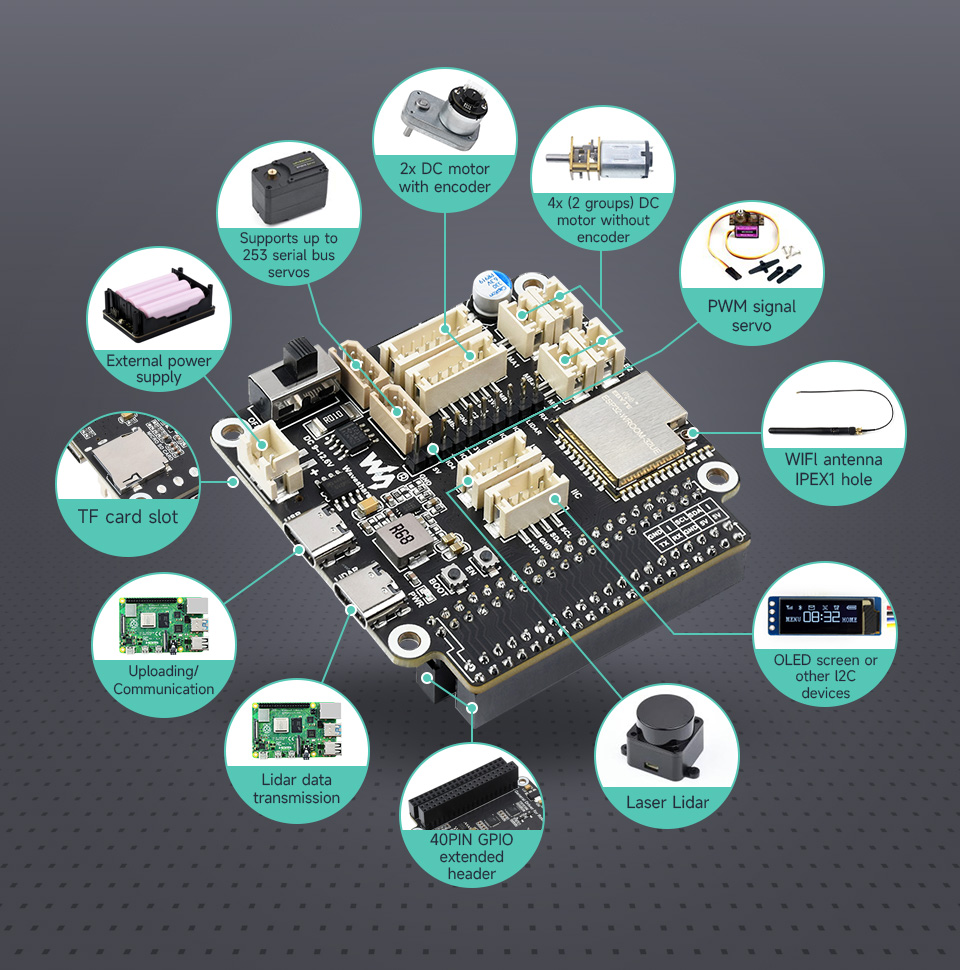
- Basiert auf dem ESP32-WROOM-32-Modul, unterstützt drahtlose Kommunikation wie WIFI, Bluetooth und ESP-NOW
- An Bord befindliche Motorsteuerungsschnittstellen für 2x Gleichstrommotor mit Encoder oder 4x Gleichstrommotor (2 Gruppen) ohne Encoder
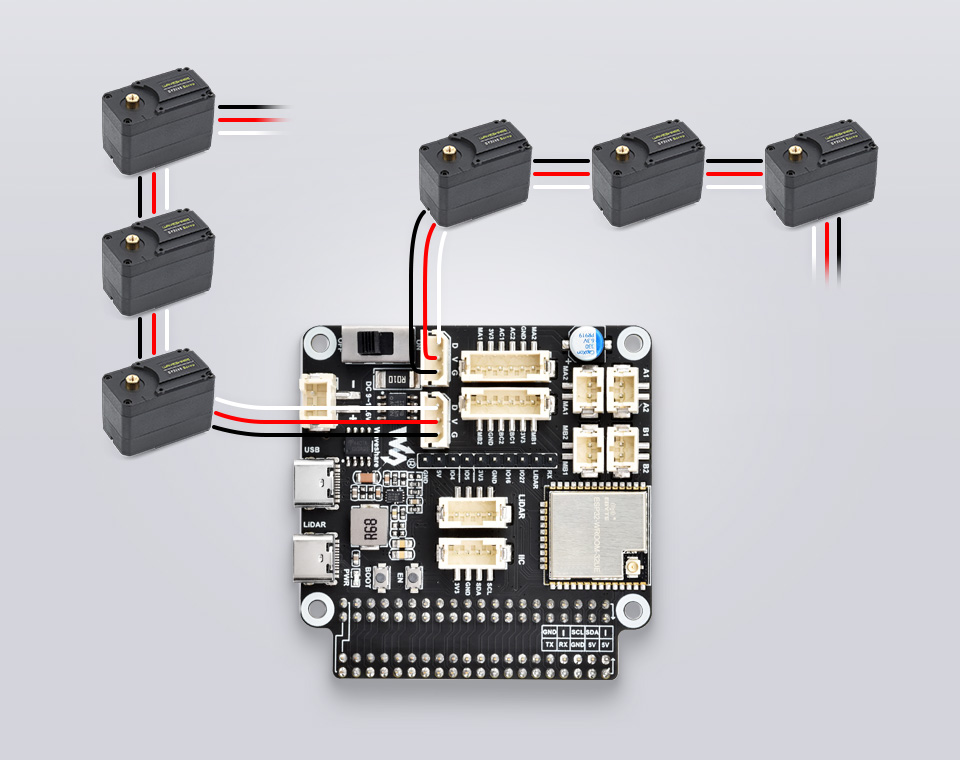
- An Bord befindliche serielle Bus-Servo-Steuerungsschnittstellen zur Steuerung von bis zu 253 ST3215-Seriellen-Bus-Servos und zum Abrufen von Servo-Feedback
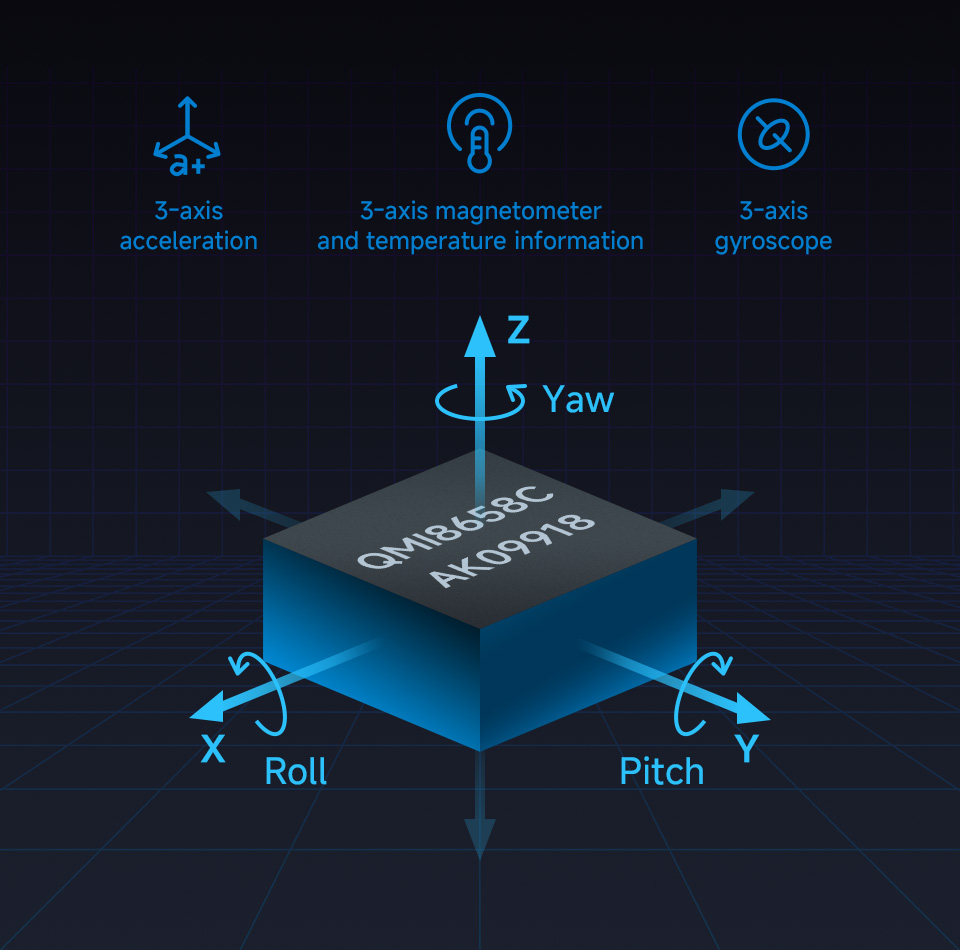
- An Bord befindlicher 9-Achsen-IMU zur jederzeitigen Erfassung von Lage- und Kursinformationen
- Unterstützt 7~13V Stromversorgungseingang und kann direkt von einem 2S- oder 3S-Lithiumbatteriemodul gespeist werden
- Automatischer Download-Schaltkreis zum einfachen Hochladen von Programmen
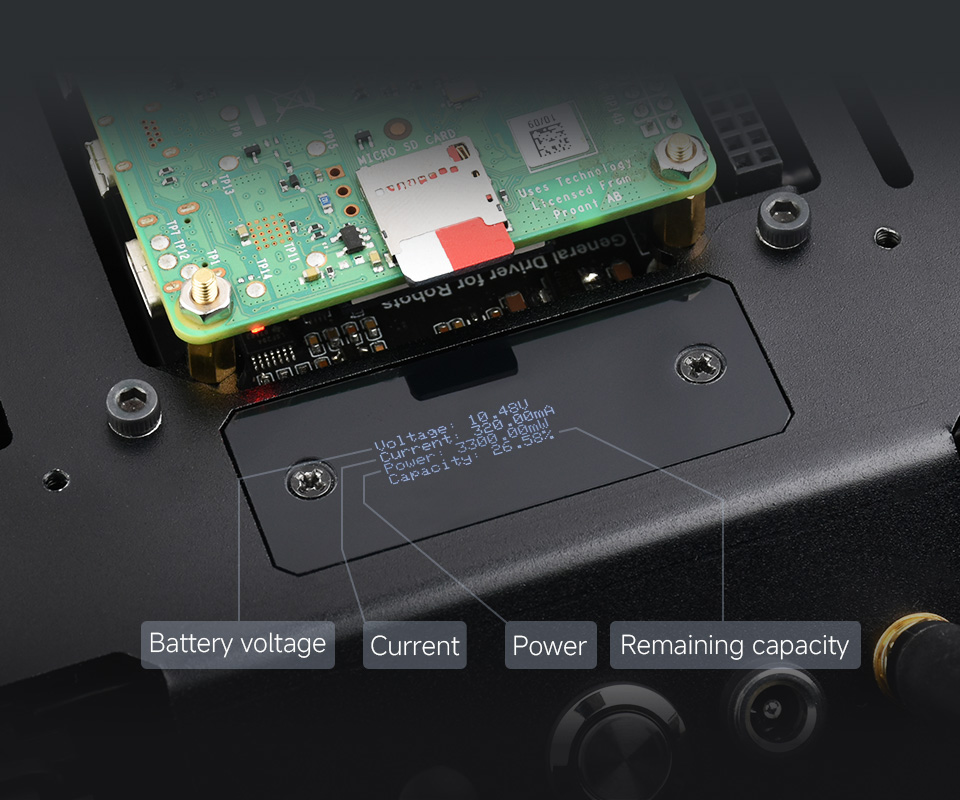
- Unterstützt die Überwachung von Eingangsspannung/-strom
- An Bord befindlicher TF-Kartensteckplatz
- An Bord befindliche Laser-Lidar-Schnittstelle und integrierte UART-zu-USB-Funktion
- I2C-Schnittstelle zum Anschließen von Peripheriegeräten wie OLED, IMU und anderen I2C-Geräten
- Anpassung an multifunktionale erweiterte Stiftleiste für zusätzliche Funktionen, wie z. B. die Steuerung von Servos oder Relais
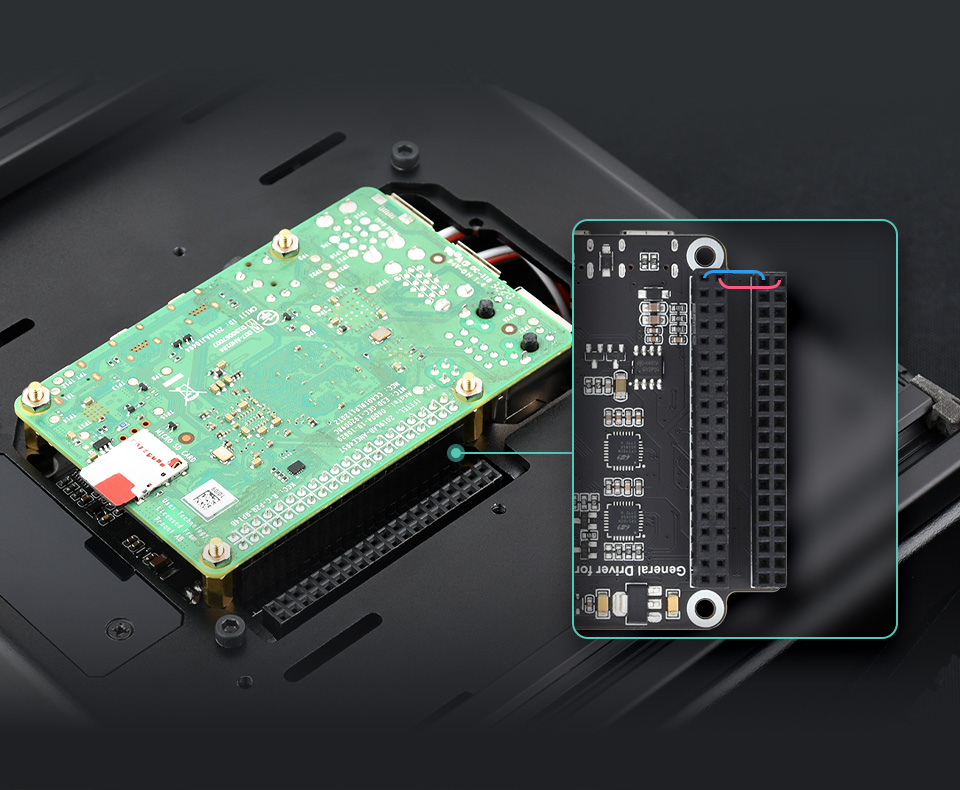
- An Bord befindliche 40PIN GPIO-Stiftleiste zum Anschließen und Versorgen des Host-Computers (Raspberry Pi/Jetson Nano usw.), Kommunikation über serielle Schnittstelle oder I2C
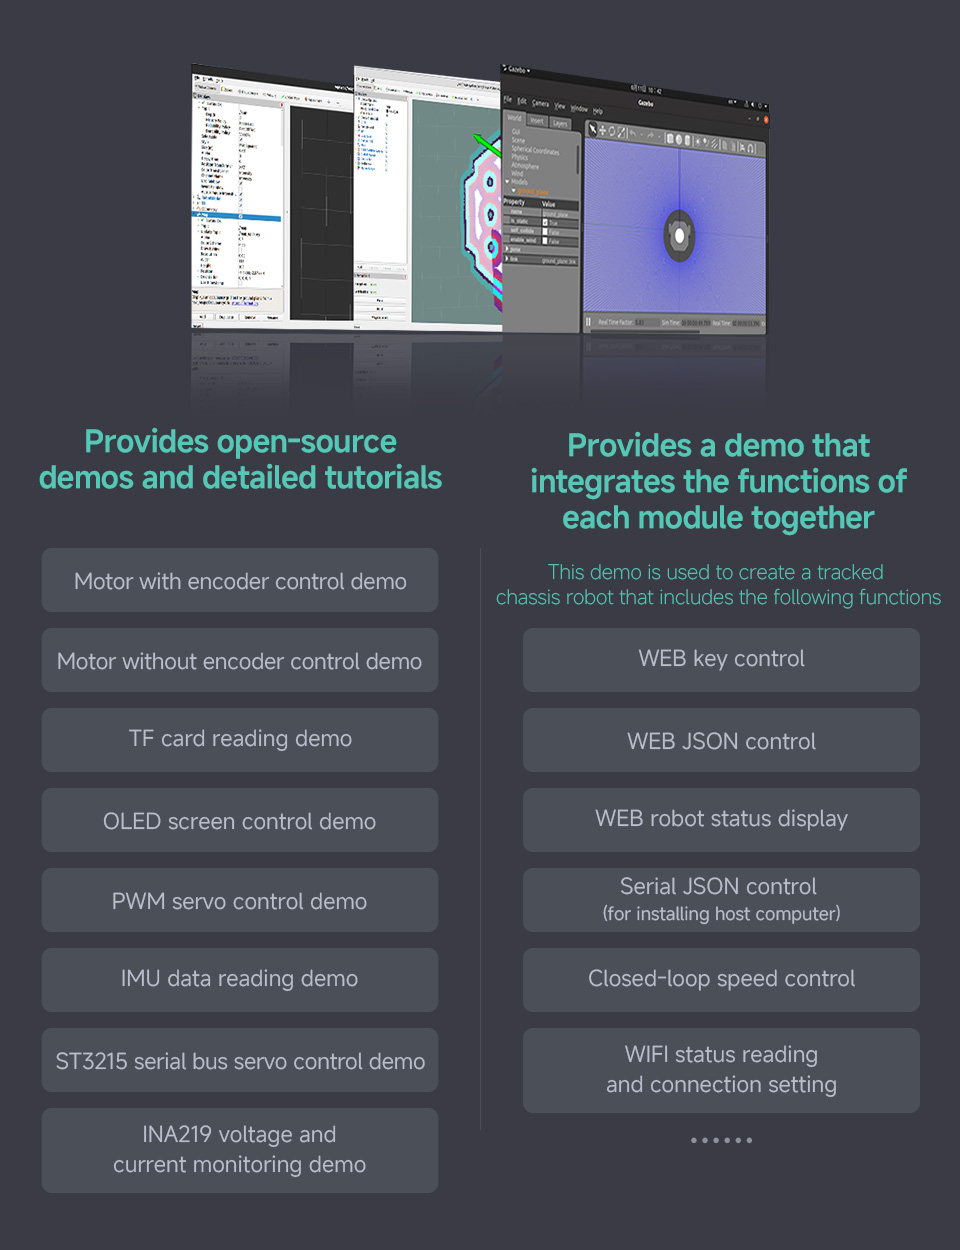
- Bietet Open-Source-Demos und detaillierte Anleitungen für Anfänger, einfach zu starten
| Steuermodul | ESP32-WROOM-32 | Steuerchip | ESP32 |
|---|---|---|---|
| Stromversorgung | DC 7~13V | Stromschnittstelle | XH2.54 |
| Antennenanschluss | IPEX1 | Download-Schnittstelle | Type-C |
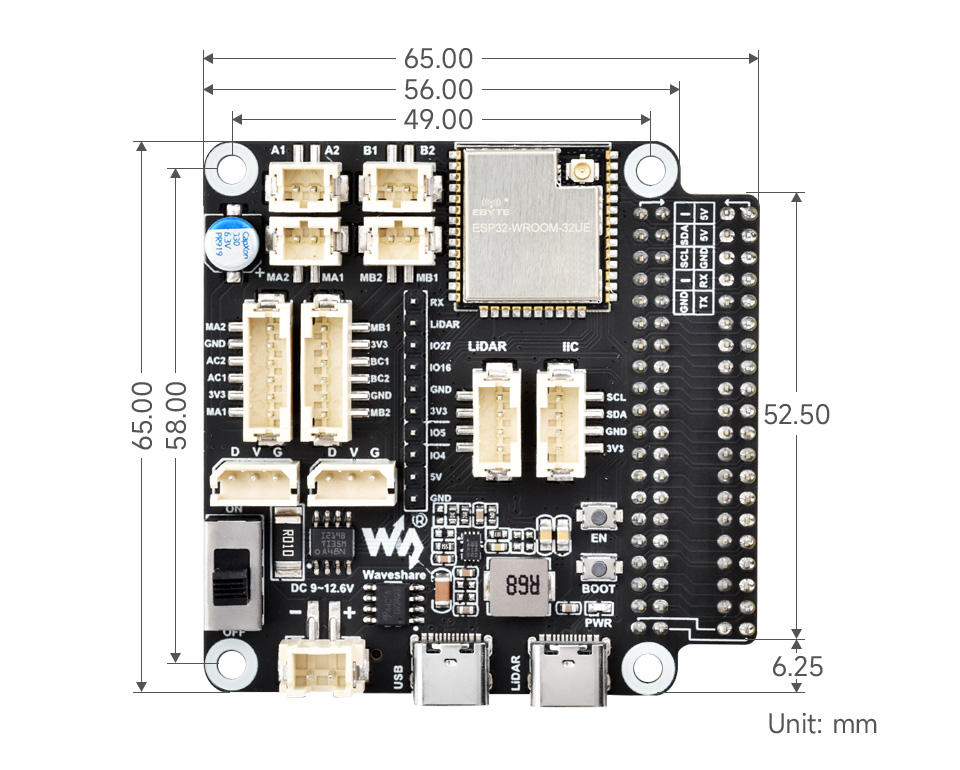
| Drahtlose Kommunikation | WIFI, Bluetooth, ESP-NOW | Abmessungen | 65 × 65mm |
| Befestigungslochsatz | 49 × 58mm | Bohrungsdurchmesser | 3mm |
Eingebautes WiFi und Bluetooth sowie ESP-NOW-Unterstützung für drahtlose Kommunikation
Die innere 40PIN-Leiste dient dem direkten Anschluss an den Raspberry Pi oder andere Host-Platinen. Die äußere 40PIN-Leiste wird erweitert, um über Kabel mit anderen HATs zu verbinden
Ermöglicht die gleichzeitige Steuerung von bis zu 253 ST3215-Seriellen-Bus-Servos
An Bord befindlicher Spannungs-/Stromüberwachungschip zur jederzeitigen Erfassung des Versorgungsstatus des Roboters
An Bord befindlicher QMI8658C + AK09918 zur Erkennung von Bewegung, Ausrichtung und Magnetfeld. Unterstützung bei der jederzeitigen und überalligen Erfassung des Kurswinkels des Roboters
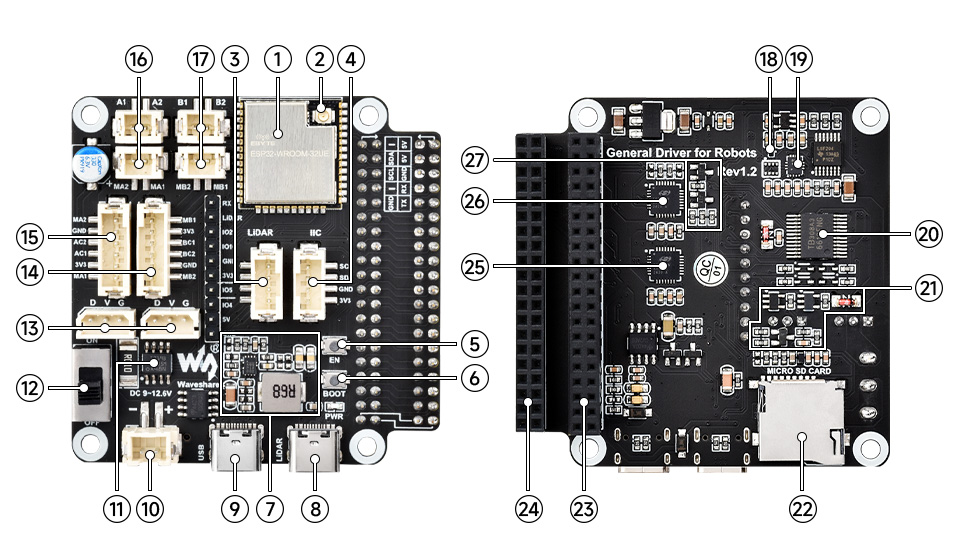
- ESP32-WROOM-32-ControllermodulKann mit der Arduino IDE entwickelt werden
- IPEX1 WIFI-Anschluss Zum Anschließen der WIFI-Antenne zur Erhöhung der drahtlosen Kommunikationsreichweite
- LIDAR-Schnittstelle Integrierte Radaradapterfunktion
- I2C-PeripherieerweiterungsschnittstelleZum Anschließen an OLED-Bildschirm oder andere I2C-Sensoren
- Reset-Taste Drücken und loslassen, um den ESP32 neu zu starten
- Download-Taste Der ESP32 wechselt nach dem Einschalten in den Download-Modus
- DC-DC 5V-SpannungsreglerschaltungStromversorgung für Host-Computer wie Raspberry Pi oder Jetson Nano
- Type-C-Port (LADAR)LIDAR-Datenübertragung
- Type-C-Port (USB) ESP32-Kommunikationsschnittstelle zum Hochladen von Programmen auf den ESP32
- XH2.54-Stromanschluss Unterstützt DC 7~13V-Eingang, kann die Seriellen-Bus-Servos und Motoren direkt versorgen
- INA219Spannungs-/Stromüberwachungschip
- Ein/Aus Externe Stromversorgung Ein/Aus
- ST3215 Serieller Bus-Servo-Anschluss Zum Anschließen an ST3215 Seriellen-Bus-Servo
- Motoranschluss PH2.0 6PGruppe B-Anschluss für Motor mit Encoder
- Motoranschluss PH2.0 6PGruppe A-Anschluss für Motor mit Encoder
- Motoranschluss PH2.0 2P Gruppe A-Anschluss für Motor ohne Encoder
- Motoranschluss PH2.0 2P Gruppe B-Anschluss für Motor ohne Encoder
- AK09918C3-Achsen-Elektronischer Kompass
- QMI8658C 6-Achsen-Bewegungssensor
- TB6612FNG Motorsteuerchip
- Serieller Bus-Servo-Steuerungsschaltkreiszur Steuerung mehrerer ST3215-Seriellen-Bus-Servos und zum Abrufen von Servo-Feedback
- TF-KartensteckplatzKann zur Speicherung von Protokollen oder WIFI-Konfigurationen verwendet werden
- 40PIN GPIO-Leiste Zum Anschließen an Raspberry Pi oder andere Host-Platinen
- 40PIN-Erweiterungsleiste Einfache Nutzung der GPIO-Pins von Raspberry Pi oder anderen Host-Platinen
- CP-2102UART zu USB, für Radar-Datenübertragung
- CP-2102 UART zu USB, für ESP32-Kommunikation
- Automatischer Download-Schaltkreis Zum Hochladen von Programmen auf den ESP32 ohne Drücken der EN- und BOOT-Tasten


* Ressourcen für verschiedene Produkte können variieren, bitte überprüfen Sie die Wiki-Seite, um die tatsächlich bereitgestellten Ressourcen zu bestätigen.
Lieferumfang
- Allgemeiner Treiber für Roboter x1
- Bluetooth-Antenne x1
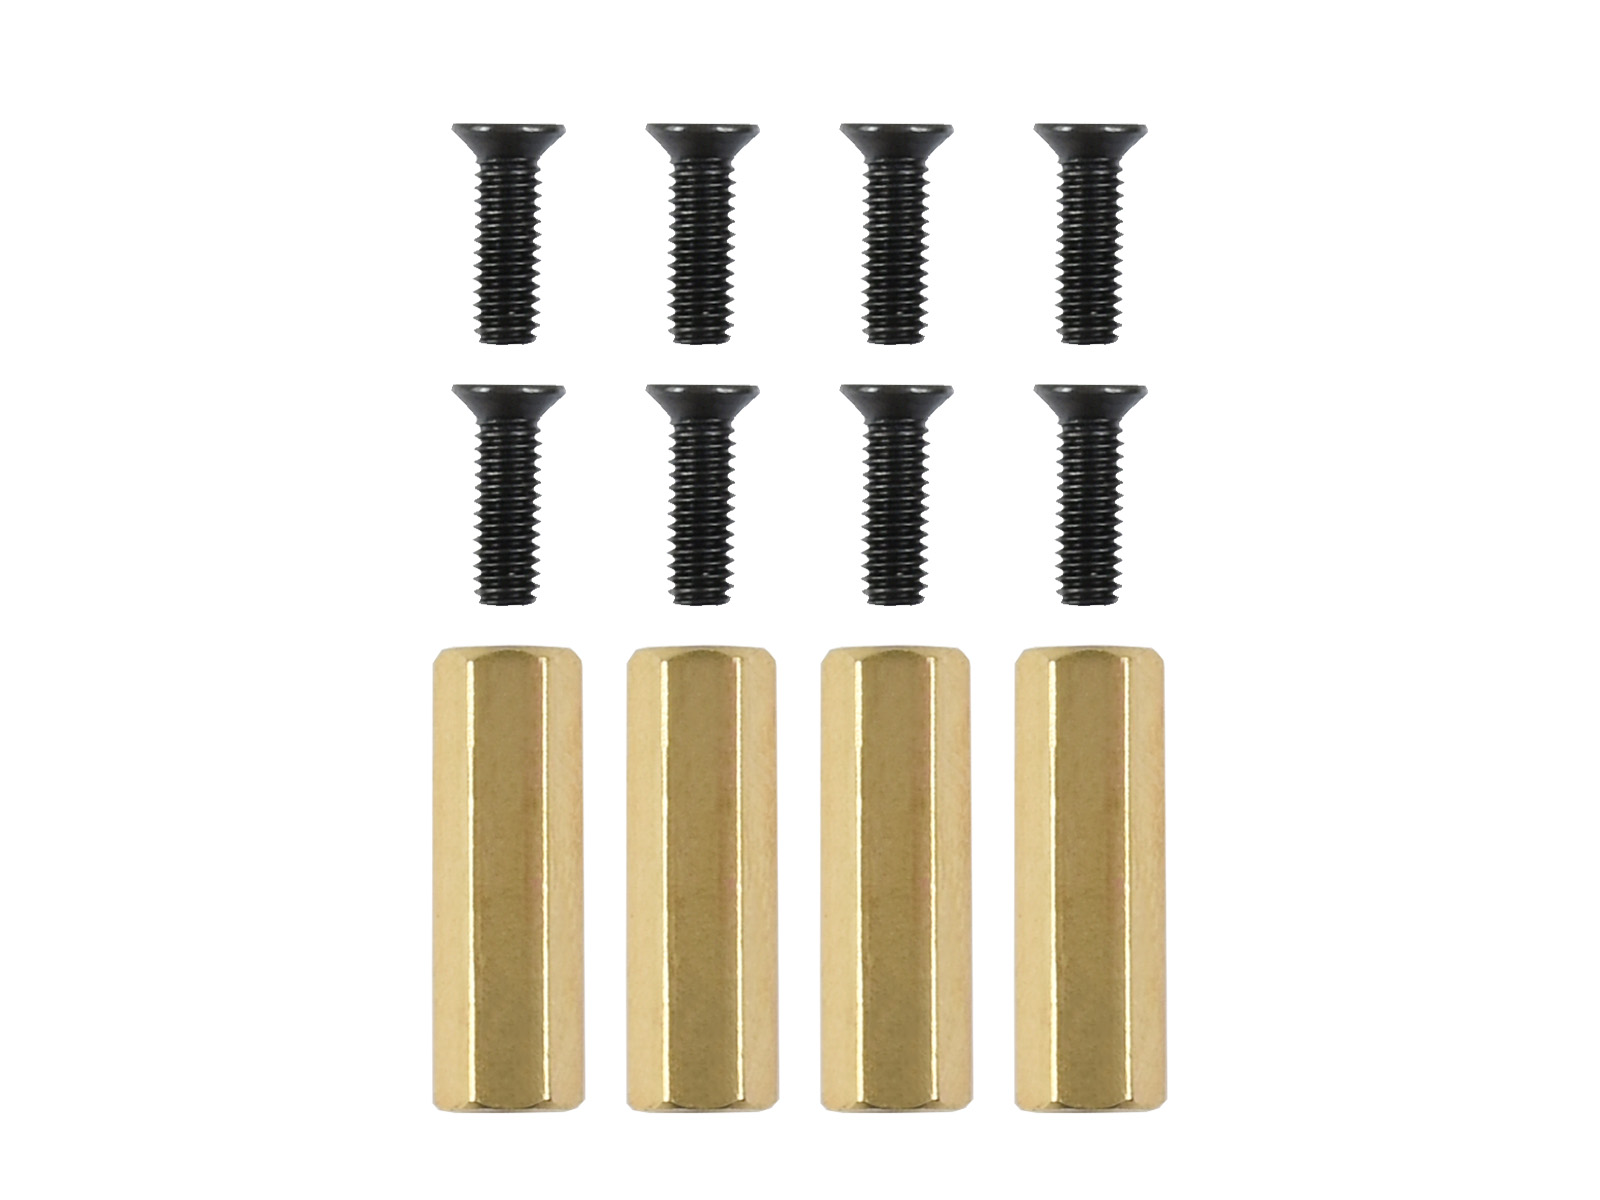
- Schraubenpackung x1

Anmelden