20kg.cm Bus-Servomotor, 106 U/min hohe Drehzahl, hohes Drehmoment, mit 360-Grad-Hochpräzisions-Magnetencoder


26,17 €*
Derzeit nicht auf Lager
Ein verbindlicher Liefertermin liegt derzeit nicht vor. Bitte fragen Sie die aktuelle Verfügbarkeit bei uns an.
Produktinformationen "20kg.cm Bus-Servomotor, 106 U/min hohe Drehzahl, hohes Drehmoment, mit 360-Grad-Hochpräzisions-Magnetencoder"
Hohes Drehmoment | 360° Hochpräzisions-Magnetgeber | 106 U/min hohe Drehzahl
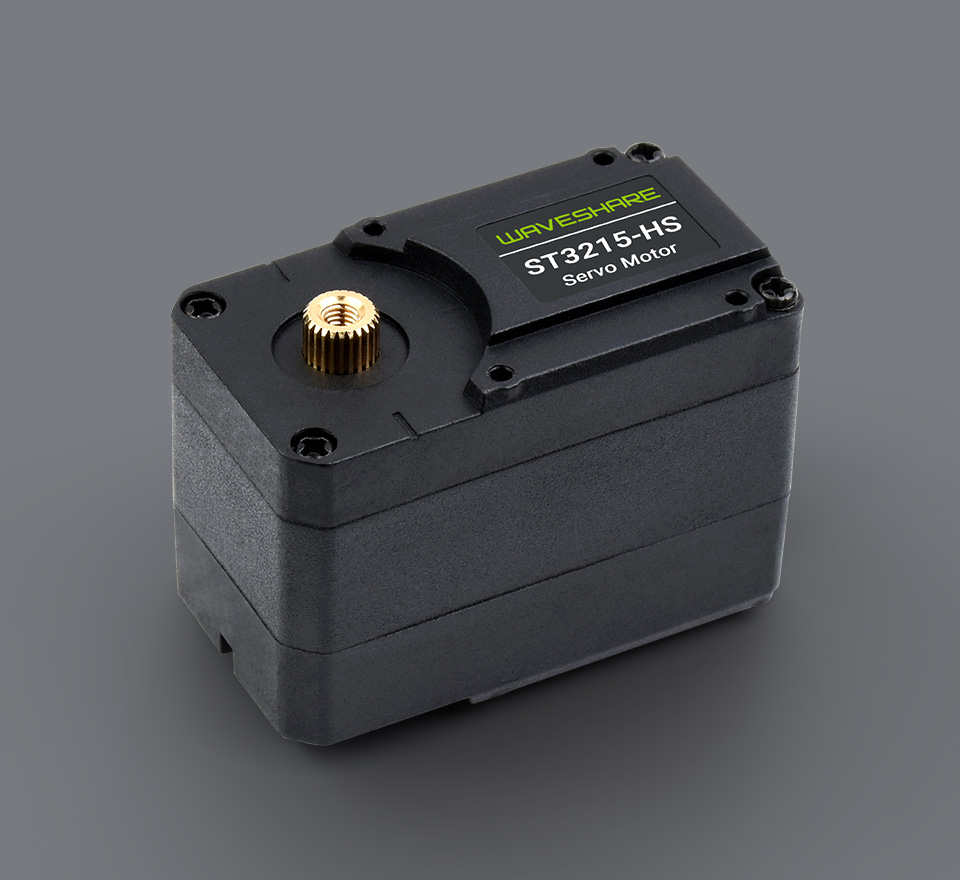
| PRODUKTART | ST3215-HS Bus-Servomotor |
|---|---|
| DREHMOMENT | 20 kg.cm@12V |
| DREHWINKEL | 360° (0~4095) |
| AUFLÖSUNG DES LAGESENSORS | 360° / 4096 |
| MECHANISCHER WINKELBESCHRÄNKUNG | Keine Begrenzung |
| BETRIESSSPANNUNG | 6 ~ 12,6 V |
| ZAHNRÄDER | Hochpräzisions-Metallzäherräder |
| DREHZAHL OHNE LAST | 0,094 Sek. / 60° (106 U/min) |
| GEBERTYP | 360° Magnetgeber |
| ID-BEREICH | 1 ~ 253 |
| BAUDRATE | 38400 bps ~ 1 Mbps (1 Mbps standardmäßig) |
| FEEDBACK | Position, Last, Drehzahl, Eingangsspannung |
| STROM OHNE LAST | 240 mA |
| STROM BEI GESPERRTEM LÄUFER | 2,4 A |
| kt | 8,3 kg.cm/A |
- Der Servomotor bietet verschiedene Rückmeldungen wie Position, Drehzahl, Drehmomentverriegelung und Betriebsmodus (Servo-Modus, Servomotor-Modus usw.) für fortschrittliche Projekte, die eine geschlossene Regelkreis-Automatisierung erfordern.
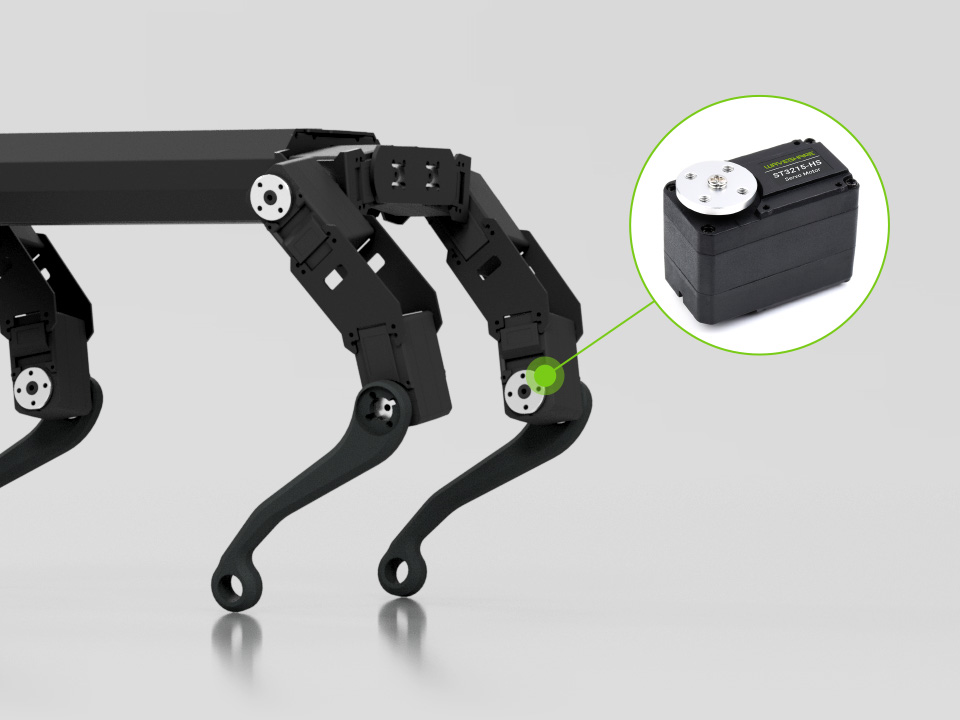
- Ideal für den Bau von Radrobotern, 3D-Druckern usw., die eine präzise Geschwindigkeitsregelung im geschlossenen Regelkreis oder einen Schrittbetrieb erfordern; er kann auch für den Bau von Quadruped-Robotern, Hexapod-Läufern, Roboterarmen und anderen Roboterprojekten verwendet werden, die mehrere Servomotoren erfordern. (Dieses Produkt bietet das Open-Source-Modell der im unten stehenden Bild gezeigten Quadruped-Roboter.)
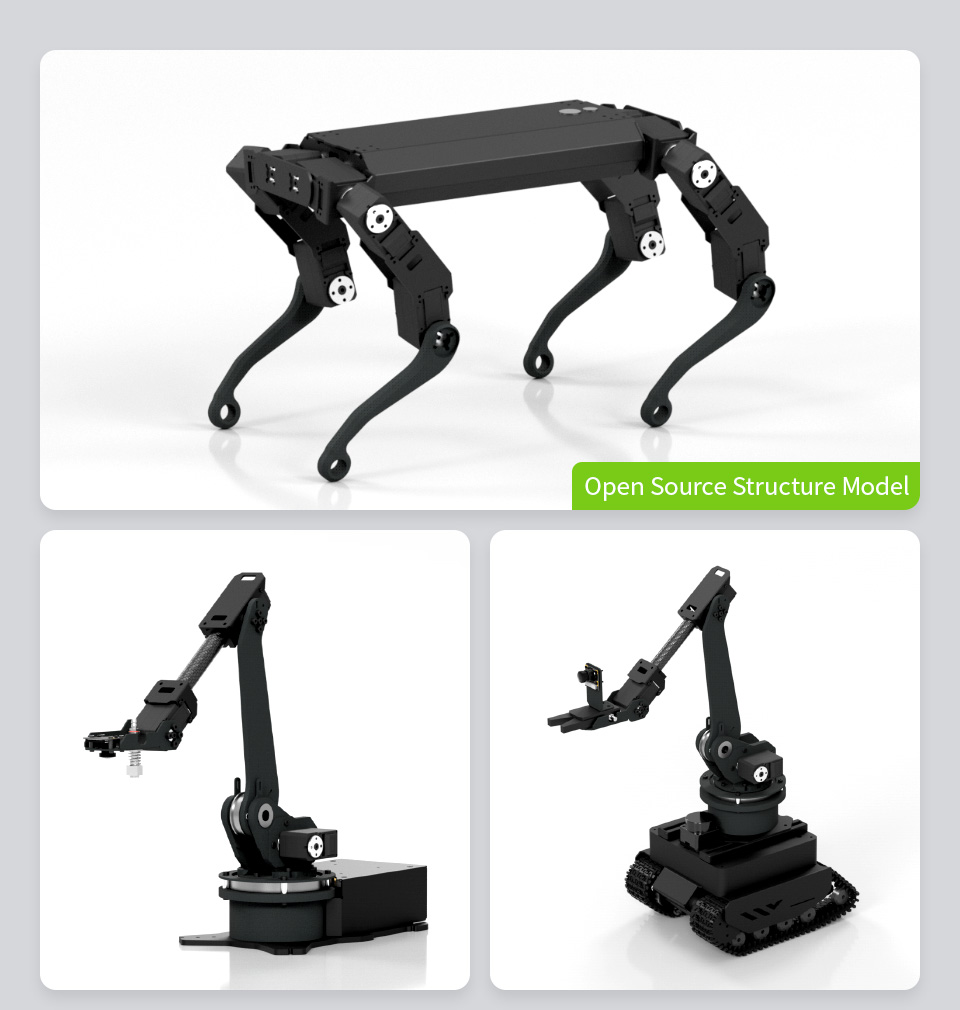
* Bilder hier dienen nur als Referenz
Ermöglicht die gleichzeitige Steuerung von bis zu 253 Bus-Servomotoren
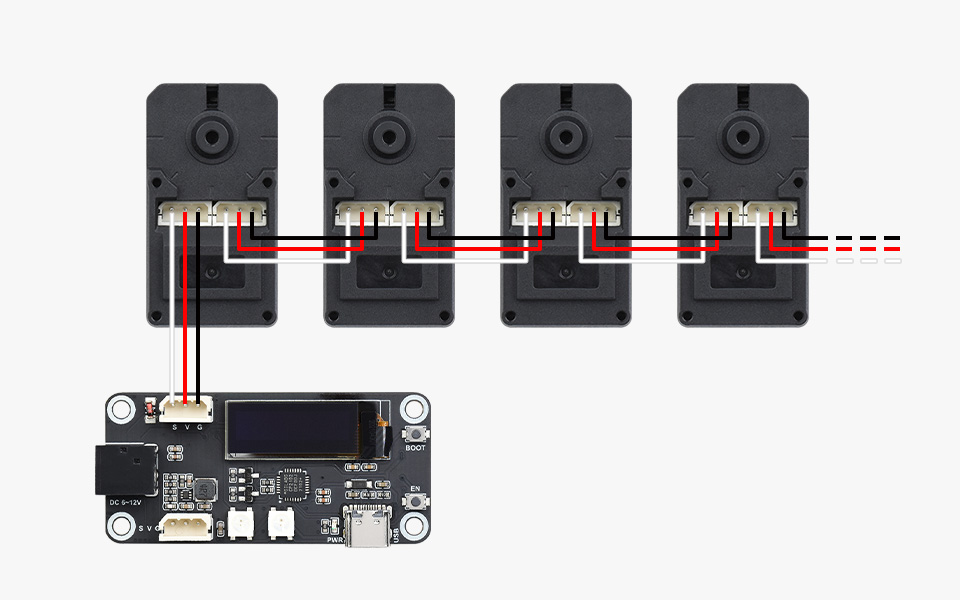
Bis zu 20 kg.cm Drehmoment bei 12 V Spannung, geeignet für den Bau von Quadruped-Robotern, Hexapod-Läufern, Roboterarmen und anderen Roboterprojekten, die mehrere Servomotoren mit hohem Drehmoment und hoher Drehzahlleistung erfordern.
Mit dem für den Seriellen-Bus-Servomotor entwickelten Flachkeilwellenflansch können verschiedene Getriebeteile angetrieben werden.
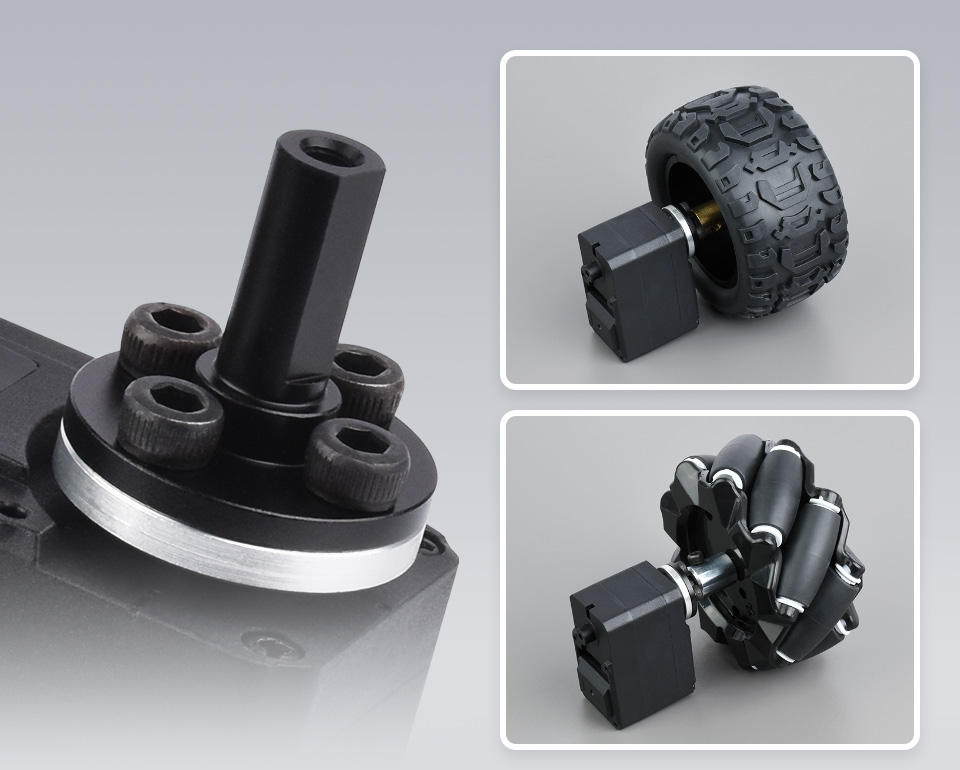
* Nur als Referenz, der Flansch mit Flachkeilwelle und die Räder sind NICHT im Lieferumfang enthalten.
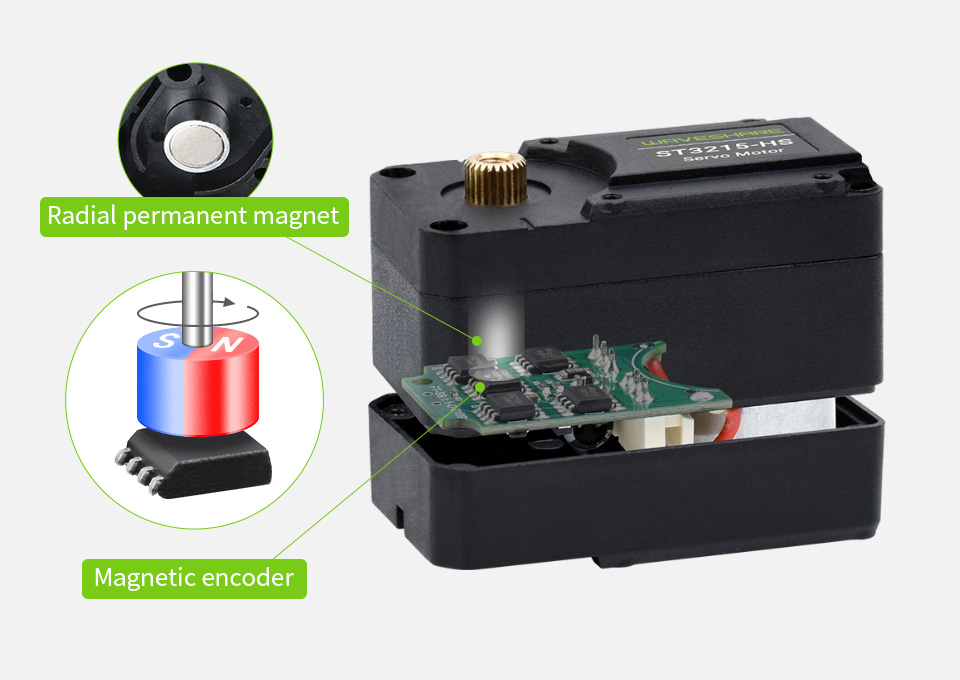
Verwendet einen 12-Bit-Hochpräzisions-Magnetwinkelsensor. Im Vergleich zum Potentiometer wird der Winkel auf 360° vergrößert und die Auflösung um das Vierfache erhöht. Da zwischen dem Magnetgeber und dem Radialmagneten ein Spalt vorhanden ist und keine Reibung auftritt, wird die Lebensdauer des Motors effektiv verlängert.
Die Drehzahl- und Beschleunigungswerte sind einstellbar, um die Bewegung weicher zu gestalten.
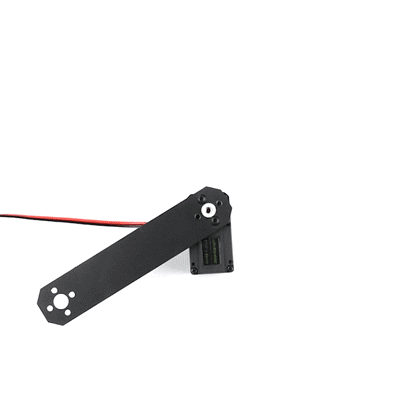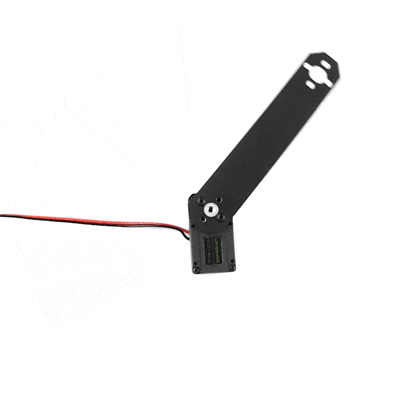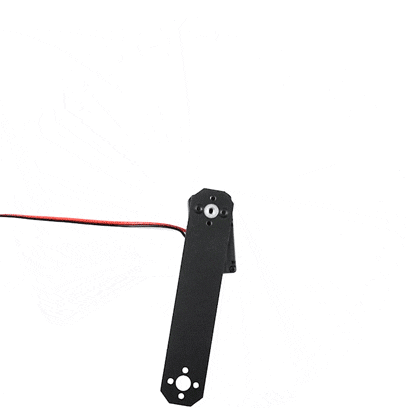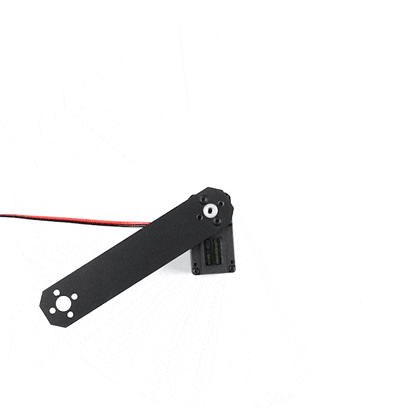
Tatsächlicher Effekt
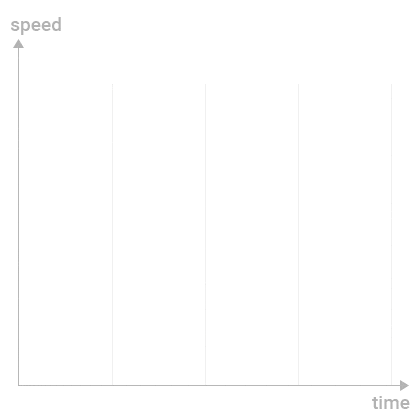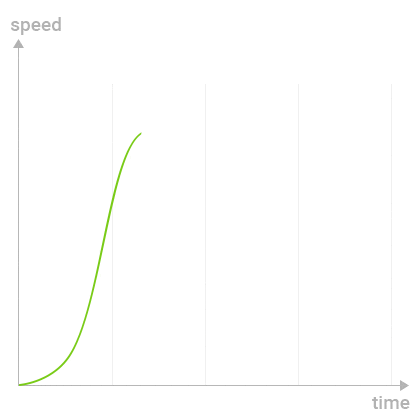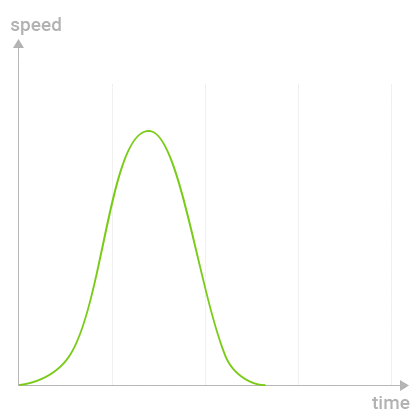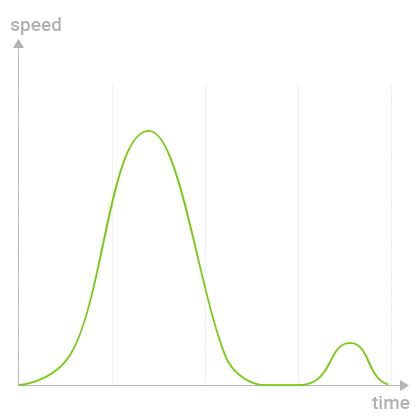
Bewegungseffekt-Diagramm
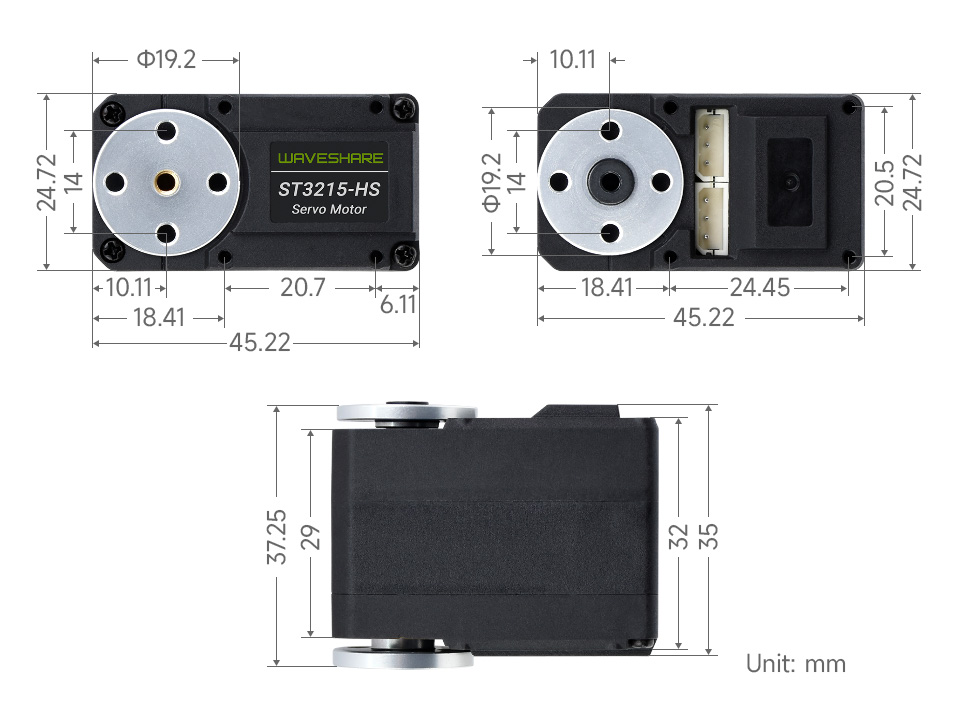
Das Gehäuse besteht aus hochfestem Kunststoff, Dual-Welle und Low-Profile-Design, wodurch der ebene Abstand des Dual-Welle-Servorads verkürzt wird, und die Gesamtstruktur ist kompakter, was das Erscheinungsbild des Produkts ansprechender macht.
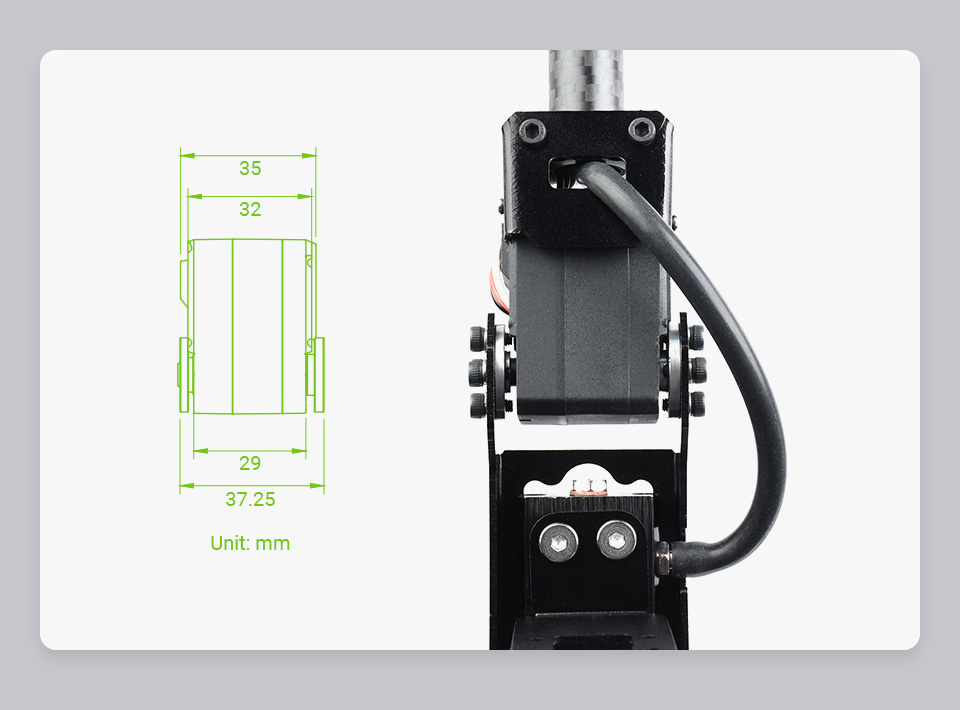
360°-Montage an jeder beliebigen Position, eine Taste, um die aktuelle Position als Mittelposition festzulegen. Einfache Installation.
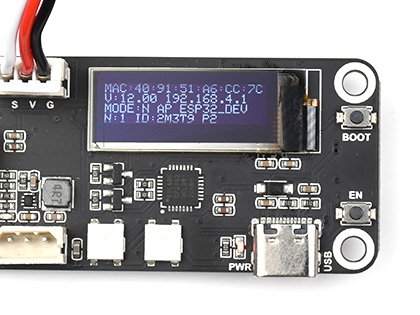
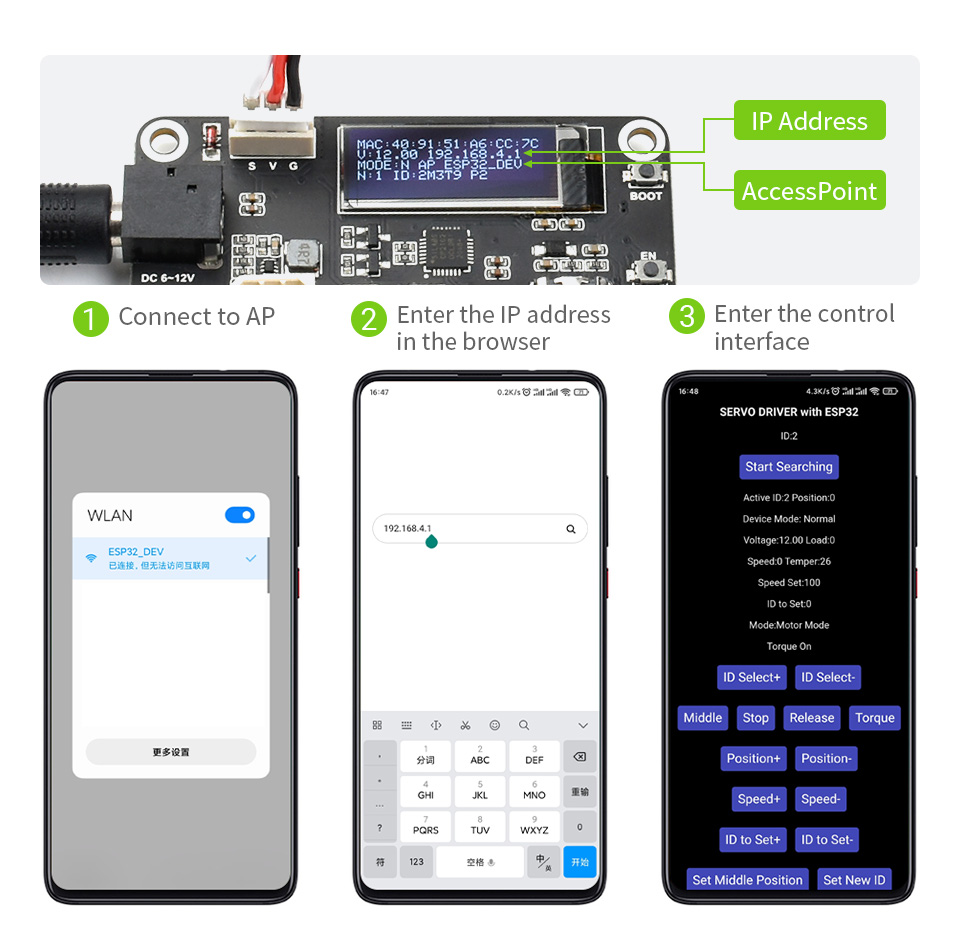
1. Im Standardprogramm wird nach dem Einschalten der Servotreiberplatine automatisch ein Hotspot erstellt. Verbinden Sie Ihr Mobiltelefon mit diesem Hotspot, öffnen Sie den Browser und geben Sie die IP-Adresse ein, um die Steuerschnittstelle aufzurufen.
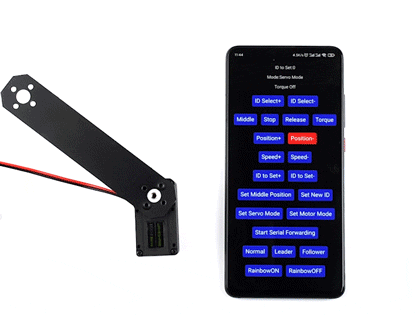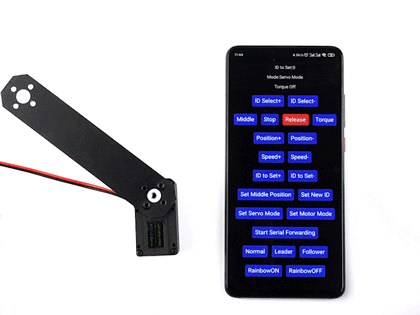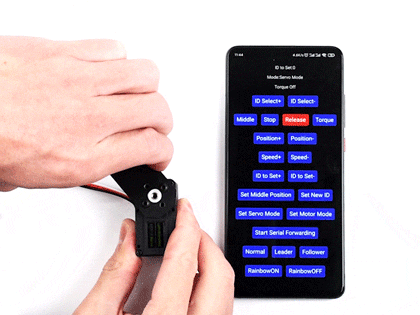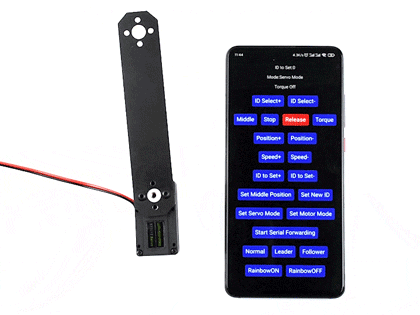
2. Klicken Sie auf „Freigeben“, um die Sperre aufzuheben, und drehen Sie den Servomotor dann in die Mittelposition, die Sie festlegen möchten.
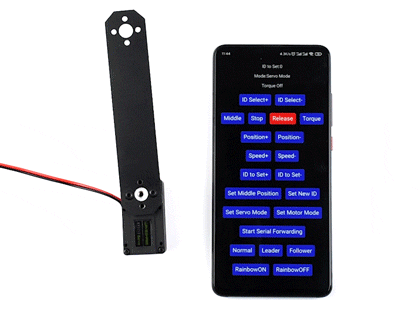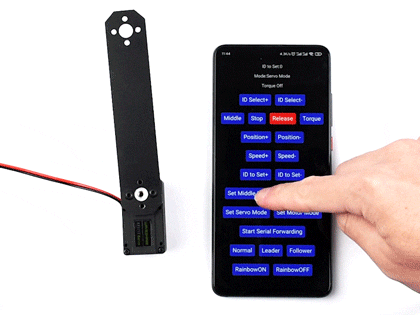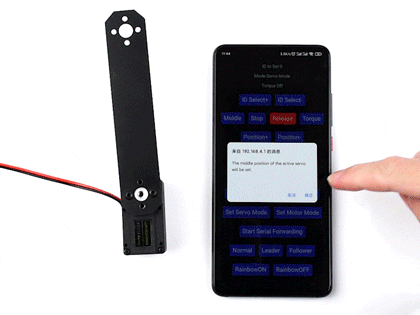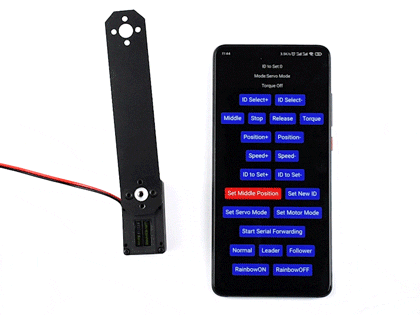
3. Klicken Sie auf „Mittelposition festlegen“ und bestätigen Sie.
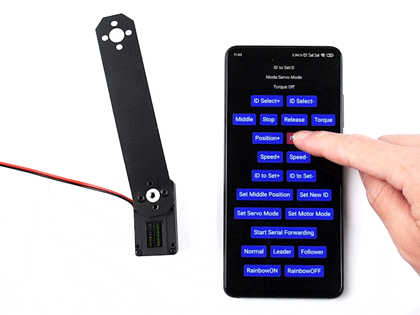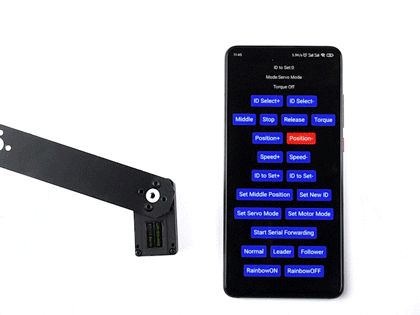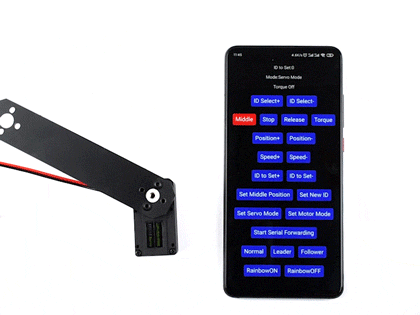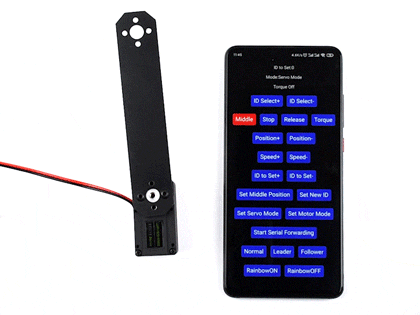
4. Drehen Sie den Servomotor in einen beliebigen Winkel, klicken Sie dann auf „Mittel“, und der Servomotor kehrt automatisch in die ursprünglich festgelegte Mittelposition zurück.
Der Servomotor liefert Echtzeit-Rückmeldungen wie Position, Last, Drehzahl und Eingangsspannung.
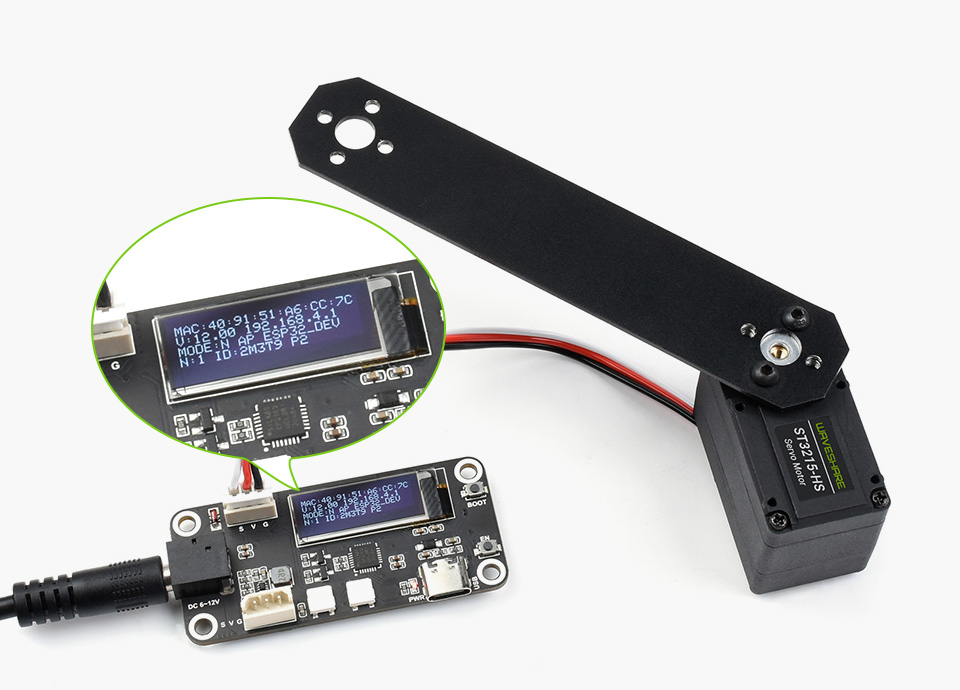
* Bilder hier dienen nur als Referenz
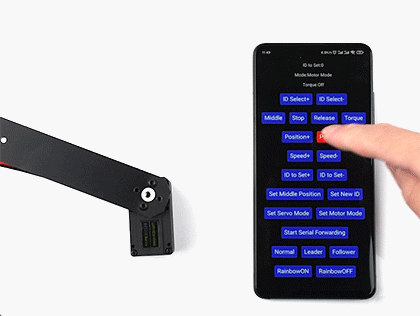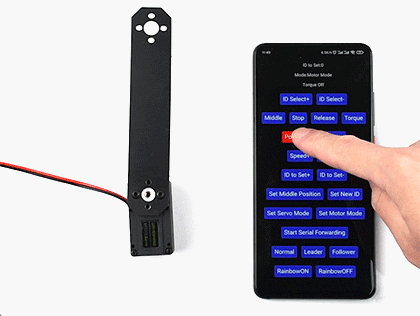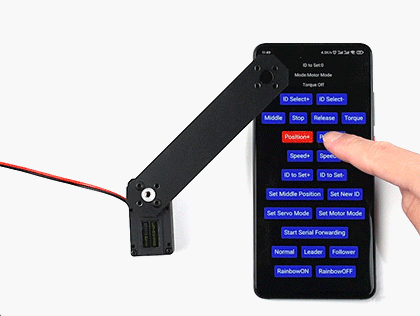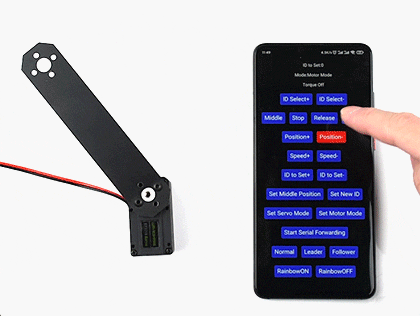
Präzise Winkeldrehwinkelsteuerung im Servo-Modus
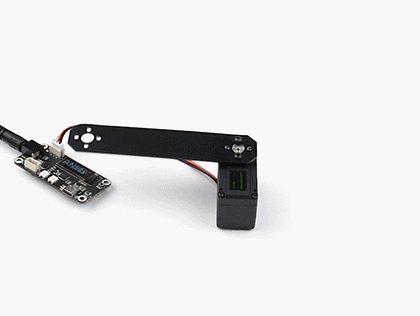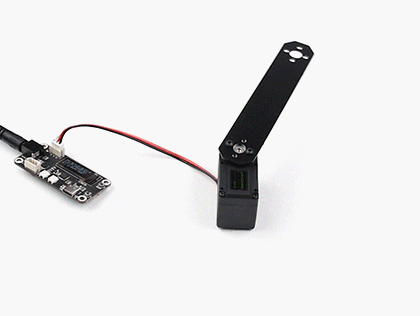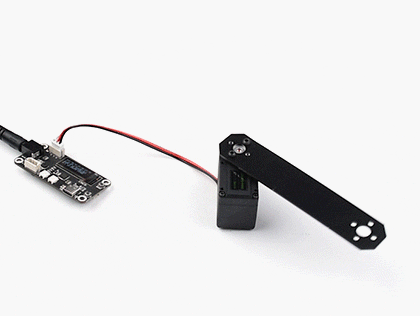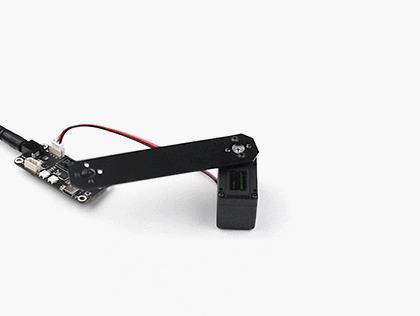
Kontinuierliche Drehung im Motor-Modus
* Bilder hier dienen nur als Referenz
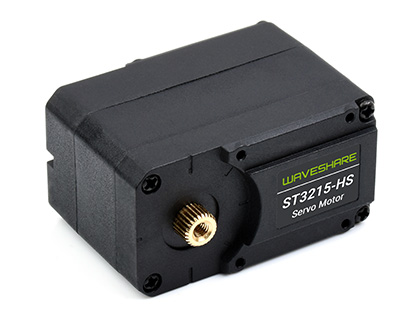
Gehäuse aus Nylon und GlasfaserVerbesserte Hitzebeständigkeit, Maßstabilität, Steifigkeit und mechanische Leistung
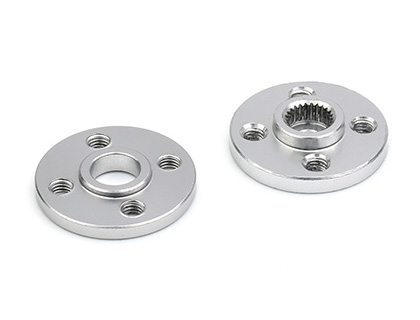
Servoräder aus hochfestem AluminiumVerwendung der Aluminiumlegierung T6061, gute Korrosionsbeständigkeit
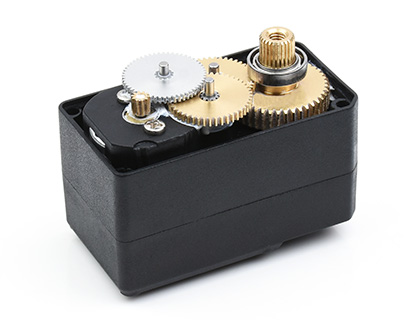
Hochpräzisions-Zahnräder aus Kupfer und StahlGeniale Kombination der beiden, geringerer Betriebsgeräuschpegel, bessere Stabilität und mechanische Leistung
Wir bieten das Open-Source-Web-Steuerungs-Demo der Servotreiberplatine und ein Tutorial zur sekundären Entwicklung an, die direkt zur Fernbedienung und Fernsteuerung des Servomotors verwendet werden können. Gleichzeitig stellen wir Ihnen auch ein 3D-Modell zur Verfügung, um Ihr eigenes Projekt schnell zu erstellen.

* Ressourcen für verschiedene Produkte können variieren, bitte überprüfen Sie die Wiki-Seite, um die tatsächlich bereitgestellten Ressourcen zu bestätigen.
Lieferumfang
ST3215-HS Servomotor x1

Anmelden